움직임 기반 구조
R2026b움직임 기반 구조(SfM)는 서로 다른 시점에서 촬영된 2차원 영상 세트로부터 장면의 3차원 구조를 추정하는 과정입니다. Computer Vision Toolbox™는 특징 검출, 매칭, 카메라 자세 추정, 삼각측량, 번들 조정을 포함한 전체 SfM 파이프라인을 제공합니다. 이러한 기능은 3차원 매핑, 사진측량(photogrammetry), 자율 내비게이션과 같은 응용 분야에 필수적입니다.
이 툴박스는 sfm 객체를 통해 즉시 실행 가능한 SfM 파이프라인을 제공합니다. 영상과 카메라 내부 파라미터를 사용하여 sfm 객체를 생성하고 그 객체 함수를 사용하여 전체 복원 파이프라인을 실행하십시오.
connectImagePairs— 시각적으로 유사한 영상들의 뷰 그래프 생성verifyImagePairs— 기하학적 제약 조건을 사용하여 뷰 그래프 미세 조정triangulateInitialViews— 강인한 초기 뷰 쌍을 선택하고 첫 번째 3차원 점들을 삼각측량reconstruct— 나머지 모든 뷰를 단계적으로 처리하여 전체 3차원 장면 복원
poses 함수, pointCloud 함수, plot 함수를 사용하여 결과를 가져오고 시각화하십시오.
증분 움직임 기반 구조 파이프라인에 대한 단계별 종합 안내는 Structure from Motion from Multiple Views 예제를 참조하십시오. 장면의 희소 3차원 포인트 클라우드를 사용하고 조밀한 3차원 메시를 생성하는 방법에 대한 내용은 Dense 3-D Reconstruction of Asteroid Surface from Image Sequence 예제를 참조하십시오.
조밀한 복원과 신규 시점 합성(novel view synthesis)을 위해, 이 툴박스는 NeRF(Neural Radiance Fields: 신경 방사 필드)를 지원합니다. trainNerfacto 함수를 사용하여 보유한 영상 모음으로 NeRF 모델을 훈련시키고 신규 시점을 생성하십시오. 그런 다음 포인트 클라우드를 사용하여 pc2surfacemesh (Point Cloud Toolbox) 함수로 3차원 메시를 생성할 수 있습니다.
이 툴박스는 MapAnything 모델을 사용하여 다중 뷰 영상으로부터 3차원 장면 복원을 지원합니다. mapanything 객체를 사용하여 사전 훈련된 MapAnything 모델을 만든 다음, reconstruct 함수를 사용하여 3차원 장면 복원을 수행하고 영상에 대한 카메라 자세, 내부 파라미터, 깊이 맵, 포인트 클라우드를 추정할 수 있습니다.
함수
도움말 항목
기본 사항
- Best Practices for 3-D Reconstruction Using Structure from Motion
Best practices for achieving reliable 3-D reconstructions with a structure from motion pipeline using thesfmobject. - 움직임 기반 구조란?
2차원 영상 시퀀스에서 3차원 구조를 추정합니다. - Coordinate Systems
Specify pixel indices, spatial coordinates, and 3-D coordinate systems. - Point Feature Types
Choose functions that return and accept points objects for several types of features. - Local Feature Detection and Extraction
Learn the benefits and applications of local feature detection and extraction.
증분 움직임 기반 구조
- Structure from Motion from Multiple Views
Estimate 3-D structure of a scene from a set of 2-D views using incremental structure from motion. (R2026a 이후) - 두 시점에서의 움직임 기반 구조
2차원 영상 세트로부터 장면의 3차원 구조를 추정합니다.
추천 예제
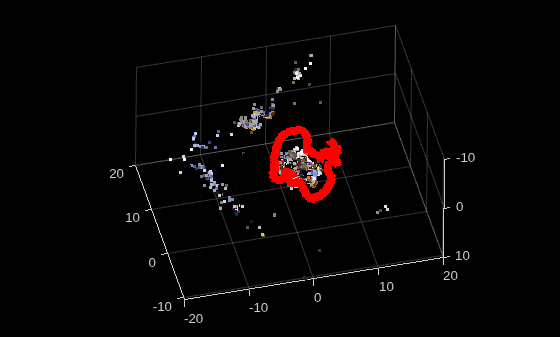
Structure from Motion from Multiple Views
Estimate 3-D structure of a scene from a set of 2-D views using incremental structure from motion.
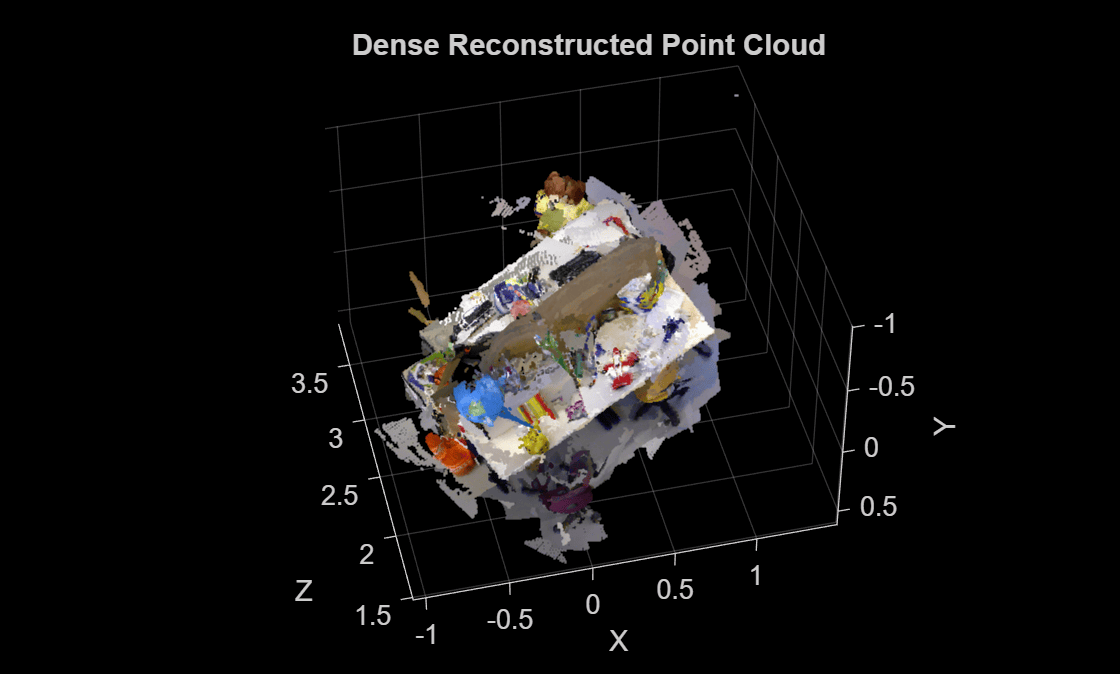
Dense 3-D Reconstruction from Multiple Views Using RAFT Optical Flow
Reconstruct dense 3-D scene by augmenting sparse Structure-from-Motion (SfM) point cloud with dense pixel correspondences estimated using RAFT optical flow.
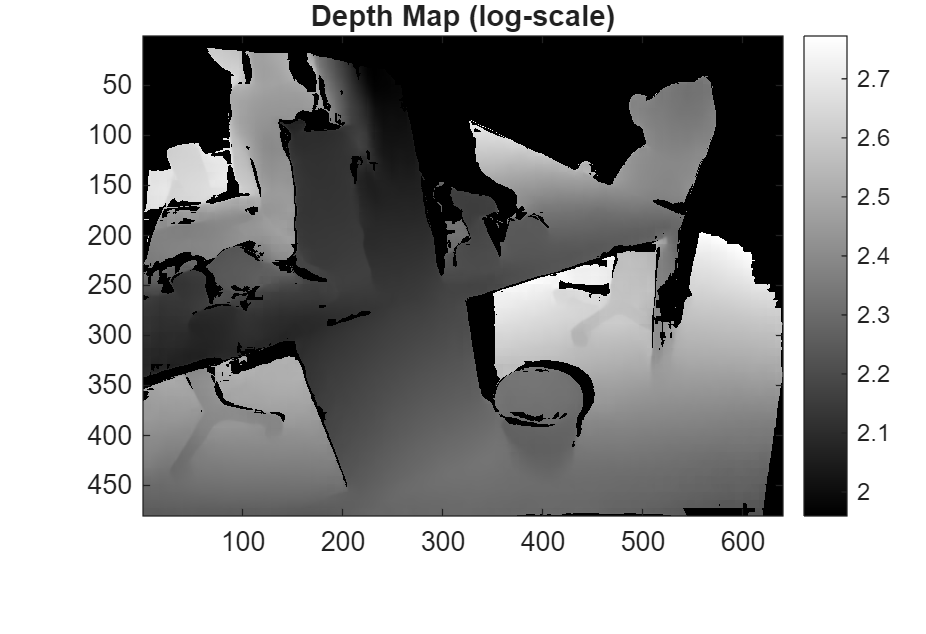
Dense 3-D Reconstruction from Two Views Using RAFT Optical Flow
Perform dense 3-D scene reconstruction from two monocular images showing different viewpoints using RAFT optical flow model.
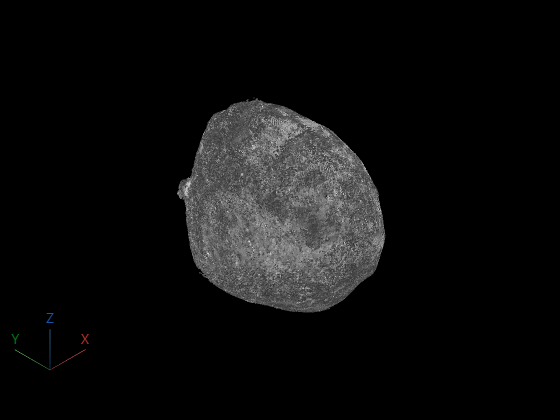
Dense 3-D Reconstruction of Asteroid Surface from Image Sequence
Reconstruct dense 3-D point cloud and continuous surface mesh for an asteroid using 2-D images.
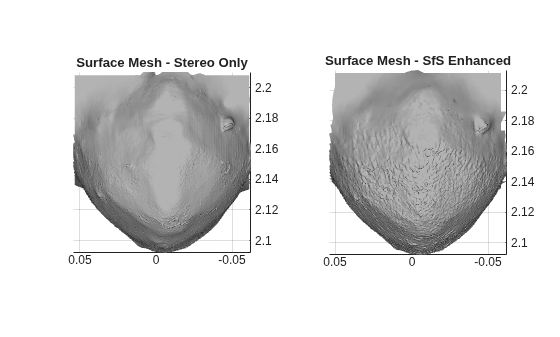
Reconstruct Detailed Surface Structure Using Shape from Shading
Add high-frequency surface detail to stereo depth maps using Shape from Shading (SfS).
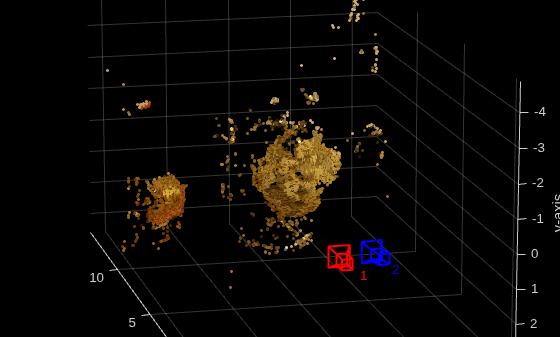
두 시점에서의 움직임 기반 구조
2차원 영상 세트로부터 장면의 3차원 구조를 추정합니다.
Reconstruct 3-D Scenes and Synthesize Novel Views Using Neural Radiance Field Model
Reconstruct 3-D scenes and synthesize novel views from a set of 2-D images using the Nerfacto Neural Radiance Field (NeRF) model.

