Continuous
R2026bContinuous 라이브러리의 블록을 사용하여 시간에 따라 매끄럽게 변하는 시스템을 모델링할 수 있습니다. Continuous 라이브러리의 블록은 이산 간격이 아니라 매 시뮬레이션 시간 스텝마다 출력을 생성합니다. 이러한 블록을 사용하면 도함수를 계산하거나, 신호를 적분하거나, 전송 지연을 야기하거나, PID 제어기를 구현하거나, 선형 시스템을 전달 함수 또는 상태공간 모델로 나타낼 수 있습니다.
이 라이브러리의 블록을 모델에 추가하려면 모델에 블록 추가하기 항목을 참조하십시오.
블록
 | Derivative | 시간에 대해 연속 입력 신호의 근사 연속 도함수를 계산합니다. |
 | Descriptor State-Space | Model continuous linear system as system of implicit state-space equations |
 | Entity Transport Delay | Introduce a delay in propagation of a SimEvents message |
 | First Order Hold | Implement linearly extrapolated first order hold on input signal |
 | Integrator | 신호 적분 |
 | PID Controller | Continuous-time or discrete-time PID controller |
 | PID Controller (2DOF) | Continuous-time or discrete-time two-degree-of-freedom PID controller |
 | Second-Order Integrator | Second-order integration of input signal |
 | State-Space | 연속 선형 시스템을 명시적 상태공간 연립방정식으로 모델링 |
 | Transfer Fcn | 전달 함수로 선형 시스템 모델링 |
 | Transport Delay | 주어진 시간만큼 입력 지연 |
 | Variable Time Delay | Delay input by variable amount of time |
 | Variable Transport Delay | Delay input by variable amount of time |
 | Zero-Pole | Model system using zero-pole-gain transfer function |
툴
| 라이브러리 브라우저 | 블록을 찾고 모델에 추가 |
도움말 항목
- 모델에 블록 추가하기
라이브러리 브라우저와 빠른 삽입 메뉴를 사용하여 블록을 삽입합니다.
- Model a Continuous System
Model a system with variables defined at all time values.
관련 정보
추천 예제
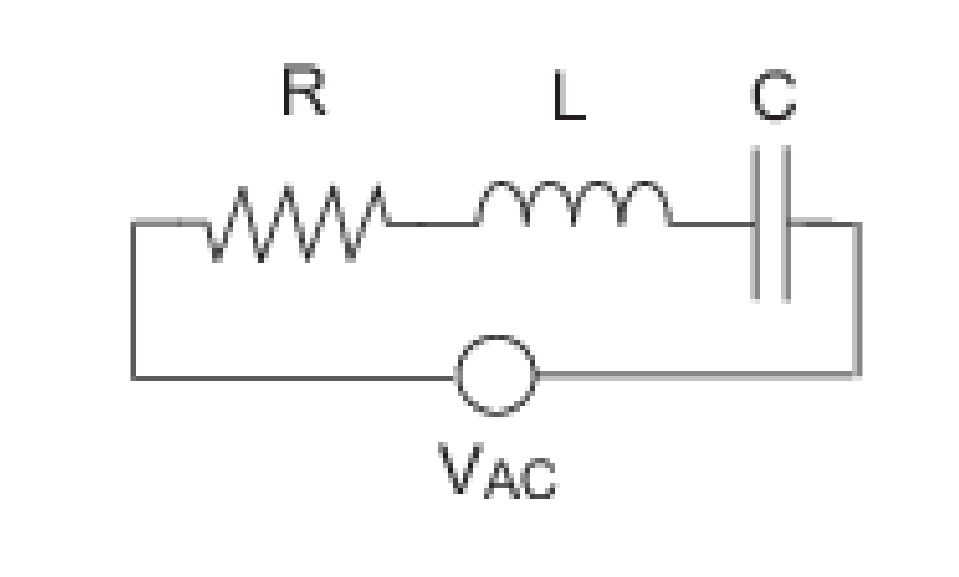
직렬 RLC 회로 모델링하기
Descriptor State-Space 블록을 사용하여 대수 루프를 방지하면서 직렬 RLC 회로를 모델링합니다.
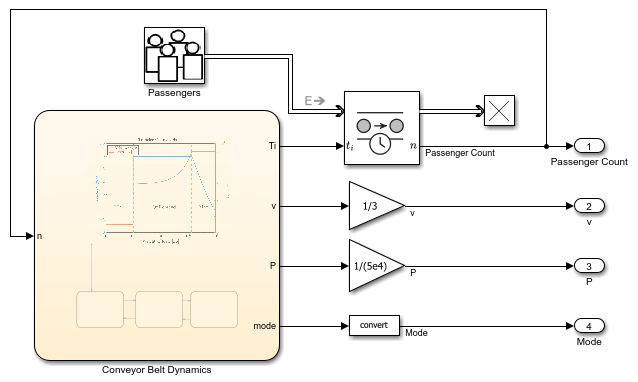
Model Conveyor Belt as Cyber-Physical System
Model a variable-speed conveyor belt as a cyber-physical system by combining continuous-time, discrete-event, and finite-state modeling techniques. The model in this example integrates the modeling techniques required to represent the cyber-physical system into a single simulation environment by using Simulink®, SimEvents®, and Stateflow®.
교육 관련 자료
Virtual Hardware and Labs for Controls
개/폐루프 피드백 제어 시스템 구축, 전달 함수 계산 및 위치 분석 수행에 대한 개념을 알아봅니다.

