로보틱스 및 자율 시스템
R2026b로보틱스 및 자율 시스템은 목표 지향적 행동을 수행하기 위해 물리적 환경에서 움직이고 작동하는 자동차, 비행기, 로봇, UAV 같은 플랫폼의 시스템을 설명합니다. 여러 툴박스에서 제공하는 툴과 알고리즘을 사용하여 위치와 속도 같은 플랫폼 상태를 시뮬레이션, 추정, 탐색 및 제어하고 물리적 환경을 모니터링할 수 있습니다. 구체적으로 다음을 수행할 수 있습니다.
다양한 좌표계와 지도를 사용하여 플랫폼, 궤적, 경로, 센서, 환경을 포함하는 자율 시스템 시나리오를 설계, 모델링 및 시뮬레이션합니다.
검출 결과를 생성 및 분류하고, 플랫폼을 추정하고, 환경에 대해 다양한 지도를 얻습니다.
변동하는 모션 특성에 기반하여 여러 다른 계획 알고리즘을 활용해 로봇, UAV, 자동차의 경로를 계획합니다.
여러 모션 제어 알고리즘과 전략을 사용하여 로봇, UAV, 자동차를 제어합니다.
미들웨어(예: ROS)를 통해 로봇과 시뮬레이터에 연결하고 사용자가 설계한 추정, 내비게이션 및 제어 알고리즘을 하드웨어에 배포합니다.
로보틱스 및 자율 시스템 관련 제품
Automated Driving Toolbox
ADAS와 자율주행 시스템의 설계, 시뮬레이션, 테스트
Robotics System Toolbox
로보틱스 응용 사례의 설계, 시뮬레이션, 테스트, 배포
UAV Toolbox
UAV 응용 분야의 설계, 시뮬레이션, 배포
ROS Toolbox
ROS 기반 애플리케이션의 설계, 시뮬레이션, 배포
Sensor Fusion and Tracking Toolbox
다중 센서 추적 시스템 및 측위 시스템 설계, 시뮬레이션, 테스트
RoadRunner
자율 주행 시뮬레이션을 위한 3D 장면 디자인
RoadRunner Scenario
Create and play back scenarios for automated driving simulation
Simulink 3D Animation
Simulate and visualize dynamic systems in a 3D environment
도움말 항목
오프로드 자율주행
- Drive Agricultural Tractor in Vineyard Using Unreal Engine (Robotics System Toolbox)
Drive an agricultural tractor through a vineyard scene in Unreal Engine. (R2026b 이후) - Generate Synthetic Sensor Data for Localization Using Unreal Engine (Robotics System Toolbox)
Simulate IMU and monocular camera data in Unreal Engine to develop and validate state estimation algorithms. (R2026b 이후)
시나리오 설계 및 시뮬레이션
- Design a Curved Road Programmatically using MATLAB Scene Authoring Functions (RoadRunner)
Design a curved road using scene authoring functions. - RoadRunner HD Map을 사용하여 교차로 및 정적 객체가 있는 RoadRunner 장면 구축 (RoadRunner)
RoadRunner HD Map을 사용하여 도로 교차로와 주변의 정적 객체가 포함된 RoadRunner 장면을 구축하세요. - Create Driving Scenario Interactively and Generate Synthetic Sensor Data (Automated Driving Toolbox)
Use the Driving Scenario Designer app to create a driving scenario and generate sensor detections and point cloud data from the scenario. - Generate RoadRunner Scenario from Recorded Sensor Data (Automated Driving Toolbox)
Generate RoadRunner Scenario from recorded GPS data and preprocessed actor track list. - Aerodynamic Parameter Estimation Using Flight Log Data (UAV Toolbox)
Improve the accuracy of a UAV model by using flight log data to estimate the aerodynamic parameters of the UAV.
상황 인식 및 상태 추정
- Extended Object Tracking of Highway Vehicles with Radar and Camera (Sensor Fusion and Tracking Toolbox)
Track highway vehicles around an ego vehicle as extended objects that span multiple sensor resolution cells. - Resilient Pose Estimation Using Terrain-Aided Inertial Sensor Fusion in GPS-Denied Environments (Navigation Toolbox)
- 관성 항법을 위한 IMU 및 GPS 융합 (Navigation Toolbox)
이 예제는 UAV(무인 항공기) 또는 쿼드콥터에 적합한 IMU + GPS 융합 알고리즘을 작성하는 방법을 보여줍니다. - Multi-Constellation GNSS Positioning Using RINEX Files (Navigation Toolbox)
Estimate GNSS receiver position using RINEX data from multiple satellite systems for improved accuracy and reliability. (R2026a 이후)
모션 계획 및 제어
- Object Tracking and Motion Planning Using Frenet Reference Path (Sensor Fusion and Tracking Toolbox)
Dynamically plan the motion of an autonomous vehicle based on estimates of the surrounding environment. - Plan Path for Manipulator in Simulink with Robotics System Toolbox (Robotics System Toolbox)
Simulate manipulator path planning in Simulink® with code generation for autonomy functions from MATLAB®. - Highway Lane Following with RoadRunner Scenario (Automated Driving Toolbox)
Simulate highway lane following application, designed in Simulink, with RoadRunner Scenario.
하드웨어 배포
- Run ArduPilot Software-in-the-Loop Simulation with Quadcopter Plant in Simulink (UAV Toolbox)
Verify a quadcopter controller design by using Software-in-the-Loop (SITL) simulation and simulating the quadcopter plant model in Simulink. - PX4 Hardware-in-the-Loop (HITL) Simulation with Fixed-Wing Plant in Simulink (UAV Toolbox)
This example shows how to use the UAV Toolbox Support Package for PX4® Autopilots to verify the controller design by deploying the design on the PX4 Autopilot hardware board. - Estimating Orientation Using Inertial Sensor Fusion and MPU-9250 (Navigation Toolbox)
This example shows how to get data from an InvenSense MPU-9250 IMU sensor, and to use the 6-axis and 9-axis fusion algorithms in the sensor data to compute orientation of the device. - Sign Following Robot with ROS in MATLAB (ROS Toolbox)
Control a simulated robot running on a separate ROS-based simulator over a ROS network using MATLAB.
ROS 데이터 및 네트워크 분석
- Visualize Messages from Live ROS or ROS 2 Topics (ROS Toolbox)
Visualize messages from live ROS or ROS 2 topics in ROS Data Analyzer app. - Publish Ground Truth and Sensor Data from RoadRunner Scenario to ROS 2 Network (ROS Toolbox)
Publish ground-truth and sensor data from a RoadRunner scenario to ROS 2 network and visualize it using ROS Data Analyzer app. (R2025a 이후)
추천 예제
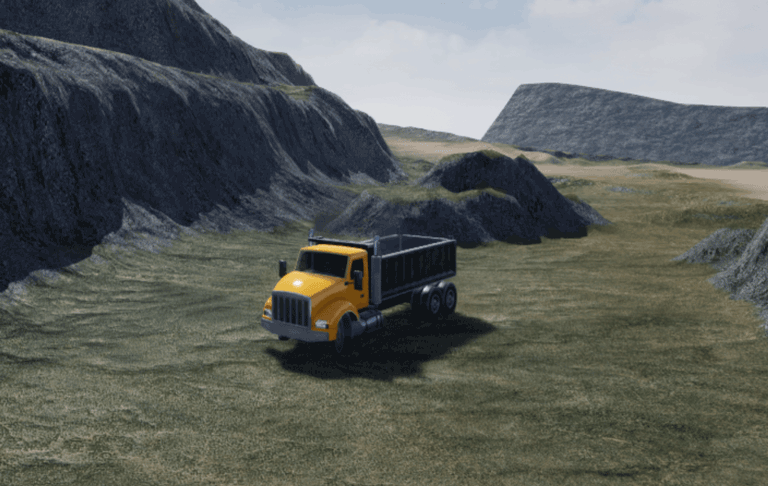
Offroad Navigation for Autonomous Haul Trucks in Open Pit Mine
Series shows how to create a set of planners to enable autonomous haul trucks to navigate uneven terrain and avoid obstacles.
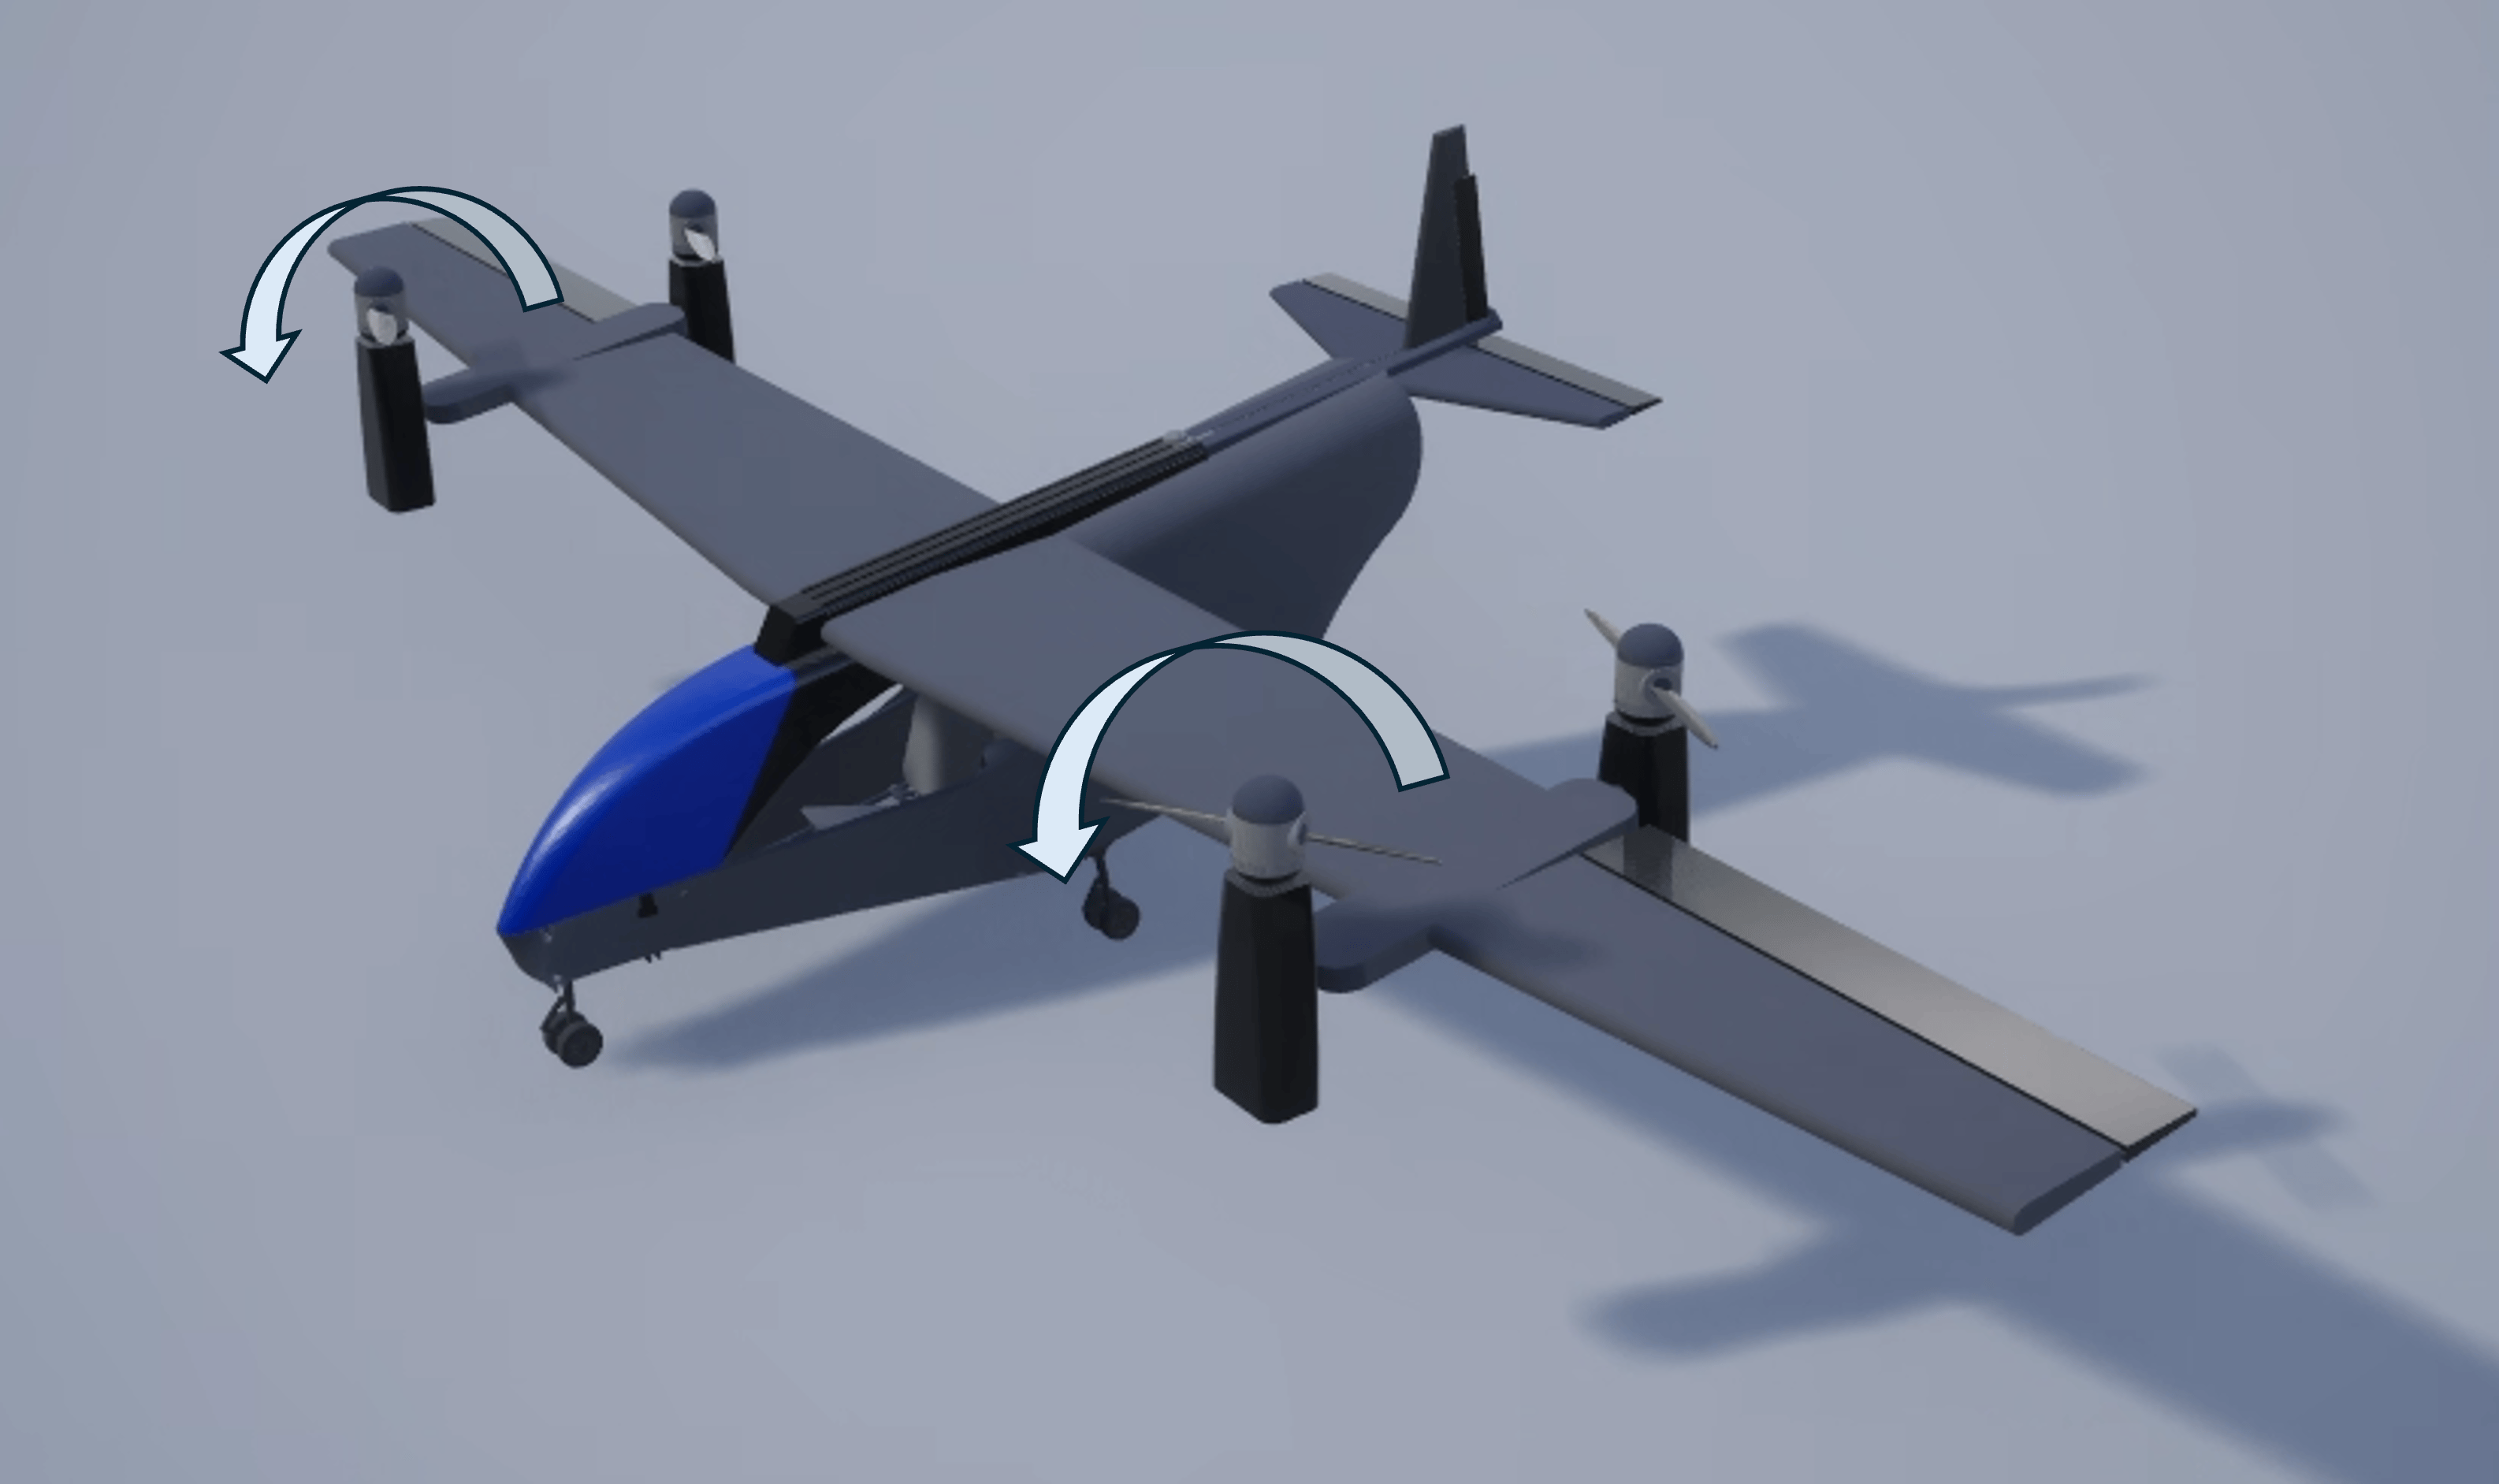
Design and Tune Controller for VTOL UAV
Design, tune, and deploy a flight controller for a tilt-rotor VTOL UAV in urban air mobility applications using Simulink.
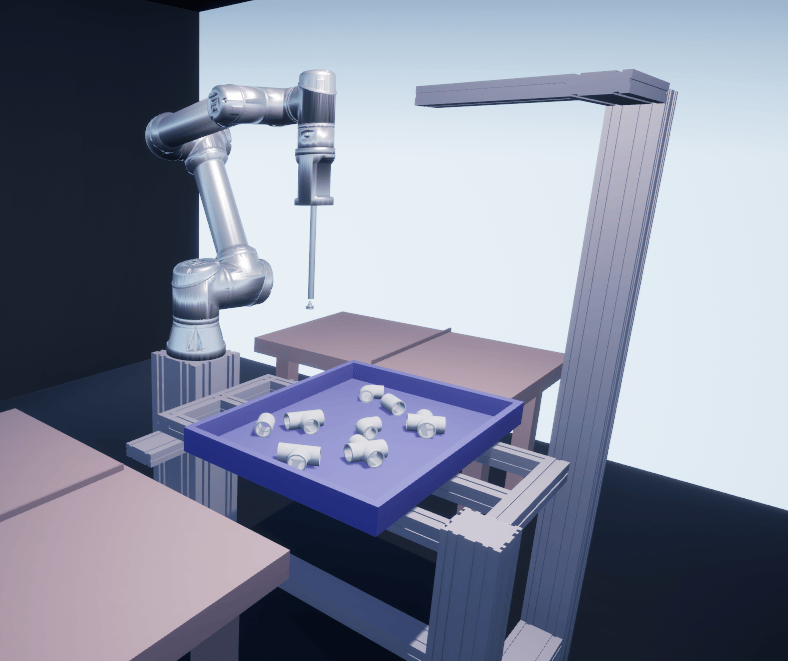
Intelligent Bin Picking System in Simulink
Design an intelligent bin picking system for a manipulator in an Unreal Engine simulation environment.
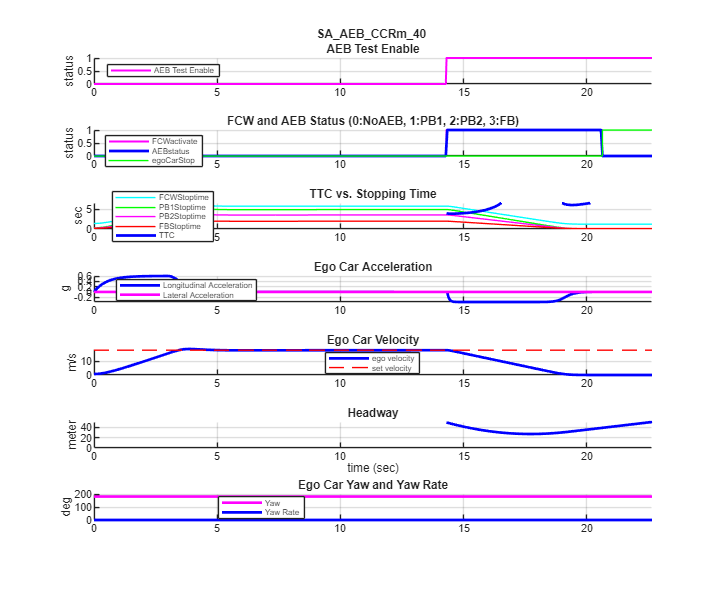
AEB Test Bench for Euro NCAP Scenarios
Configure AEB test bench designed in Simulink and simulate a scenario in RoadRunner Scenario per Euro NCAP® testing protocols.
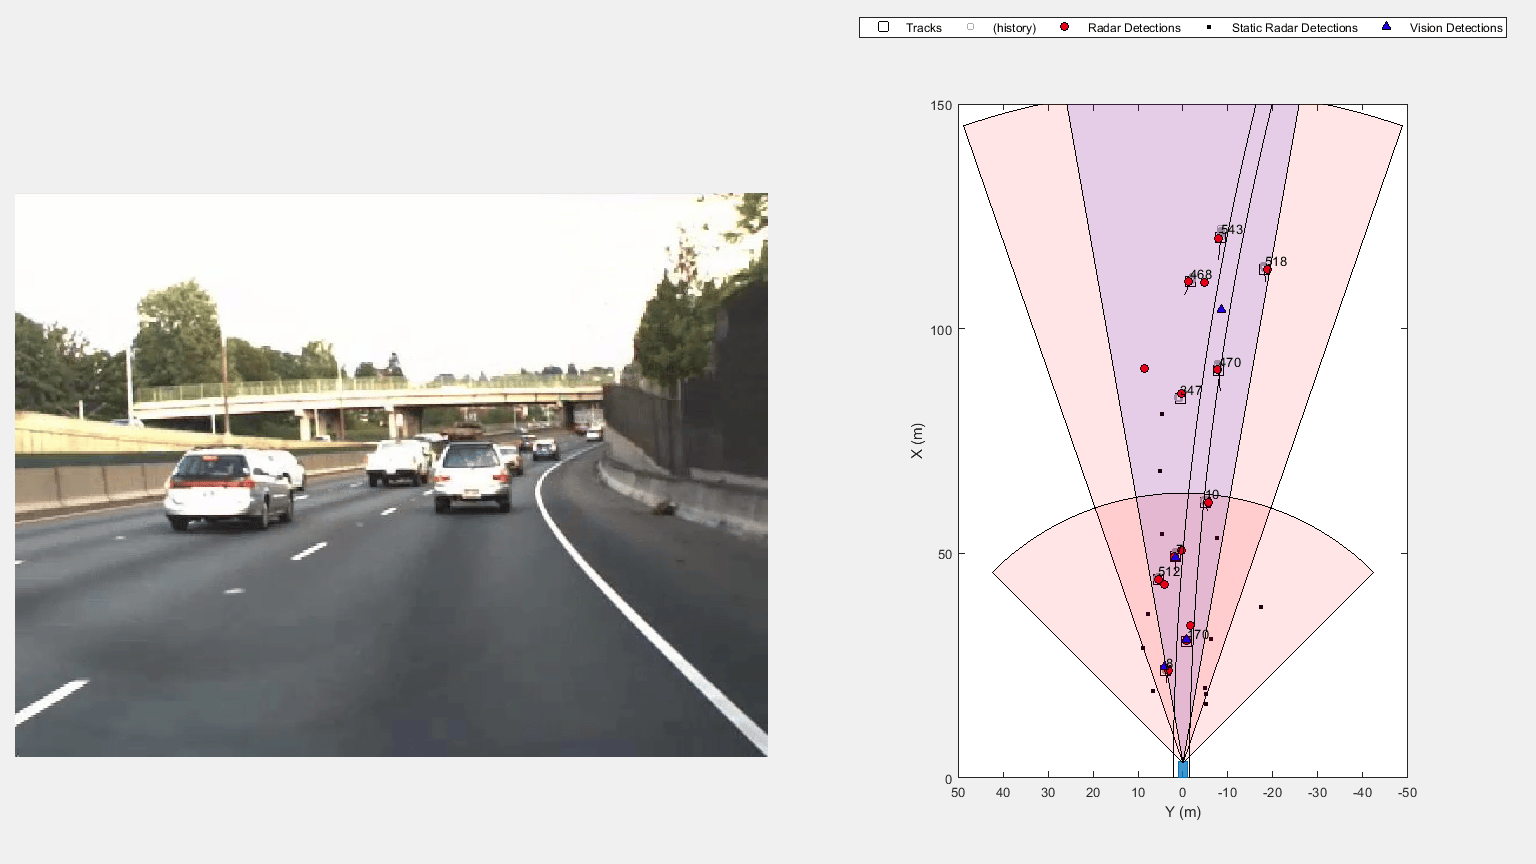
Processor-in-the-Loop Verification of JPDA Tracker for Automotive Applications
Generate embedded code for a JPDA tracker and verify it using processor-in-the-loop (PIL) simulations.

Allan 분산을 사용하여 관성 센서 잡음 분석
이 예제에서는 Allan 분산을 사용하여 MEMS 자이로스코프의 잡음 파라미터를 확인하는 방법을 보여줍니다. 이러한 파라미터는 시뮬레이션에서 자이로스코프를 모델링하는 데 사용할 수 있습니다. 자이로스코프 측정은 다음으로 모델링됩니다.
비디오
MATLAB 및 Simulink를 활용한 자율 시스템 개발
이 비디오에서는 자율주행차의 모델링 및 시뮬레이션, 자율주행 알고리즘 설계, 시스템의 가상 테스트, 그리고 하드웨어로의 배포를 위한 워크플로를 개발하는 방법을 보여줍니다.
항공우주 및 국방 응용 분야를 위한 자율 기술
이 비디오는 UAV(무인 항공기), UGV(무인 지상 차량), AUV(자율 수중 로봇)과 같은 항공우주 및 방위 분야를 위한 자율 기술을 개발하는 방법을 보여줍니다.
MATLAB을 사용하여 협동로봇(Cobot) 설계 및 배포
이 비디오는 협동로봇을 포함한 로봇 애플리케이션을 설계, 시뮬레이션, 테스트, 배포하는 데 Robotic System Toolbox를 사용하는 방법을 보여줍니다.
MATLAB을 사용한 오프로드 자율주행 개척
이 비디오는 MATLAB 및 Simulink를 사용한 시뮬레이션, 센서 융합 및 HIL 테스트를 통해 오프로드 장비의 제어 및 자동화 설계를 가속화하는 방법을 소개합니다.
첨단 항공 모빌리티를 위한 VTOL 항공기 설계 및 시뮬레이션
이 비디오는 첨단 항공 모빌리티 임무를 시뮬레이션하기 위한 VTOL 제어 시스템과 실사 시뮬레이션을 개발하는 방법을 보여줍니다.

