이 번역 페이지는 최신 내용을 담고 있지 않습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.
정합 및 SLAM
R2026a포인트 클라우드 정합은 동일한 장면을 나타내는 2개의 3차원 포인트 클라우드를 공통 좌표계에 정렬하는 과정입니다. Lidar Toolbox™의 함수를 사용하면 Iterative Closest Point(ICP), Lidar Odometry and Mapping(LOAM), Normal-Distributions Transform(NDT), Fast Global Registration(FGR), Coherent Point Drift(CPD) 등의 국소 방법과 전역 방법으로 포인트 클라우드를 서로 정합할 수 있습니다. 또한 라이다 정합 분석기 앱을 사용하면 포인트 클라우드를 대화형 방식으로 정합할 수 있으며, 다양한 정합 방법의 결과를 비교하고 파라미터를 조정하며 전처리 단계를 추가할 수 있습니다. 자세한 내용은 항목을 참조하십시오.
동시적 위치추정 및 지도작성(SLAM)은 이동체 또는 로봇의 주변 환경을 기준으로 해당 이동체나 로봇의 위치와 방향을 계산하면서 동시에 그 환경의 맵을 작성하는 과정입니다. 이 툴박스는 포인트 클라우드 데이터를 사용하는 그래프 기반 3차원 SLAM을 지원합니다. 자세한 내용은 항목을 참조하십시오.
lidarscanmap 객체를 사용하여 2차원 라이다 스캔으로 SLAM을 수행할 수도 있습니다. 자세한 내용은 항목을 참조하십시오.
앱
| 라이다 정합 분석기 |
함수
도움말 항목
추천 예제
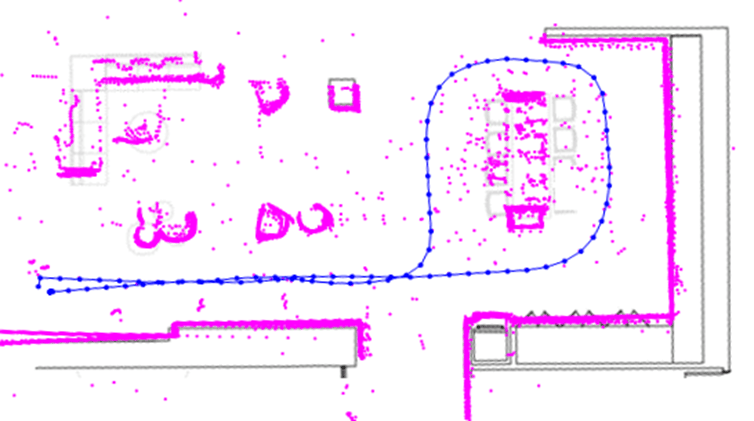
Map Indoor Area Using Lidar SLAM and Factor Graph
Implement offline lidar SLAM on collected lidar scans to map an indoor area using a factor graph and lidar scan map.
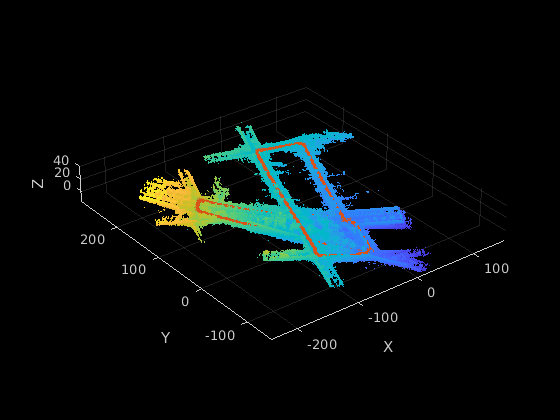
Build a Map from Lidar Data Using SLAM on GPU
Perform 3-D simultaneous localization and mapping (SLAM) using generated code on an NVIDIA® GPU.

