이 번역 페이지는 최신 내용을 담고 있지 않습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.
분할
R2026a딥러닝 알고리즘을 사용하여 포인트 클라우드 데이터를 군집으로 분할
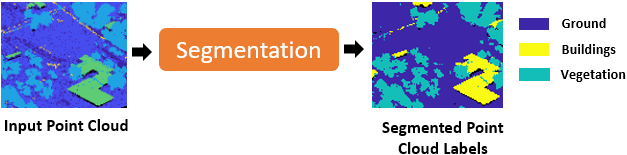
의미론적 분할은 3차원 포인트 클라우드 점들의 유사한 특성을 사용하여 이 점들을 군집화하고, 각 점을 car, building, ground 또는 vegetation과 같은 클래스 레이블과 연결합니다.
모서리, 이웃 점 속성, 기하학적 모양(예: 직육면체, 평면, 원통)을 기반으로 포인트 클라우드를 분할할 수 있습니다. 분할 과정에 대한 자세한 내용은 예제를 참조하십시오.
Lidar Toolbox™ 함수는 딥러닝을 사용하는 의미론적 분할도 지원합니다. 포함되어 있는 사전 훈련된 RandLA-Net, SAM(Segment Anything Model), PointSeg, SqueezeSegV2, PointNet++ CNN(컨벌루션 신경망)을 사용하거나 사용자 지정 분할 모델을 개발할 수 있습니다. RandLA-Net 신경망을 사용하는 분할 과정의 예제는 항목을 참조하십시오.
함수
도움말 항목
- Datastores for Deep Learning (Deep Learning Toolbox)
Learn how to use datastores in deep learning applications.
- 딥러닝 계층 목록 (Deep Learning Toolbox)
MATLAB®에서 제공하는 딥러닝 계층에 대해 알아봅니다.
- Generate RoadRunner Scene Using Aerial Hyperspectral and Lidar Data (Automated Driving Toolbox)
Generate RoadRunner scene from aerial hyperspectral and lidar data.
추천 예제
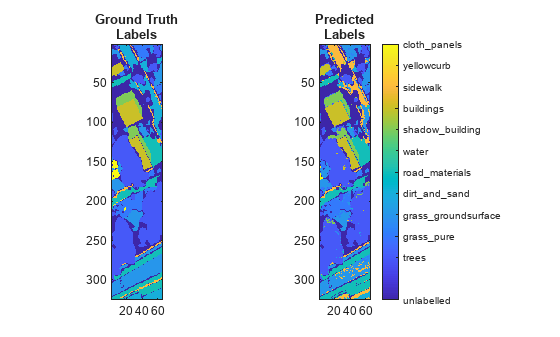
Classify Land Cover Using Hyperspectral and Lidar Data
Classify land cover using a fusion of hyperspectral and lidar data.

