Barometer
R2026bBarometer block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
라이브러리:
UAV Toolbox /
UAV Scenario and Sensor Modeling
설명
Barometer 블록은 실제 기압 입력에 측정 잡음을 추가하는 기압계 센서를 모델링합니다. 잡음은 세 개의 가산 성분, 즉 상수 편향 오프셋, 비상관 백색 가우스 잡음(잡음 밀도 파라미터로 스케일링됨), 1차 자기회귀 과정으로 모델링된 상관 잡음(편향 불안정성 및 감쇠 인자 파라미터로 제어됨)으로 구성됩니다[1]. 잡음 방정식에 대해서는 잡음 모델 항목을 참조하십시오. 센서 잡음이 있는 경우 UAV 고도 추정을 위한 기압 측정값을 시뮬레이션하려면 이 블록을 사용합니다. MATLAB 스크립트 기반 워크플로의 경우에는 대신 barometerSensor System object를 사용하십시오.
예제
barometerSimulation.slx Simulink 모델을 엽니다.
open_system("barometerSimulation");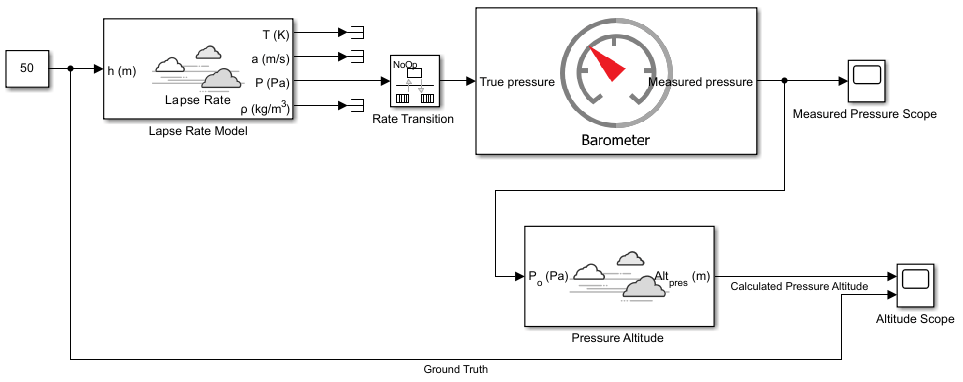
이 모델은 다음과 같은 블록으로 구성되어 있습니다.
Lapse Rate Model (Aerospace Blockset) — 기온감률 대기 모델을 시뮬레이션합니다. 이 블록은 고도(단위: 미터)를 입력값으로 받아 대기압(단위: 파스칼)을 출력하며, 이 값은 기압계 센서에 의해 측정됩니다. 이 모델에서 입력 고도는 50미터입니다.
Rate Transition — 기압계 센서의 이산 측정을 시뮬레이션합니다. 이 모델에서 이 블록은 0.1초의 샘플 시간으로 구성되었습니다.
Barometer — 상수 측정 편향, 비상관 백색 잡음, 상관 잡음으로 구성된 측정 잡음을 사용하여 기압 측정값(단위: 파스칼)을 생성하는 기압계 센서를 시뮬레이션합니다.
Pressure Altitude (Aerospace Blockset) — 기압 측정값을 기반으로 평균 해수면 기준 고도(단위: 미터)를 계산합니다.
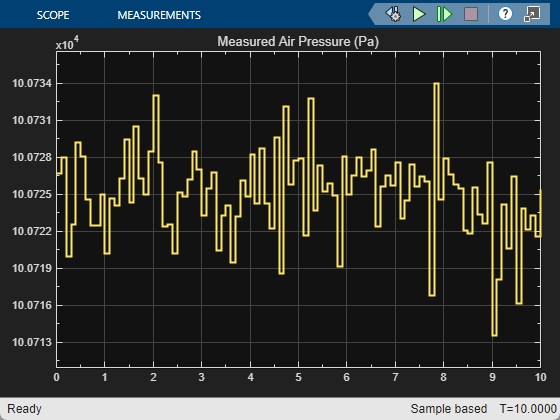
Measured Pressure Scope — 압력 측정값을 시각화합니다.
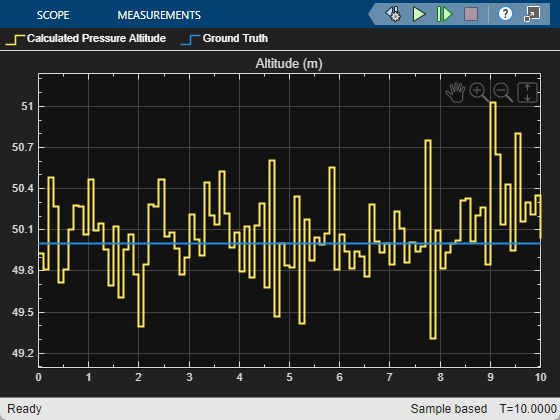
Altitude Scope — 평균 해수면 기준으로 계산된 고도와 ground truth를 시각화합니다.
모델을 실행한 후 Scope 블록을 열어 시뮬레이션 결과를 확인합니다.
포트
입력
출력
파라미터
팁
특정 기압계 센서에 대한 블록을 구성하려면 센서 데이터시트에서 다음 값을 가져오십시오.
잡음 밀도를 센서 잡음 스펙트럼 밀도(데이터시트에서 일반적으로 Pa/√Hz 또는 이에 상응하는 단위로 나열됨)로 설정합니다.
편향 불안정성을 장기 편향 안정성 사양으로 설정합니다.
천천히 변동하는 편향을 갖는 센서의 경우 감쇠 인자를 1에 가까운 값(예: 0.99)으로 설정합니다. 빠르게 변동하는 편향을 갖는 센서의 경우에는 더 작은 값을 사용하십시오.
보정된 센서에 대해 상수 편향을 0으로 설정하거나, 예상 잔차 오프셋으로 설정합니다.
알고리즘
참고 문헌
[1] Sabatini, A.M., and V. Genovese. “A Stochastic Approach to Noise Modeling for Barometric Altimeters.” Sensors 13 (November 2013): 15692-15707. https://doi.org/10.3390/s131115692
버전 내역
R2025a에 개발됨

