이 번역 페이지는 최신 내용을 담고 있지 않습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.
Enabled Subsystem을 사용하여 제어 알고리즘 구현하기
R2026a이 예제에서는 Enabled Subsystem을 사용하여 이진 논리형 신호를 기반으로 제어 알고리즘을 구현하는 방법을 보여줍니다. Enabled Subsystem은 이진 신호가 양수 값을 갖고 제어 알고리즘을 구현할 때 실행됩니다. 이 예제에서는 불안정한 동적 시스템을 안정화하는 데 슈퍼 트위스팅(super-twisting) 제어 알고리즘이 사용됩니다. 슈퍼 트위스팅(super-twisting) 알고리즘은 강력한 성능으로 잘 알려진 슬라이딩 모드 제어 기법 중 하나입니다.
모델을 엽니다.
mdl = "enablesub.slx";
open_system(mdl)
동적 시스템
대상 동적 시스템은 다음 식을 따릅니다.
여기서 는 제어 입력이고, 는 외부 외란입니다.
제어기 및 제어 신호
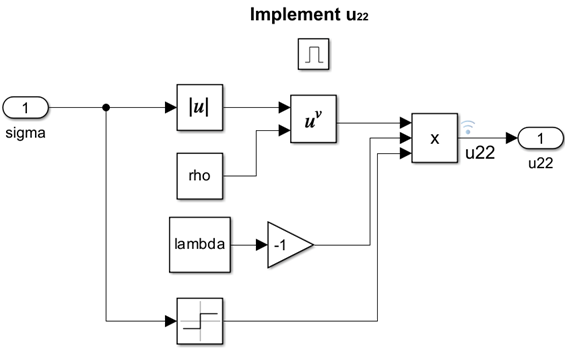
제어 입력()에는 슈퍼 트위스팅(super-twisting) 알고리즘을 따르는 두 성분 과 가 있습니다. 에 대한 논리 기반 설계가 Enabled Subsystem을 사용하여 구현됩니다.
, , 입니다. 이러한 파라미터는 모델 콜백 파라미터 PreLoadFcn에서 불러옵니다.

시뮬레이션을 실행하고 결과 시각화하기
시뮬레이션을 실행하고 Scope 블록과 Simulink 데이터 인스펙터를 사용하여 결과를 시각화합니다.
out = sim(mdl);
제어기 입력 시각화하기
Simulink 데이터 인스펙터는 이진 신호를 기반으로 서브시스템 출력을 보여줍니다. 출력 과 는 제어기 이득 의 두 성분입니다.
을 포함하는 서브시스템은 0초와 1.8초 사이에, 그리고 3초와 5초 사이에 활성화됩니다.
를 포함하는 서브시스템은 1.8초와 3초 사이에, 그리고 5초와 15초 사이에 활성화됩니다.

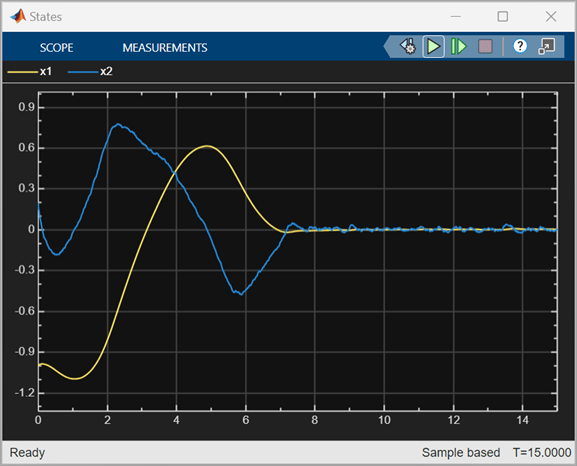
상태 출력
상태 출력은 제어기가 시스템을 안정화함을 보여줍니다.
참고 항목
Enabled Subsystem | From | Goto | Integrator | Saturation
도움말 항목
참고 문헌
[1] Shtessel, Yuri, Christopher Edwards, Leonid Fridman, and Arie Levant. "Sliding mode control and observation." Vol. 10. New York: Springer New York, 2014. https://link.springer.com/book/10.1007/978-0-8176-4893-0

