Ideal Translational Motion Sensor
R2026b병진 기계 시스템의 모션 센서
Ideal Translational Motion Sensor block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
라이브러리:
Simscape /
Foundation Library /
Mechanical /
Mechanical Sensors
설명
Ideal Translational Motion Sensor 블록은 2개의 병진 기계 노드 간에 측정된 Across 변수를 가속도, 속도 또는 위치에 비례하는 제어 신호로 변환하는 장치를 나타냅니다. 초기 위치(오프셋)를 블록 파라미터로 지정할 수 있습니다.
이 센서는 관성, 마찰, 지연, 에너지 소비 등을 고려하지 않기 때문에 이상적입니다.
연결부 R과 연결부 C는 모션이 모니터링되는 노드에 이 블록을 연결하는 병진 기계 에너지 보존 포트입니다. 블록에서 양의 방향은 포트 R에서 포트 C 방향입니다. 즉, 속도는 v = vR – vC로 측정됩니다. 여기서 vR, vC는 각각 포트 R과 포트 C에서의 절대 속도입니다. 측정 기준 파라미터를 사용하여 포트 C를 비활성화하고 접지를 기준으로 측정할 수 있습니다.
연결부 A, V, P는 각각 가속도, 속도, 위치에 대한 물리 신호 출력 포트입니다. 이러한 포트의 가시성은 블록 파라미터에 의해 제어됩니다. 포트 A를 활성화하면 블록은 속도를 기반으로 가속도를 측정하기 위해 추가 연산을 수행합니다. 모델이 불필요하게 복잡해지지 않도록 블록의 각 인스턴스에서는 측정에 실제로 사용하는 포트만 활성화하는 것이 좋습니다.
예제
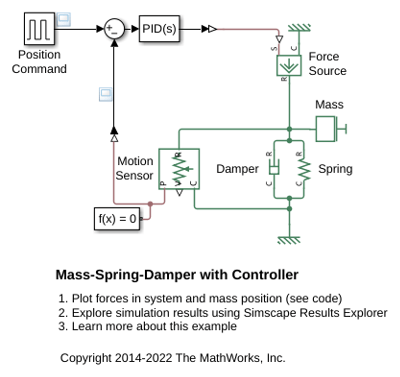
제어기가 있는 질량-스프링-댐퍼
이 예제는 제어된 질량-스프링-댐퍼를 보여줍니다. 제어기는 질량의 위치가 명령 신호를 추종할 수 있도록 질량에 가해지는 힘을 조정합니다. 질량의 초기 속도는 초당 10미터입니다. 다음과 같이 제어기는 입력 신호에 대한 단계적 변화를 추적하기 위해 Force Source에 의해 가해지는 힘을 조정합니다.
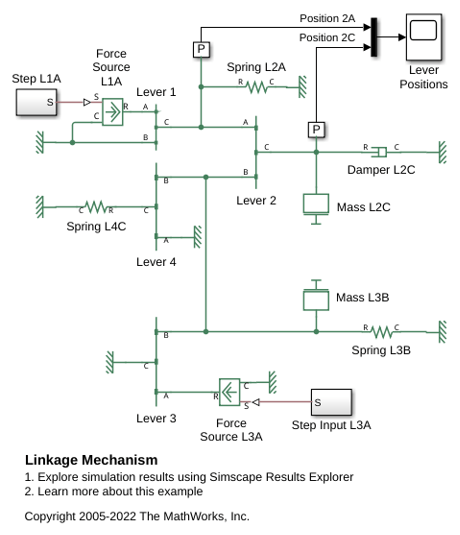
연결 메커니즘
이 예제는 연결 메커니즘에서 Simscape™ Lever 블록의 사용을 보여줍니다. Lever 1과 Lever 4는 받침점이 끝에 있는 제1종 레버입니다. Lever 3은 받침점이 중간에 있는 제2종 레버입니다. Lever 2는 제1종과 제3종 레버로 구동되는 합산 레버입니다.
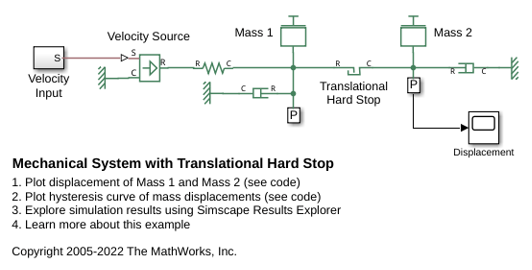
병진 하드 스톱이 있는 기계 시스템
이 예제는 하드 스톱으로 연결된 두 질량을 보여줍니다. Mass 1은 이상적인 속도 소스로 구동됩니다. 속도 입력이 방향을 바꾸면 Mass 1이 병진 하드 스톱에 의해 모델링된 백래시의 반대쪽 끝에 도달할 때까지 Mass 2는 정지 상태로 있습니다. Mass 1의 변위에 대해 Mass 2의 변위를 플로팅하면 전형적인 히스테리시스 곡선이 생성됩니다.

