이 번역 페이지는 최신 내용을 담고 있지 않습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.
타깃 하드웨어에서 실행하기
R2026a모델 기반 설계의 일부로 전체 워크플로를 완성하기 위해, Robotics System Toolbox Support Package for Kinova Gen3 Manipulators는 NVIDIA® Jetson™ 같은 독립 실행형 컴퓨팅 보드를 사용해서 로봇을 연결하고 제어하는 것을 지원합니다. 이 기능을 사용하면 MATLAB®이 있는 일반 호스트 컴퓨터와 로봇 간에 지속적인 통신 링크가 필요하지 않습니다. 온보드 배포를 통해 인공 지능, 컴퓨터 비전, 경로 계획과 관련된 다양한 자동화 작업을 설계할 수 있으며, 알고리즘을 컴퓨팅 보드에 배포하여 보다 높은 효율성과 정확성을 달성할 수 있습니다. 코드를 생성하고 배포하려면 ROS Toolbox가 필요합니다.
지원 패키지의 이 기능을 사용하여 이미지에서 객체의 위치와 방향을 파악하고, 3차원 공간에서 객체의 위치를 추정하고, 매니퓰레이터 로봇이 현재 위치에서 객체에 도달할 수 있는 목표 궤적을 계산하고, 그에 따라 매니퓰레이터가 움직이도록 명령하는 객체 검출 알고리즘을 개발합니다.
도움말 항목
- Configure NVIDIA Jetson Board for Object Detection and Motion Planning
Initial configuration to deploy ROS node on NVIDIA Jetson.
- Object Detection and Motion Planning Application with Onboard Deployment
Choose the workflow for deploying motion planning applications to onboard computer.
- Detect Position and Orientation of a Rectangular Object Using OpenCV
Use OpenCV for proper object detection from vision module of robot.
- Joint Angle Control Versus Trajectory Control
Compare the control strategy that you need to adopt for robotic manipulators.
추천 예제
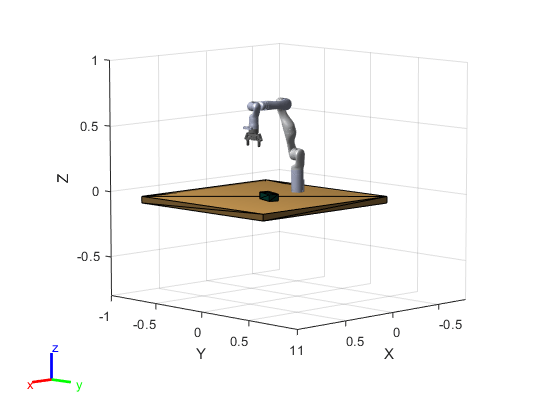
Simulate a Detect and Pick Algorithm Using OpenCV Interface and Rigid Body Tree Robot Model
Simulate a rigid body tree workflow for KINOVA® Gen3 to detect an object using OpenCV Interface, and then pick and move it with inverse kinematics.
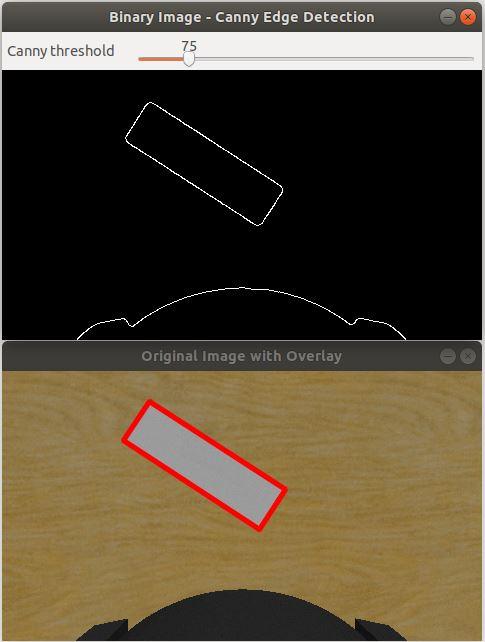
Design and Validate Object Detection and Motion Planning Algorithms Using Gazebo, OpenCV, and MATLAB
Design and validate complex application workflows for Kinova Gen3 7-DoF Ultralightweight Robot using Gazebo, OpenCV, Robotics Systems Toolbox™ and ROS Toolbox.
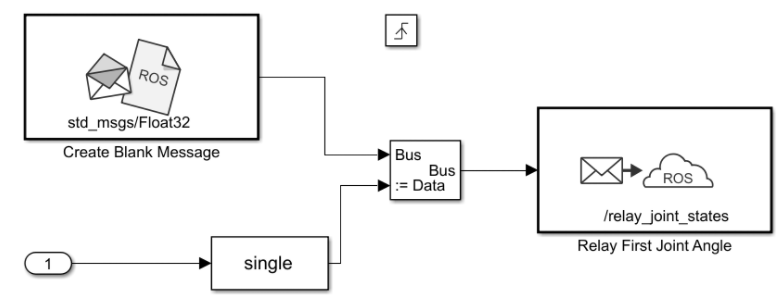
Read Current Joint Angle of KINOVA Gen3 and Publish to ROS Network
Deploy Simulink® algorithms as standalone ROS node to NVIDIA Jetson compute boards and read current joint angle.
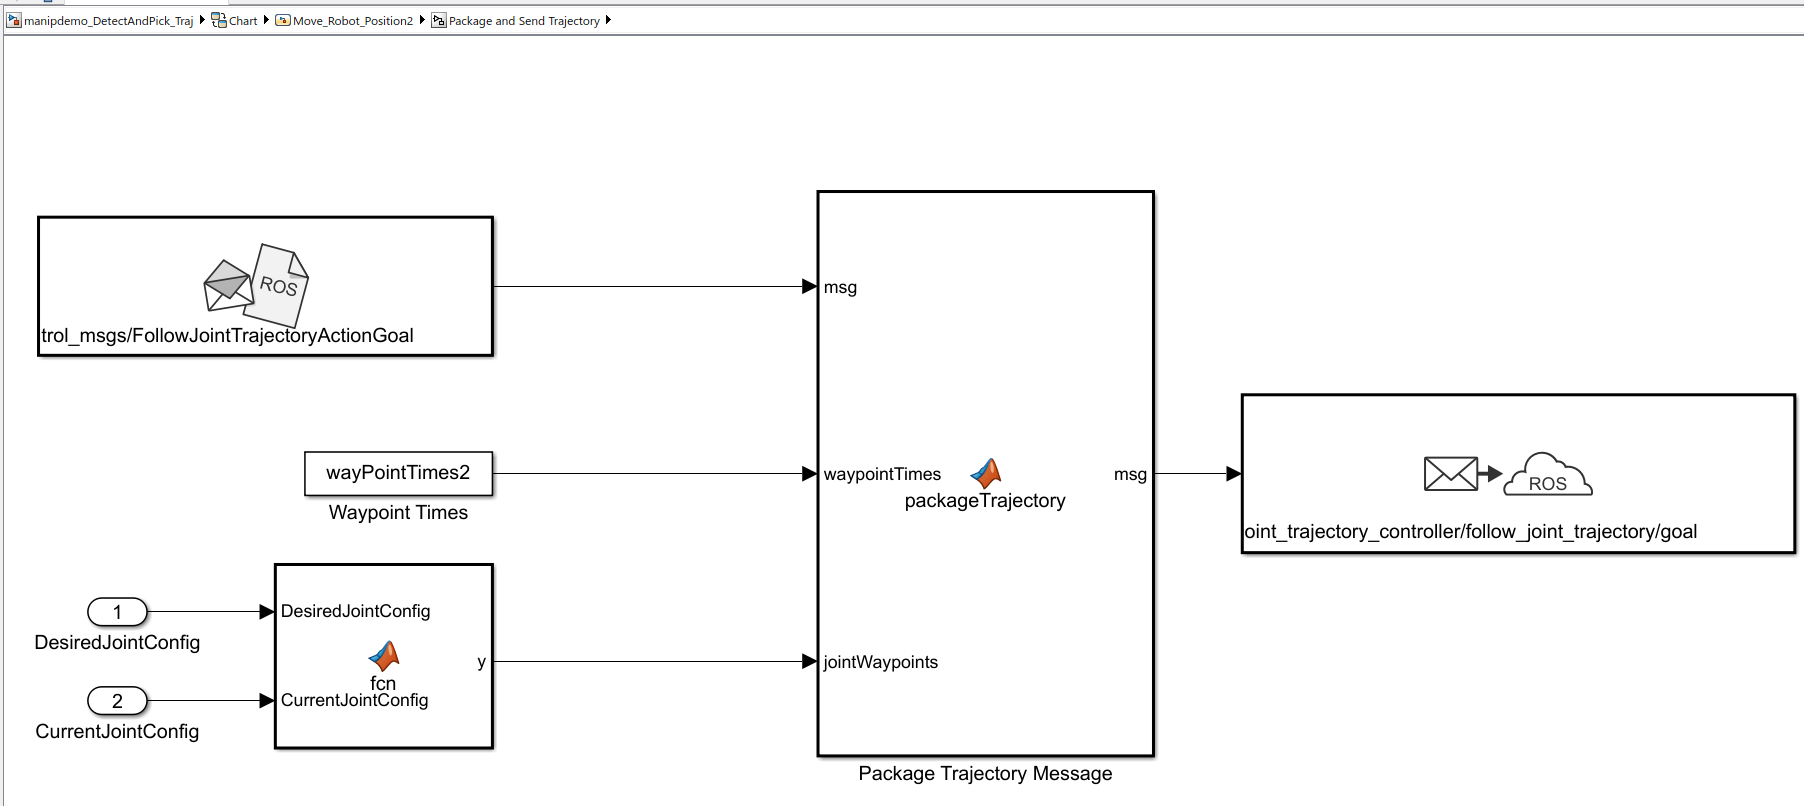
Detect and Pick Object Using KINOVA Gen3 Robot Arm with Joint Angle Control and Trajectory Control
Deploy object detection and motion planning workflows developed in Simulink as standalone ROS node to NVIDIA Jetson compute boards.

