이 페이지는 기계 번역을 사용하여 번역되었습니다. 영어 원문을 보려면 여기를 클릭하십시오.
쿼드콥터의 물리적 특성
R2026b이 개략도는 다음과 같은 쿼드콥터의 물리적 특성을 보여줍니다.
좌표축
질량과 관성
로터
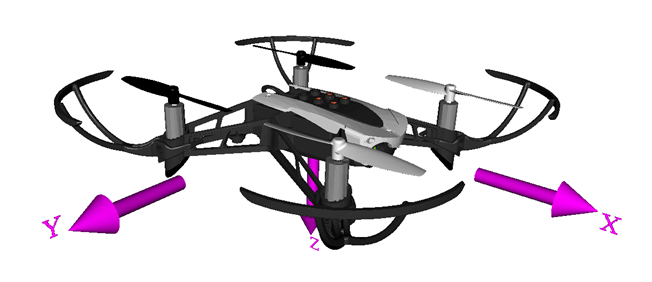
좌표축
쿼드콥터 바디 축은 중력 중심에 위치합니다.
X-축 — X-축은 드론의 전방에서 후방으로 향하는 드론의 종방향 축을 나타냅니다. X-축을 따라 이동하는 것은 드론을 앞뒤로 움직이는 것을 의미하며, X축을 중심으로 한 이동은 롤링 운동을 의미합니다.
Y-축 — Y-축을 따라 이동하는 것은 드론을 좌우로 이동시키는 것을 의미하며, Y축을 중심으로 한 이동은 피칭 운동을 의미합니다.
Z-축 — Z-축을 따라 이동하는 것은 상승 또는 하강을 의미하며, Z축을 중심으로 회전하는 것은 방향을 바꾸는 요(yaw) 운동을 의미합니다.
이러한 축은 3차원 공간에서 드론의 움직임과 방향을 이해하고 제어하는 데 중요합니다. 이러한 기능은 드론 제어, 항법 및 안정화에 필수적입니다.
질량과 관성
전체 바디가 균일한 밀도를 가진 강체처럼 작용한다고 가정합니다. vehicleVars 파일에는 관성과 질량 값이 포함되어 있습니다.
로터
Parrot® 쿼드콥터 미니드론 바디는 일반적으로 프로펠러라고도 불리는 4개의 로터로 구성됩니다. 이러한 로터는 드론이 비행하는 데 필요한 양력을 생성하는 역할을 합니다. Parrot 미니드론을 포함한 대부분의 쿼드콥터에서 로터는 교차 패턴으로 구성되어 있으며, 두 개의 로터는 시계 방향으로 회전하고 다른 두 개는 시계 반대 방향으로 회전합니다.
이러한 구성은 반대 회전이 회전 토크를 상쇄하여 비행 중 드론이 수평을 유지하도록 보장함으로써 안정성과 제어력을 제공합니다. 또한, 각 로터의 속도를 독립적으로 제어하여 드론의 고도, 피치, 롤, 요를 변경할 수 있습니다.
로터 시스템은 드론 설계의 중요한 컴포넌트입니다. 로터 시스템은 기동성, 안정성, 전반적인 비행 성능에 중요한 요소입니다.
로터 1은 z축에 대해 양의 방향으로 회전합니다. 이 로터는 xy평면에 평행하게 위치하고, x축으로부터 -45도 떨어져 있습니다.
로터 2는 바디의 z축을 기준으로 음의 방향으로 회전합니다. 이 로터는 xy평면에 평행하게 위치하고, x축으로부터 45도 떨어져 있습니다.
로터 3의 회전 방향은 로터 1과 같습니다. 이 로터는 xy평면에 평행하게 위치하고, x축으로부터 135도 떨어져 있습니다.
로터 4의 회전 방향은 로터 2와 같습니다. 이 로터는 xy평면에 평행하게 위치하고, x축으로부터 -135도 떨어져 있습니다.
이 예제에서는 Aerospace Blockset™ 내의 Multirotor 블록을 사용합니다. 이 블록은 Prouty가 정의한 방식을 기반으로 하며, Pounds, Mahony, Corke 에 의해 중량물 운반용 쿼드콥터에 적용되도록 개량되었습니다.
명령 서브시스템
다음 옵션 중 하나를 사용하여 쿼드콥터에 입력을 전달하십시오:
신호 편집기: Signal Editor 블록을 사용하여 기준 위치 및 방향 참조 입력을 제공하십시오. 신호 편집기를 사용하여 입력을 제공하려면
VSS_COMMAND를 0으로 설정하십시오.조이스틱: 참조 방향 명령을 내리기 위해 입력 장치로 조종사 조이스틱을 사용하십시오. 파일럿 조이스틱을 통해 입력을 하려면
VSS_COMMAND를 1로 설정하십시오.Trajectory Generator: Trajectory Generator 라이브 작업을 사용하여 필요한 연속선(polyline) 궤적을 생성하십시오. 이 변형은 프로젝트의 utilities 폴더에 있는
generateTraj.m파일을 사용하여 원하는 맵을 불러오고, 원하는 궤적을 생성합니다. 입력값을 생성하기 위해 Trajectory Generator를 사용하려면VSS_COMMAND를 2로 설정하십시오.
라이브 편집기에서 다중 비행체 시뮬레이션에 사용될 하나 이상의 표준 사전 정의 궤적에 대한 기준 신호를 생성하려면 Trajectory Generator 기능을 사용하십시오. 자세한 내용은 항목을 참조하십시오.
작업 공간에서 VSS_COMMAND 변수를 사용하여 적절한 선택을 하십시오. 이 서브시스템은 제어 시스템에 대한 참조 명령 신호를 생성합니다.
참고 문헌
[1] Pounds, P., R. Mahony, and P. Corke. "Modelling and Control of a Large Quadrotor Robot." Control Engineering Practice 18, no. 7 (2010): 691–99. https://doi.org/10.1016/j.conengprac.2010.02.008.
참고 항목
Rotors | Multirotor | 6DOF (Quaternion) | 6DOF (Euler Angles) | World Magnetic Model | COESA Atmosphere Model | WGS84 Gravity Model | |

