유연체 모델 빌더
R2026b설명
유연체 모델 빌더 앱은 Craig-Bampton 방법[1]을 사용하여 유연체에 대한 차수 축소 모델(ROM) 데이터를 생성합니다. 이 앱을 사용하여 유연체의 지오메트리, 물질 속성 및 인터페이스 프레임을 지정할 수 있습니다. 차수 축소 모델의 정확도를 제어하려면, 메싱 파라미터와 모델 차수 축소 설정을 지정하면 됩니다.
이 앱은 ROM 데이터를 MAT 파일에 FlexibleBody라는 구조체로 저장합니다. ROM 데이터에는 강성 및 질량 행렬, 인터페이스 프레임의 원점과 방향, 유연체의 변형된 형태를 표시하기 위한 그래픽 정보가 포함되어 있습니다. 구조체의 필드를 사용하여, 유연체를 모델링하기 위한 Reduced Order Flexible Solid 블록의 해당 파라미터를 지정할 수 있습니다.
이 앱은 ROM 데이터를 생성하기 위해 Partial Differential Equation Toolbox 옵션과 Integro-Differential Modeling Frameworks 옵션을 제공합니다. Partial Differential Equation Toolbox 옵션을 사용할 경우 FlexibleBody 구조체에는 ReducedStructuralModel 객체도 포함됩니다. 이 객체를 reconstructSolution (Partial Differential Equation Toolbox) 함수와 함께 사용하여, 응력 및 변형률 평가와 같은 추가 분석을 위해 전체 모델 결과를 복원할 수 있습니다. Partial Differential Equation Toolbox 옵션을 사용하려면 Partial Differential Equation Toolbox™가 필요합니다. Integro-Differential Modeling Frameworks(IDMF) 옵션을 사용하려면 Linux®와 Windows®를 지원하는 Integro-Differential Modeling Framework for MATLAB® 애드온이 필요합니다.
Linux에서 IDMF 애드온은 추가적인 요구 사항 없이 실행됩니다. Windows에서 IDMF 옵션을 사용하려면 Windows Subsystem for Linux(WSL)를 포함하여 추가 설정이 필요합니다. 설정에 대한 자세한 내용은 Windows에서의 IDMF 설정을 참조하십시오.

유연체 모델 빌더 앱 열기
MATLAB 툴스트립: 앱 탭의 Simscape에서 유연체 모델 빌더를 클릭합니다.
MATLAB 명령 프롬프트:
flexibleBodyModelBuilder를 입력합니다.
예제
이 예제에서는 유연체 모델 빌더 앱을 사용하여 차수 축소 모델(ROM) 데이터를 생성하는 방법을 보여줍니다. 이 예제는 미리 정의된 지오메트리, 물질 속성, 프레임이 있는 디퍼 암 부품을 사용합니다.
예제를 열고, 다음과 같이 현재 MATLAB® 세션의 검색 경로에 지오메트리 파일을 추가합니다.
addpath(fullfile("ReducedOrderFlexibleSolidSupport","Geometries"));
앱 실행하기
유연체 모델 빌더 앱을 실행하려면 MATLAB 명령줄에 다음 명령을 입력합니다.
flexibleBodyModelBuilder
지오메트리 및 물질 속성 지정하기
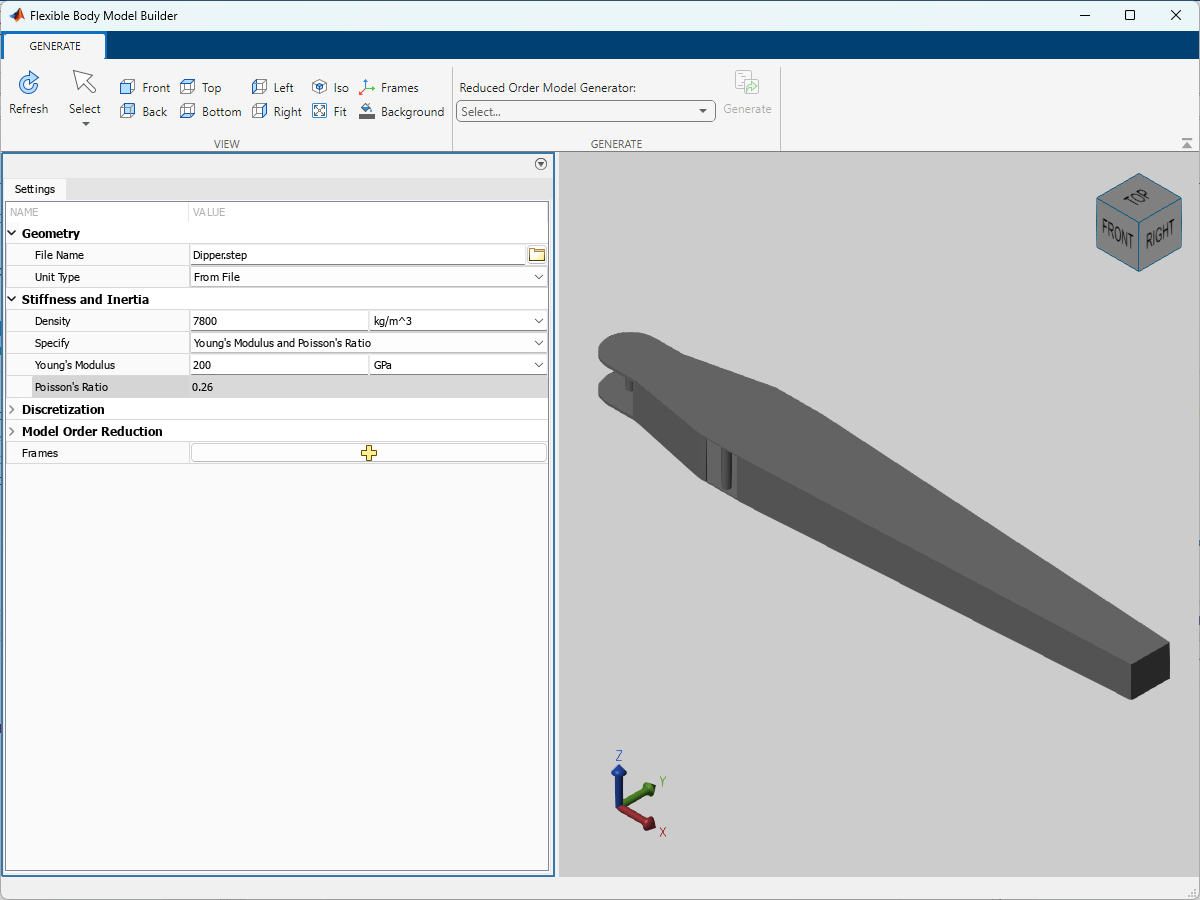
지오메트리를 지정하려면 지오메트리에서 파일 이름 파라미터에 Dipper.step을 입력합니다. 디퍼 암을 보려면 생성 탭에서 새로 고침 버튼  을 클릭합니다.
디퍼 암은 강철로 제작되었습니다. 물질 속성을 나타내려면, 아래 이미지에 표시된 대로 강성 및 관성 섹션에서 밀도, 영률(Young's Modulus) 및 푸아송 비를 지정하십시오.
인터페이스 프레임 추가하기
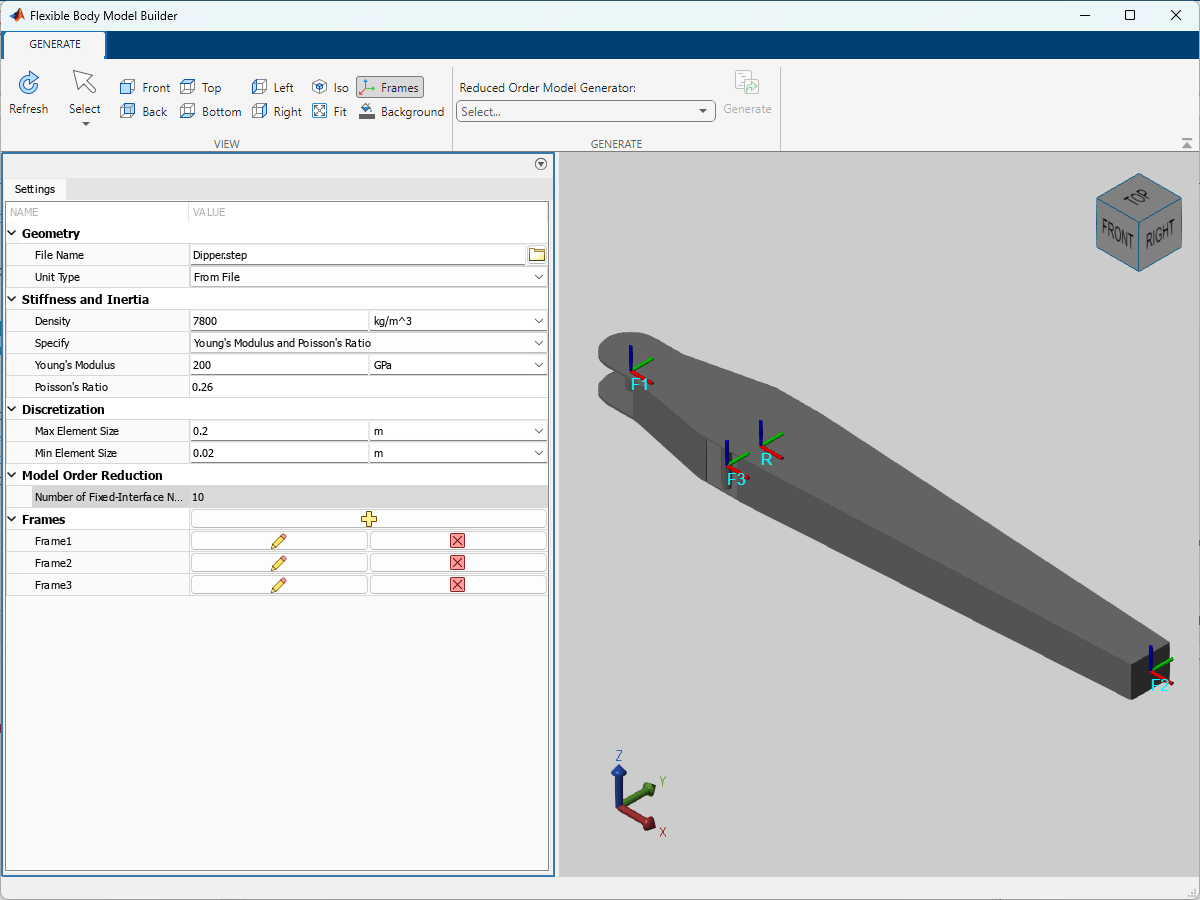
유연체는 인터페이스 프레임을 사용하여 조인트, 제약 조건, 힘, 센서 등의 다른 Simscape™ Multibody™ 요소를 연결합니다. 이 예제에서는 디퍼 암에 3개의 인터페이스 프레임을 추가합니다. 프레임 파라미터를 사용하여 인터페이스 프레임의 위치와 방향을 지정합니다. 아래 이미지에 표시된 대로 F1, F2, F3 프레임의 위치를 각각 원통면 4, 평평한 표면 11, 원통면 1의 중심에 설정합니다. 인터페이스 프레임의 방향에는 디폴트 설정을 사용합니다.
메시 지정 및 ROM 데이터 생성하기
차수 축소 모델의 정확도를 제어하려면, 메싱 파라미터와 모델 차수 축소 설정을 지정하면 됩니다. 바디에 성긴 메시를 생성하려면 Max Element Size에 0.2m를 지정하고, Min Element Size에 0.02m를 지정하십시오. 더 정확한 결과를 위해 메시를 조밀하게 표시하도록 이러한 파라미터를 조정할 수 있습니다. 모델 차수 축소 설정을 지정하려면 모델 차수 축소에서 Number of Fixed-Interface Normal Modes를 지정합니다. 이 예제에서는 10개의 동적 Craig-Bampton 모드를 유지합니다.
ROM 데이터를 생성하려면 차수 축소 모델 생성기 옵션 중 하나를 선택하면 됩니다. 이 예제에서는 Partial Differential Equation Toolbox 옵션을 선택하고 생성을 클릭합니다. 모든 ROM 데이터가 MAT 파일에 저장됩니다. 이 예제에서는 MAT 파일의 이름을 DipperROM.mat로 지정합니다.
참고로, 출력 ROM 데이터에는 ROM 데이터를 생성하기 위해 앱에 제공된 입력값이 전혀 저장되지 않습니다. 즉, ROM 데이터를 생성한 후에 앱을 닫으면 앱에서 더 이상 ROM 데이터 생성에 사용한 사양에 액세스할 수 없습니다. 앱을 닫기 전에 입력값을 모두 기록해 두는 것이 좋습니다.
이 예제에서는 유연체 모델 빌더 앱에서 생성된 ROM 데이터를 사용하여 Reduced Order Flexible Solid 블록을 지정하는 방법을 보여줍니다.
ROM 데이터 불러오기
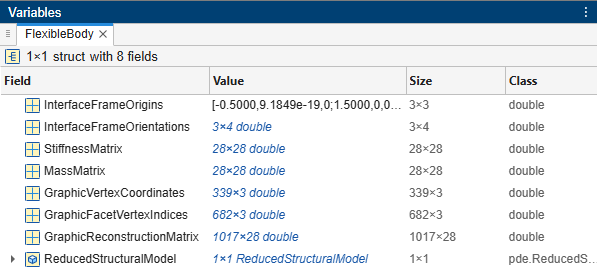
이 예제에서는 "ROM 데이터 생성하기" 예제에서 생성된 ROM 데이터를 사용합니다. ROM 데이터가 저장된 DipperROM.mat 파일을 찾아 불러옵니다. MATLAB® 작업 공간에서 FlexibleBody 구조체형 배열을 더블 클릭하여 서로 다른 필드로 분류된 ROM 데이터를 확인할 수 있습니다.
Reduced Order Flexible Solid 블록 지정하기
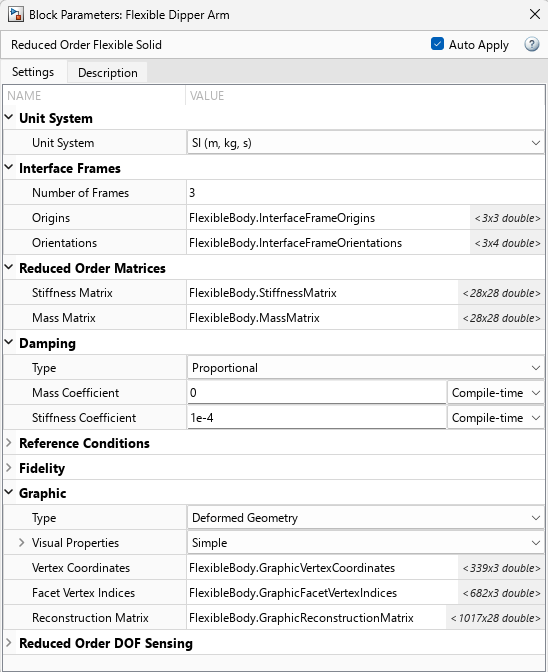
이 섹션에서는 Using the Reduced Order Flexible Solid Block - Flexible Dipper Arm 모델을 사용하여, 불러온 ROM 데이터로 Reduced Order Flexible Solid 블록을 지정하는 방법을 보여줍니다. 이 예제에서는 ROM 데이터를 사용하여 유연체의 인터페이스 프레임, 강성 및 질량 행렬, 그래픽 속성을 지정합니다.
ReducedOrderFlexibleSolid.slx 모델에서 Flexible Dipper Arm 블록을 엽니다. FlexibleBody.fieldName 형식의 점 표기법을 사용하여 아래의 파라미터를 대응하는 ROM 데이터로 설정합니다.
인터페이스 프레임
프레임 개수
원점
방향
차수 축소 행렬
강성 행렬
질량 행렬
그래픽
꼭짓점 좌표
패싯 꼭짓점 인덱스
복원 행렬
감쇠 속성에는 비례 감쇠의 디폴트 설정을 사용하십시오. 유연체 모델 빌더 앱에서 생성된 ROM 데이터는 SI 단위로 되어 있으므로, 단위계를 SI (m, kg, s)로 설정해야 합니다.
파라미터
지오메트리
CAD 파일 이름 또는 CAD 파일 경로로, 문자형 벡터로 지정됩니다. 파일 이름 또는 경로에 파일 확장자가 포함되어 있지 않으면 앱은 파일 형식을 STEP으로 간주합니다. 이 앱은 다양한 형식의 CAD 파일을 지원합니다. 지원되는 CAD 파일 형식의 목록은 Supported Software and File Formats 항목을 참조하십시오.
CAD 파일의 위치에 따라, 다음 방법 중 하나를 사용하여 파일 이름을 지정하십시오.
| 위치 | 방법 |
|---|---|
| 파일이 현재 작업 폴더 또는 MATLAB 경로에 있음 | 텍스트 상자에 파일 이름을 입력합니다. 예: |
| 파일이 현재 폴더도 아니고 MATLAB 경로에도 없는 폴더에 있음 |
|

팁
여러 플랫폼에서 앱을 사용하거나 다른 사용자와 모델을 공유하는 경우에는 파일 이름 또는 상대 경로를 사용해 보십시오.
슬래시(/)는 어느 플랫폼에나 유효한 구분 기호입니다. 백슬래시(\)는 Microsoft® Windows 플랫폼에서만 유효합니다.
솔리드 지오메트리 단위의 소스로, 파일에서 또는 사용자 지정으로 지정됩니다. 가져온 파일에 지정된 단위를 사용하려면 파일에서를 선택합니다. 단위를 직접 지정하려면 사용자 지정을 선택합니다.
지오메트리를 해석할 때 사용할 길이 단위입니다. 단위를 변경하면 가져온 지오메트리의 스케일이 바뀝니다.
종속 관계
이 파라미터를 활성화하려면 단위 유형을 사용자 지정으로 설정하십시오.
강성 및 관성
물질의 단위 체적당 질량입니다. 디폴트 값은 알루미늄에 해당합니다.
플레이트를 파라미터화하는 데 사용되는 탄성 속성입니다. Young's Modulus and Poisson's Ratio 또는 Young's and Shear Modulus를 지정할 수 있습니다. 이러한 속성은 물질 데이터베이스에서 흔히 제공됩니다.
수직 응력 대 수직 변형률의 비로, 양의 스칼라로 지정됩니다. 디폴트 값은 알루미늄에 해당합니다.
앱은 결과로 생성되는 푸아송 비가 범위 [0, 0.5) 내에 있는지 확인하기 위해 영률(Young's Modulus)과 층밀림 탄성 계수 간에 교차 파라미터 검사를 수행합니다.
플레이트의 푸아송 비입니다. 지정된 값은 0보다 크거나 같고 0.5보다 작아야 합니다. 디폴트 값은 알루미늄에 해당합니다.
종속 관계
이 파라미터를 활성화하려면 지정을 영률(Young's Modulus) 및 푸아송 비로 설정하십시오.
전단 응력 대 공학 전단 변형률의 비로, 양의 스칼라로 지정됩니다. 디폴트 값은 알루미늄에 해당합니다.
앱은 결과로 생성되는 푸아송 비가 범위 [0, 0.5) 내에 있는지 확인하기 위해 영률(Young's Modulus)과 층밀림 탄성 계수 간에 교차 파라미터 검사를 수행합니다.
종속 관계
이 파라미터를 활성화하려면 지정을 영률(Young's Modulus) 및 층밀림 탄성 계수로 설정하십시오.
이산화
앱은 지정된 최대 요소 크기 및 최소 요소 크기를 기반으로 메시를 생성합니다. 앱은 가장자리 길이가 지정된 요소 크기 내에 대략적으로 들어가는 2차 사면체 메시를 제공합니다. Max Element Size 및 Min Element Size 파라미터의 값은 생성된 메시에 엄격한 제약 조건을 적용하지 않으며, 대략적인 하한 및 상한 목표값을 제공합니다. 경우에 따라 일부 요소의 가장자리 길이가 지정된 제한을 넘을 수 있습니다.
메시 가장자리 길이의 목표 최댓값으로, 양의 스칼라로 지정됩니다.
Max Element Size 파라미터는 메시 가장자리 길이에 대한 상한 근삿값입니다. 이 값은 Min Element Size 파라미터의 값보다 커야 합니다. 이 파라미터는 메시의 전체적인 세분화 정도를 제어합니다. 값이 작을수록 메시가 더 정교해지지만, 메시 생성과 ROM 계산에 시간이 더 걸립니다.
메시 가장자리 길이의 목표 최솟값으로, 양의 스칼라로 지정됩니다.
Min Element Size 파라미터는 메시 가장자리 길이에 대한 하한 근삿값으로, 곡선 가장자리 또는 작은 형상과 같은 국소 영역에서 메시 세분화 정도를 제어합니다. 이 값은 Max Element Size 파라미터의 값보다 작아야 합니다. 값이 작을수록 세부 사항을 더 잘 캡처하고 ROM 정확도를 높일 수 있지만, 메시 생성과 ROM 계산에 시간이 더 걸립니다.
모델 차수 축소
유지되는 동적 Craig-Bampton 모드로, [0, n] 범위의 정수로 지정됩니다.
,
여기서 각각은 다음과 같습니다.
nn은 메시의 모든 노드 개수입니다.
nnf는 인터페이스 프레임이 부착된 곡면의 노드 개수입니다.
대부분의 분석에서는 다음과 같은 이유로 고주파수 모드를 유지할 필요가 없습니다.
고주파수 모드는 시뮬레이션 결과에 크게 영향을 주지 않습니다.
고주파수 모드를 사용한 시뮬레이션은 계산량이 많습니다.
프레임
바디에 새 인터페이스 프레임을 만들기 위한 창을 열려면 프레임 만들기 버튼  을 클릭하십시오. 이 창에서 프레임의 원점과 방향을 지정할 수 있습니다.
프레임의 원점을 정의하려면, 프레임 원점에서 기하 특징 기반을 사용하여 새 프레임 원점과 변형되지 않은 선택된 특징의 표준 점이 일치하도록 설정하십시오. 곡면이 유일하게 유효한 특징입니다. 시각화 창에서 곡면을 선택한 다음 특징 선택을 클릭하여 원점의 위치를 확인합니다. 이 옵션 아래의 필드에 원점 위치의 이름이 나타납니다.
프레임 원점을 정의하기 위해 곡면을 선택하면, 유연체의 해당 곡면이 엄격하게 제약되고 프레임이 해당 강체 영역에 단단히 연결됩니다. 인터페이스 프레임의 선택된 곡면은 서로 연결되거나 서로 겹쳐서도 안 됩니다.
프레임의 방향을 정의하려면 프레임 좌표축 섹션에서 프레임의 기본 축과 보조 축을 선택한 다음 해당 축의 방향을 지정하십시오.
기본 축과 보조 축의 방향을 지정하기 위한 벡터를 선택하려면 다음 방법을 사용하십시오. 기본 축은 선택한 벡터와 평행하며 나머지 두 축을 해당 법평면(normal plane)에 놓이도록 제한합니다. 보조 축은 선택한 벡터를 법평면에 투영했을 때의 벡터와 평행합니다.
기준: 기준프레임 축: 변형되지 않은 지오메트리의 기준 프레임 축을 선택합니다.
기하 특징 기반: 변형되지 않은 선택된 지오메트리 특징과 연결된 벡터를 선택합니다. 유효한 특징에는 곡면과 선이 포함됩니다. 시각화 창에서 해당하는 벡터가 화살표로 표시됩니다. 시각화 창에서 특징을 선택한 다음 특징 선택을 클릭하여 선택을 확인할 수 있습니다. 이 옵션 아래의 필드에 선택한 특징의 이름이 나타납니다.
직접 만든 프레임을 편집하거나 삭제합니다. N은 각 사용자 지정 프레임의 고유한 식별 번호입니다.
원점, 좌표축 같은 인터페이스 프레임을 편집하려면 편집 버튼
 을 클릭합니다.
인터페이스 프레임을 삭제하려면 삭제 버튼
 을 클릭합니다.
종속 관계
이 파라미터를 활성화하려면 프레임 만들기 버튼 을 클릭하여 프레임을 만드십시오.
팁
Windows에서 IDMF 애드온을 실행하려면 Windows Subsystem for Linux(WSL)를 설치해야 합니다. WSL을 설치하려면 Install Linux on Windows with WSL을 참조하십시오.
Windows에서 처음으로 IDMF를 사용하여 ROM 데이터 세트를 생성하는 경우 앱은 Linux 배포판을 WSL로 가져옵니다. 배포판 이름은 idmf_hub_<MATLABrelease>로 지정됩니다(예: idmf_hub_2023b). 여기서 <MATLABrelease>는 현재 실행 중인 MATLAB의 릴리스 번호입니다. idmf_hub_<MATLABrelease> 배포판이 있는지 조회하려면 Windows 명령 프롬프트에 wsl -l -v를 입력하십시오. idmf_hub_<MATLABrelease> 배포판을 제거하려면 MATLAB 명령줄에 idmf_container_teardown()을 입력하십시오.
Windows에서 IDMF를 WSL와 함께 사용할 때 사용 가능한 메모리와 스왑 공간은 디폴트 설정으로 인해 제한될 수 있습니다. 자세한 내용은 Main WSL settings를 참조하십시오. IDMF에 사용 가능한 메모리 크기를 늘리려면 .wslconfig 파일을 사용하여 WSL 2에 대한 전역 설정을 구성하면 됩니다. 자세한 지침은 .wslconfig 항목을 참조하십시오. 컴퓨터 사양과 메모리 요구 사항에 따라 memory 항목과 swap 항목을 설정하십시오. 예를 들어 메모리 48GB를 WSL 2에 할당하고 8GB의 스왑 공간을 추가하려면 .wslconfig 파일에 다음 라인을 추가하십시오.
[wsl2]
memory=48GB
swap=8GB
Windows에서, Windows Defender 방화벽이 PostgreSQL 서버를 차단하는 경우 유연체 모델 빌더 앱은 IDMF 옵션을 사용하여 ROM 데이터 세트를 생성할 수 없습니다. 기본적으로 이 방화벽은 모든 공개 네트워크와 비공개 네트워크상의 서버를 차단합니다. 이 문제를 해결하려면, 앱을 사용할 때 방화벽에서 관련 메시지가 표시되면 서버가 원하는 네트워크에서 통신할 수 있도록 허용하면 됩니다. 또는 PostgreSQL 서버의 실행 파일을 허용되는 앱 목록에 수동으로 추가해도 됩니다. 자세한 내용은 Allowing apps through Windows Defender Firewall을 참조하십시오. 실행 파일은 현재 실행 중인 MATLAB의 설치 폴더에서 찾을 수 있습니다(<matlabroot>\sys\postgresql\win64\PostgreSQL\bin\postgres.exe). 이러한 단계는 IT 팀이나 시스템 관리자와 함께 하는 것이 좋습니다.
참고 문헌
[1] Craig Jr, Roy R., and Andrew J. Kurdila. Fundamentals of Structural Dynamics. 2nd ed. Hoboken, N.J: John Wiley, 2006.

