Wheel and Axle
R2026b기계 시스템의 휠 및 축 메커니즘
Wheel and Axle block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
라이브러리:
Simscape /
Foundation Library /
Mechanical /
Mechanisms
설명
Wheel and Axle 블록은 다음 도식에 표시된 휠 및 축 메커니즘을 나타냅니다.

휠과 축(axle)은 동일한 축선(axis)을 가지며, 이 축선은 프레임에 강체로 연결되어 있다고 가정합니다. 따라서 이 메커니즘은 회전 기계 운동을 병진 기계 운동으로 변환하는 이상적인 컨버터입니다. 메커니즘에는 두 개의 연결부가 있습니다. 회전 기계 포트 A는 축에 해당하고, 병진 기계 포트 P는 휠의 원주에 해당합니다. 메커니즘은 다음 방정식으로 설명됩니다.
여기서 각각은 다음과 같습니다.
T는 축에 작용하는 토크입니다.
F는 휠의 원주에 작용하는 힘입니다.
ω는 각속도입니다.
v는 휠의 원주에 작용하는 선형 속도입니다.
r은 휠의 반지름입니다.
or은 메커니즘 방향 지시자입니다. 전역적으로 지정된 양의 방향으로의 축 회전이 양의 방향의 병진 운동으로 변환될 경우 값은 +1입니다. 양의 방향으로의 회전이 음의 방향의 병진 운동으로 변환될 경우 값은 –1입니다.
이 블록은 랙-피니언, 스티어링 휠, 호이스팅 장치, 윈들라스 등의 시뮬레이션에서 사용하십시오.
블록에서 양의 방향은 A에서 기준점 방향 및 기준점에서 P 방향입니다.
변수
시뮬레이션 전에 블록 변수의 우선 순위와 초기 목표값을 설정하려면 블록 대화 상자 또는 속성 인스펙터의 초기 목표값 섹션을 사용합니다. 자세한 내용은 블록 변수에 대한 우선 순위 및 초기 목표값 설정하기 항목을 참조하십시오.
공칭 값은 모델에서 변수의 예상 크기를 지정하는 방법을 제공합니다. 공칭 값을 기반으로 시스템 스케일링을 사용하면 시뮬레이션 강인성이 향상됩니다. 공칭 값은 다른 소스에서 가져올 수 있으며, 그중 하나가 블록 대화 상자 또는 속성 인스펙터의 공칭 값 섹션입니다. 자세한 내용은 Modify Nominal Values for a Block Variable 항목을 참조하십시오.
예제
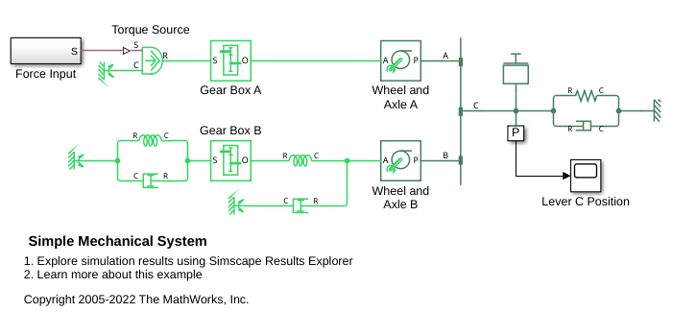
단순한 기계 시스템
이 예제는 회전 운동과 병진 운동을 연결하는 시스템의 모델을 보여줍니다. 합산 레버는 질량, 점성 마찰, 조인트 C에 연결된 스프링으로 구성된 부하를 구동합니다. 조인트 B는 휠과 차축, 기어 박스를 통해 기준점에 연결된 두 개의 회전 스프링에 매달려 있습니다. 조인트 A는 기어 박스, 휠 및 차축 메커니즘을 통해 토크 소스에 연결되어 있습니다.
포트
보존
파라미터
확장 기능
버전 내역
R2007a에 개발됨

