단순한 기계 시스템
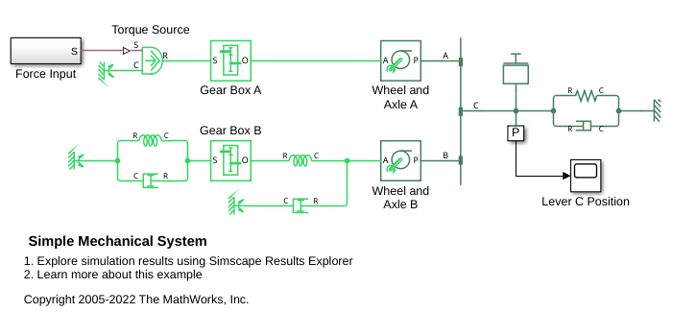
R2026b이 예제는 회전 운동과 병진 운동을 연결하는 시스템의 모델을 보여줍니다. 합산 레버는 질량, 점성 마찰, 조인트 C에 연결된 스프링으로 구성된 부하를 구동합니다. 조인트 B는 휠과 차축, 기어 박스를 통해 기준점에 연결된 두 개의 회전 스프링에 매달려 있습니다. 조인트 A는 기어 박스, 휠 및 차축 메커니즘을 통해 토크 소스에 연결되어 있습니다.
모델
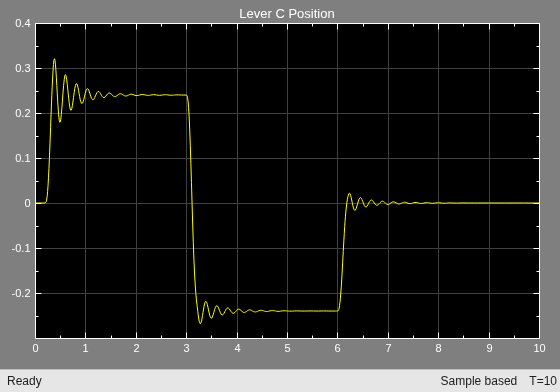
스코프의 시뮬레이션 결과
이 예제는 회전 운동과 병진 운동을 연결하는 시스템의 모델을 보여줍니다. 합산 레버는 질량, 점성 마찰, 조인트 C에 연결된 스프링으로 구성된 부하를 구동합니다. 조인트 B는 휠과 차축, 기어 박스를 통해 기준점에 연결된 두 개의 회전 스프링에 매달려 있습니다. 조인트 A는 기어 박스, 휠 및 차축 메커니즘을 통해 토크 소스에 연결되어 있습니다.

