주요 콘텐츠

이 번역 페이지는 최신 내용을 담고 있지 않습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.

객체 검출 및 분류

R2026a
딥러닝 신경망을 사용하여 라이다 포인트 클라우드 데이터에서 객체를 검출하고 분류

Lidar Toolbox™ 함수를 사용하면 딥러닝 신경망을 이용해 포인트 클라우드에서 객체를 검출하여 사전 정의된 범주로 분류할 수 있습니다. 객체 검출에는 PointPillars 신경망과 Voxel R-CNN 신경망을 사용하고 객체 분류에는 PointNet++ 신경망을 사용할 수 있습니다. 이러한 신경망을 훈련시키거나 사용 가능한 사전 훈련된 신경망을 사용하여 자신의 응용 사례에 맞게 추가로 조정할 수 있습니다. 이 툴박스에는 PointPillars 신경망과 SqueezeSegV2 신경망을 위한 CUDA® MEX 코드 생성 프로세스도 포함되어 있습니다.
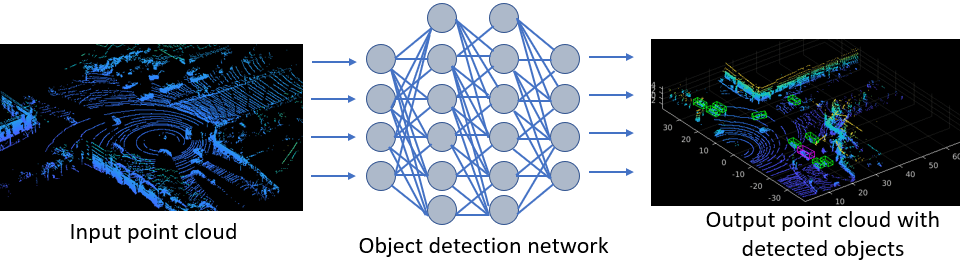
Deep learning-based object detection in lidar point clouds.

함수

모두 확장

groundTruthLidar
lidarObjectDetectorTrainingData
fileDatastore사용자 지정 파일 리더를 사용하는 데이터저장소
boxLabelDatastoreDatastore for bounding box label data
combine여러 데이터저장소의 데이터 결합
sampleLidarData
pcBboxOversample
transform데이터저장소 변환
pctransform3차원 포인트 클라우드 변환
randomAffine3dCreate randomized 3-D affine transformation
bboxwarpApply geometric transformation to bounding boxes
voxelRCNNObjectDetector
trainVoxelRCNNObjectDetector
pointPillarsObjectDetector
trainPointPillarsObjectDetector
lidarLaneDetectorCreate lane detector for lidar data (R2023b 이후)
pointNetPlusClassifier
trainPointNetPlusClassifier
evaluateObjectDetectionEvaluate object detection data set against ground truth (R2023b 이후)
objectDetectionMetricsObject detection quality metrics (R2023b 이후)

도움말 항목

추천 예제