Point Cloud Toolbox 시작하기
R2026bPoint Cloud Toolbox™는 포인트 클라우드 처리 시스템을 설계하고 분석하기 위한 알고리즘과 앱을 제공합니다. 이 툴박스는 포인트 클라우드의 정합, 필터링, 기하 변환, 군집화, 분할을 위한 함수를 제공합니다. 이 솔루션은 라이다, RGB-D 카메라, 스테레오 카메라, mmWave 레이다와 같은 센서에서 생성된 포인트 클라우드 데이터는 물론, 비주얼 SLAM, 사진측량, 움직임 기반 구조(structure-from-motion)와 같은 워크플로에서 생성된 데이터의 처리를 지원합니다.
표준 형식의 데이터를 읽거나 라이다 센서에서 직접 데이터를 스트리밍할 수 있습니다. 시각화 툴은 대용량 포인트 클라우드의 분석, 측정 및 대화형 편집을 지원합니다.
이 앱을 통해 라이다-카메라 보정, 다중 센서 레이블 지정 및 정합을 수행할 수 있습니다. 딥러닝 기법을 활용하여 포인트 클라우드의 탐지, 분할 및 분류를 수행할 수 있습니다. 또한 배포를 위해 C/C++ 코드(MATLAB® Coder™ 사용)와 CUDA® 코드(GPU Coder™ 사용)를 생성할 수도 있습니다.
튜토리얼
- 라이다 포인트 클라우드 데이터 읽기, 처리하기, 쓰기
이 예제에서는 포인트 클라우드를 작업 공간으로 읽어오고 원하는 일련의 점들을 선택한 다음 선택한 점들을 포인트 클라우드 파일 형식에 쓰는 방법을 보여줍니다.
- 라이다 데이터에서 지면점 및 비지면점 추출
velodyneFileReader함수를 사용하여 PCAP 파일에서 라이다 데이터를 읽어옵니다. - Match and Visualize Corresponding Features in Point Clouds
This example shows how to match corresponding features between point clouds using the
pcmatchfeaturesfunction and visualize them using thepcshowMatchedFeaturesfunction. - 특징을 사용하여 두 포인트 클라우드 간의 변환 추정
이 예제에서는 두 포인트 클라우드 간의 강체 변환을 추정하는 방법을 보여줍니다.
포인트 클라우드 처리에 대한 정보
- Introduction to Lidar
High-level overview of lidar concepts and applications.
- 라이다-카메라 보정이란?
라이다 데이터와 카메라 데이터를 융합합니다.
- Implement Point Cloud SLAM in MATLAB
Understand point cloud registration and mapping workflow.
- Deep Learning with Point Clouds
Learn point cloud processing using deep learning.
추천 예제
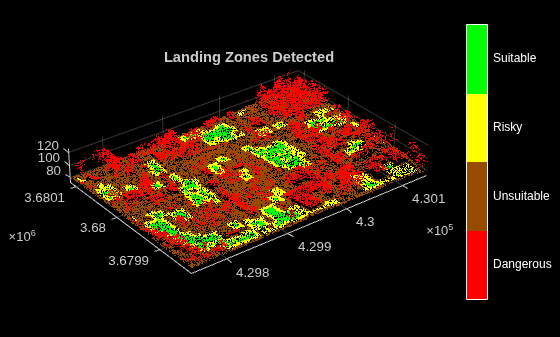
Determine Safe Landing Area for Aerial Vehicles
Demonstrates how to determine a safe landing area for aerial vehicles, such as helicopters and UAVs, by using aerial lidar data.
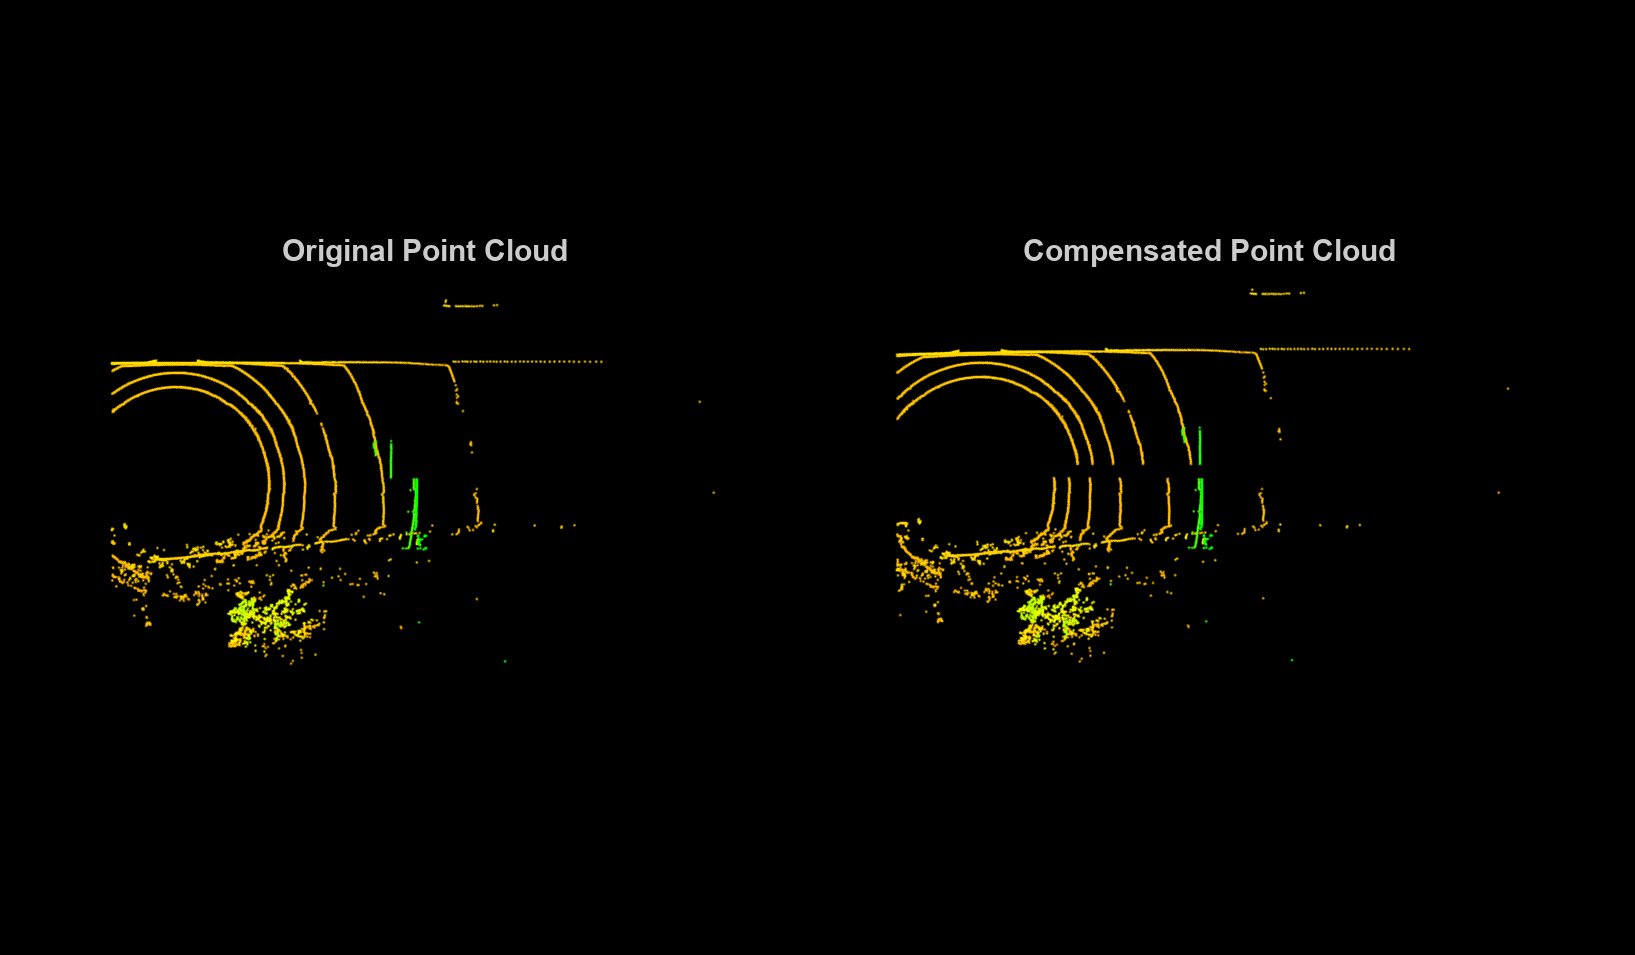
Motion Compensation in 3-D Lidar Point Clouds Using Sensor Fusion
Compensate point cloud distortion due to ego vehicle motion by fusing data from Global Positioning System (GPS) and inertial measurement unit (IMU) sensors. The goal of this example is to compensate the distortion in the point cloud data and recreate the surroundings accurately.
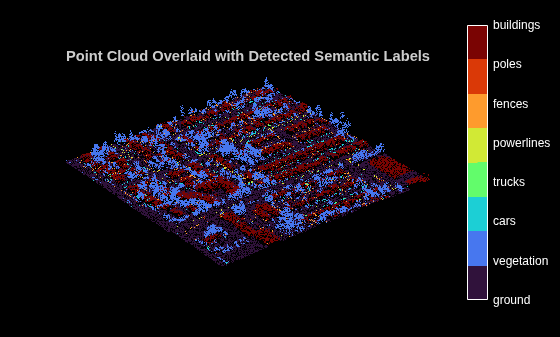
Aerial Lidar Semantic Segmentation Using RandLANet Deep Learning
Train a RandLANet deep learning network to perform semantic segmentation on aerial lidar data.
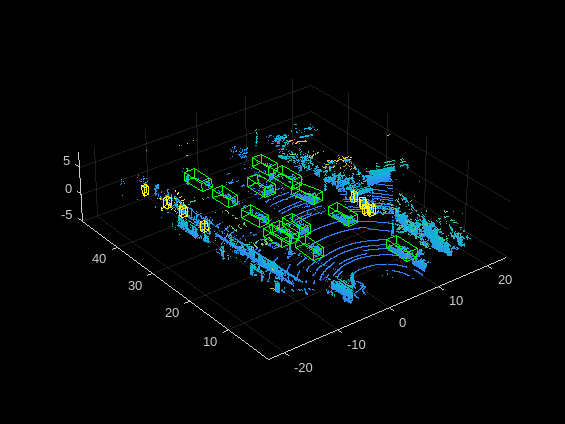
Lidar Object Detection Using Complex-YOLO v4 Network
Detect objects in point clouds using you only look once version 4 (YOLO v4) deep learning network. In this example, you:
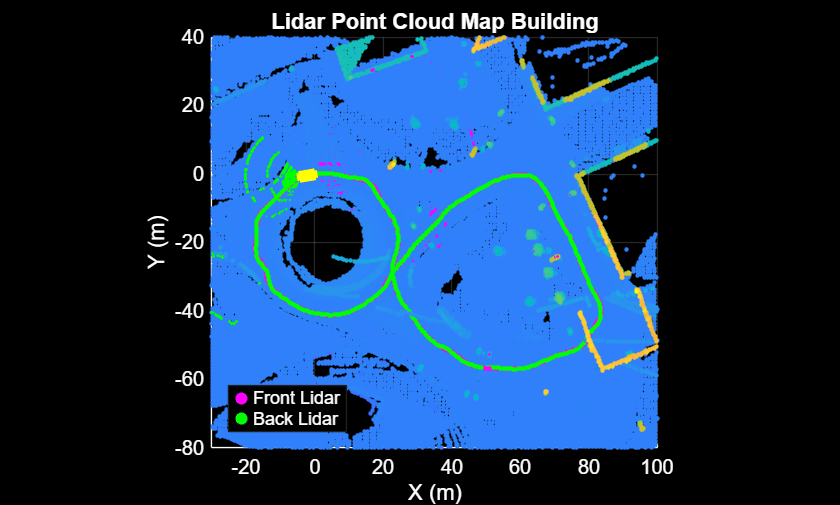
Multi-Lidar Calibration
Calibrate multiple 3-D lidar sensors mounted on a vehicle to estimate a relative transformation between them. Traditional methods, such as marker-based registration, are difficult when the lidar sensors have a negligible overlap between their fields of view (FOVs). The calibration also becomes more difficult as the number of lidar sensors increases. This example demonstrates the use of the trajectories of individual lidar sensors to estimate the transformation between them. This method of calibration is also known as hand-eye calibration.
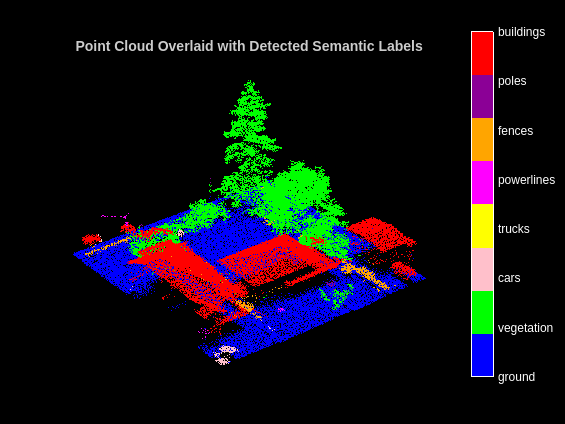
PointNet++ 딥러닝을 사용한 항공 라이다의 의미론적 분할
이 예제에서는 항공 라이다 데이터에 대해 의미론적 분할을 수행하도록 PointNet++ 딥러닝 신경망을 훈련시키는 방법을 보여줍니다.
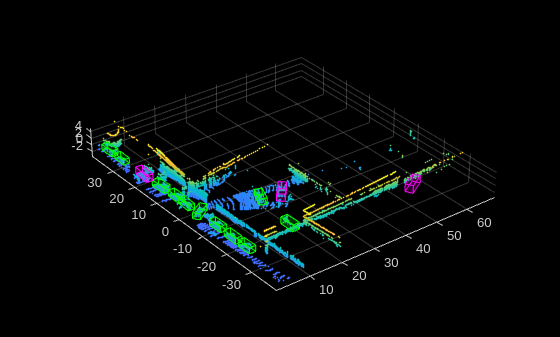
PointPillars 딥러닝을 사용한 라이다 3차원 객체 검출
포인트 클라우드에서 객체 검출을 위해 PointPillars 신경망을 훈련시킵니다.
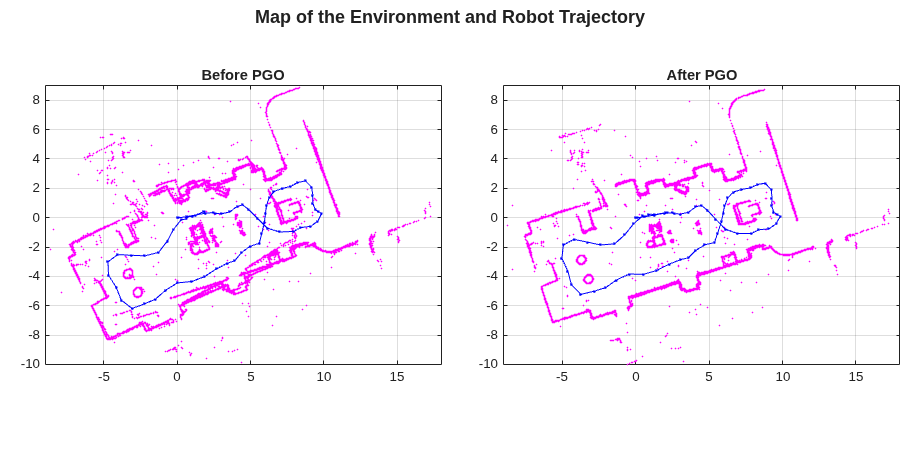
SLAM을 사용하여 2차원 라이다 스캔에서 맵 작성하기
이 예제에서는 스캔 처리와 PGO(자세 그래프 최적화)를 사용해 일련의 2차원 라이다 스캔에 대해 SLAM 알고리즘을 구현하는 방법을 보여줍니다. 이 예제의 목표는 로봇의 궤적을 추정하고 환경의 맵을 작성하는 것입니다.
비디오
MATLAB을 사용한 라이다 카메라 보정
시스템에서 라이다 데이터와 카메라 데이터를 결합할 때 반드시 필요한 단계인 라이다 카메라 보정 기능에 대해 소개합니다.
딥러닝을 사용하여 라이다 포인트 클라우드에서 객체 검출
라이다 포인트 클라우드에서 3차원 객체 검출을 위해 PointPillars 딥러닝 신경망을 사용하는 방법을 알아봅니다.
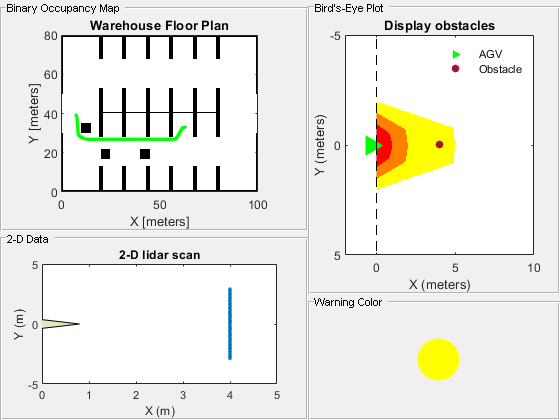
MATLAB을 사용하여 2차원 라이다로 충돌 경고 시스템 구축
시뮬레이션된 창고 환경에서 2차원 라이다 스캔을 기반으로 충돌 경고를 발할 수 있는 시스템을 구축합니다.

