샘플링된 데이터에서 필터링, 평활화, 보간을 사용하여 ground truth 궤적 복원하기
R2026b이 예제에서는 대화형 방식의 모션 모델 기반 필터를 스무더와 함께 사용하여 보간 기법을 기반으로 ground truth 궤적을 복원하는 방법을 보여줍니다.
추적 필터 사용하기
많은 궤적은 시간에 따른 일련의 개별 기동으로 나눌 수 있습니다. 이때 각 기동은 시간 경과에 따라 객체의 자세가 어떻게 변화하는지 제어하는 작은 파라미터 세트에 의해 결정됩니다. 이러한 기동은 매우 단순한 모델(예: 등속도 모델, 등가속도 모델 또는 선회가 일정한 모델)로 구성되는 경우가 많습니다. 이러한 단순 모델은 파라미터의 작은 섭동에 대해 내성이 있는 추적 필터와 함께 사용할 수 있습니다.
이러한 섭동은 작아야 하지만 반드시 무작위일 필요는 없습니다. 예를 들어 추적 결과에서 약간의 편향이 발생하는 것을 감안한다면 등속도 필터로 작은 일정 가속도를 갖는 객체를 추적할 수 있는 경우가 많습니다. 이러한 섭동이 상당한 경우에는 필터 성능이 심각하게 저하될 수 있습니다.
Tracking Maneuvering Targets 예제에서는 IMM(Interacting Multiple Model) 필터를 사용하여, 궤적이 3가지 세그먼트(등속도, 일정 선회, 등가속도)로 나뉘는 타깃을 추적하는 방법을 알아봅니다. IMM 필터는 일련의 필터를 병렬로 실행하고 필터의 성능에 따라 각 필터의 추정값에 가중치를 적용한 결과를 반환하는 일종의 “하이브리드” 필터입니다. 아래에서 재현된 예제의 결과를 확인할 수 있습니다.
n = 1000;
[trueState, time, fig1] = helperGenerateTruthLoop(n);
dt = diff(time(1:2));
numSteps = numel(time);

rng(2021); % for repeatable results

% Select position from 9-dimensional state [x;vx;ax;y;vy;ay;z;vz;az]
positionSelector = [1 0 0 0 0 0 0 0 0;
                    0 0 0 1 0 0 0 0 0;
                    0 0 0 0 0 0 1 0 0];
truePos = positionSelector*trueState;
sigma = 10; % Measurement noise standard deviation
measNoise = sigma* randn(size(truePos));
measPos = truePos + measNoise;
initialState = positionSelector'*measPos(:,1);
initialCovariance = diag([1 1e4 1e4 1 1e4 1e4 1 1e4 1e4]); % Velocity and acceleration are not measured

detection = objectDetection(0,[0; 0; 0],'MeasurementNoise',sigma^2 * eye(3));
f1 = initcaekf(detection); % Constant acceleration EKF
f1.ProcessNoise = 0.3*eye(3);
f2 = initctekf(detection); % Constant turn EKF
f2.ProcessNoise = diag([1 1 100 1]);
f3 = initcvekf(detection); % Constant velocity EKF
imm = trackingIMM({f1; f2; f3},'TransitionProbabilities',0.99, ...
    'ModelConversionFcn',@switchimm);
initialize(imm, initialState, initialCovariance);

estState = zeros(9,numSteps);
for i = 2:size(measPos,2)
    predict(imm,dt);
    estState(:,i) = correct(imm,measPos(:,i));
end

figure(fig1);
ax = gca(fig1);
line(ax,estState(1,:),estState(4,:),estState(7,:),'Color','k','LineStyle',':','DisplayName','Correction estimates');
axis(ax,'image');
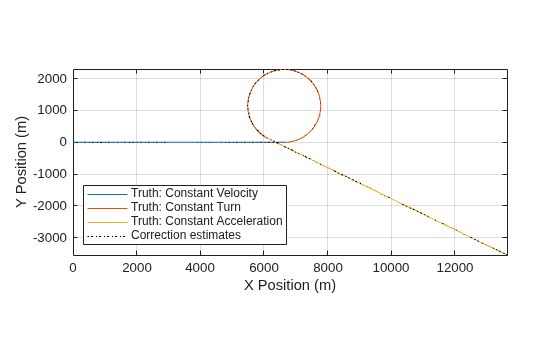
각 모델 간의 천이 영역을 확대합니다.
axis(ax,[6000 7000 -200 200])
legend(ax,'Location','bestoutside')
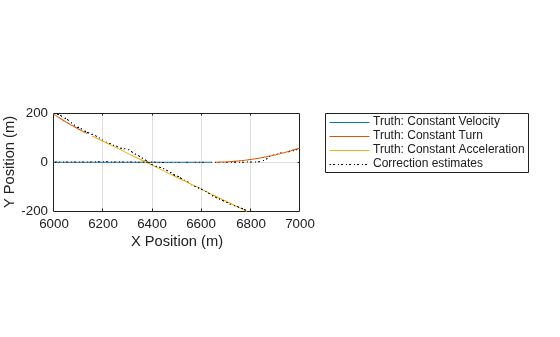
IMM 필터는 모션 모델이 한 모션 모델에서 다른 모션 모델로 변경된 후의 시간 간격에서 어려움을 마주합니다. 각 천이 영역에서, 구심 가속도는 등속도 모델과 등가속도 모델에서 고려되지 않습니다. 따라서 IMM 필터가 올바른 모션 모델을 결정하기에 충분한 데이터를 확보할 때까지 추정 편향은 짧은 시간 동안 지속됩니다. 그 후 이러한 편향은 다음 천이 영역이 나올 때까지 사라집니다.
궤적 추정값 평활화하기
평활화는 궤적 추정값을 소급적으로 개선하는 데 효과적인 기법입니다. 평활화는 정방향 필터와 역방향 필터를 모두 적용하여 수행됩니다. 그러면 스무더는 정방향 예측 영역과 역방향 예측 영역에서, 기동 간 천이 영역에서의 예측 오차를 완화하는 "최상"의 영역을 선택할 수 있습니다. 위와 동일한 데이터와 필터 설정을 사용합니다. 단, 평활화 기능이 활성화된 상태여야 합니다.
imm = trackingIMM({f1; f2; f3},'TransitionProbabilities',0.99, ...
    'ModelConversionFcn',@switchimm, ...
    'EnableSmoothing',true, ...
    'MaxNumSmoothingSteps',size(measPos,2)-1);
initialize(imm, initialState, initialCovariance);

estState = zeros(9,numSteps);

for i = 2:size(measPos,2)
    predict(imm,dt);
    estState(:,i) = correct(imm,measPos(:,i));
end

smoothState = smooth(imm);

line(ax,smoothState(1,:),smoothState(4,:),smoothState(7,:),'Color','g','LineStyle','-','DisplayName','Smooth estimates')
axis(ax,'image');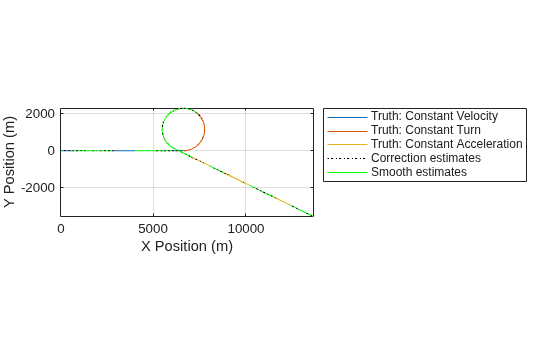
위와 동일한 영역을 확대해 보면 평활화된 추정값이 ground truth 궤적 복구에 훨씬 더 성공적임을 알 수 있습니다.
axis(ax,[6000 7000 -200 200])
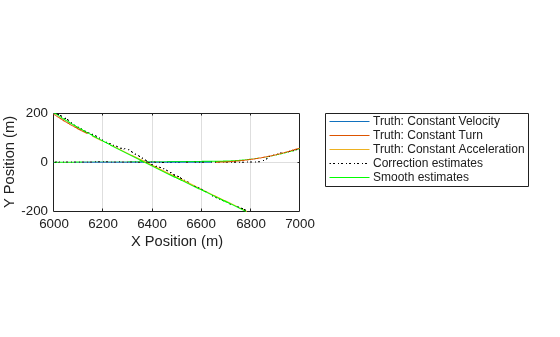
결과를 보면, 평활화는 한 모션 모델에서 다른 모션 모델로의 천이 시 갑작스러운 변화가 있을 때 궤적 데이터를 복구하는 데 효과적인 툴임을 확인할 수 있습니다. 정방향-역방향 평활화는 ground truth 궤적 추정 시 대체로 잘 작동합니다.
조밀하게 샘플링된 데이터에 대해 낮은 차수의 다항식 사용하기
추적 알고리즘 비교 시, 자세 정보를 임의의 시점에서 쿼리할 수 있도록 추적 결과를 형식으로 나타내는 것이 유용할 수 있습니다. 데이터가 충분히 높은 레이트로 샘플링되는 경우, 일련의 낮은 차수의 조각별 다항식을 사용하여 데이터를 근사할 수 있습니다. 속도 정보와 가속도 정보를 위해 이러한 다항식을 미분할 수 있습니다. 또한 일련의 알고리즘을 사용하여 특정 가정을 기반으로 객체의 방향을 유추할 수 있습니다. 예를 들어 객체는 항상 이동 방향을 향하고 구심력을 상쇄하기 위해 기울어진다고 가정합니다. 다음 코드는 3차 스플라인을 사용하여 객체의 총 가속도를 유추하기 위해 평활화된 위치와 속도를 사용하는 방법을 보여줍니다.
smoothPos = smoothState([1 4 7],:);
smoothVel = smoothState([2 5 8],:);

% Smoothed state vector does not include acceleration
% Create piecewise polynomial from velocity information
velPP = pchip(time(2:end),smoothVel);

% Construct a new piecewise polynomial with the derivative
[breaks,coefs,~,k,dim]=unmkpp(velPP);
coefs = coefs(:,1:k-1).*(k-1:-1:1);
accPP=mkpp(breaks,coefs,dim);

% Evaluate the piecewise polynomial to get the acceleration
smoothAcc = ppval(accPP,time(2:end));

% Display the velocity and resulting acceleration
fig = figure;
ax1 = subplot(2,1,1,'Parent',fig);
plot(ax1,time(2:end),smoothVel(1,:),time(2:end),smoothVel(2,:),time(2:end),smoothVel(3,:));
xlabel('time [s]');
ylabel('velocity [m/s]')
title('Velocity Profile')
legend('v_x','v_y','v_z')

ax2 = subplot(2,1,2,'Parent',fig);
plot(ax2,time(2:end),smoothAcc(1,:),time(2:end),smoothAcc(2,:),time(2:end),smoothAcc(3,:));
xlabel('time [s]')
ylabel('acceleration [m/s^2]')
title('Acceleration Profile')
legend('a_x','a_y','a_z')
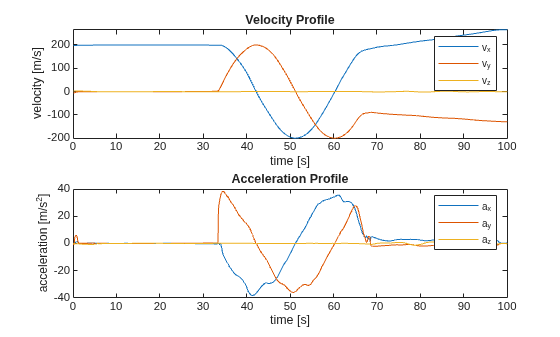
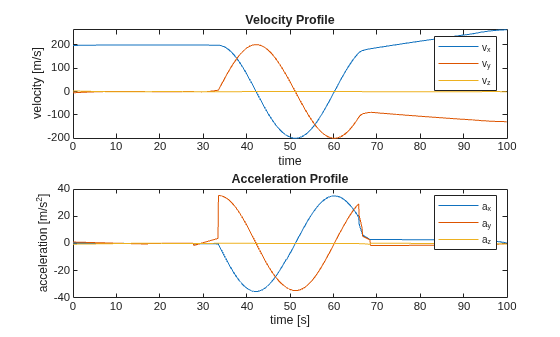
계산된 가속도는 일정한 선회 기동 중에 순수한 정현파가 아니며, 이는 평활화된 출력의 작은 변동으로 인한 것입니다. 그럼에도 불구하고 결과는 각 기동의 고유한 영역을 식별할 수 있는 정보를 제공합니다.
3차 다항식은 위치를 보간하는 데 수치적으로 효율적이지만 원호를 정확히 나타내기 위해 조밀한 샘플링에 의존합니다. 더 우수한 정확도가 필요한 경우에는 더 높은 레이트로 샘플링된 데이터를 사용해야 합니다. 그러기 위해서는 메모리 리소스를 늘려야 하고 더 큰 룩업 테이블이 필요합니다.
높은 차수의 다항식 사용하기
이전 섹션에서는 3차 다항식을 사용해 각 점에서 가속도를 계산했습니다. 주로 원형 운동과 직선 운동으로 구성된 궤적의 경우, 일정한 곡률을 선호하는 보간을 사용하면 낮은 차수의 다항식보다 훨씬 더 효과적입니다. waypointTrajectory 객체는 일정한 선회(일정 곡률)를 가진 궤적을 모델링할 수 있습니다. 또한 곡률과 가속도가 점진적으로 변화하는 궤적을 정확히 표현할 수 있습니다.
보간에 대한 메모리 사용량을 줄이고 과도의 크기를 줄이는 간단한 기법은 변화 지점 추정을 사용하여 궤적의 곡률에서 유의미한 변화를 찾는 것입니다. 그런 다음, 그러한 점을 사용하여 보간을 계산합니다.
% Obtain curvature of trajectory projected into x-y plane
planarCurvature = cross(smoothVel,smoothAcc) ./ vecnorm(smoothVel,2).^3;
horizontalCurvature = planarCurvature(3,:);

% Obtain the estimates of the changepoints
threshold = var(horizontalCurvature);
[tf,m] = ischange(horizontalCurvature,'Threshold',threshold);

fig=figure;
hAx=gca(fig);
line(hAx,time(2:end),horizontalCurvature,'DisplayName','Computed');
[xx,yy]=stairs(time(2:end),m);
line(hAx,xx,yy,'DisplayName','Estimated','Color','k')
legend(hAx)
xlabel('time [s]');
ylabel('curvature [rad/m]')
title('Horizontal curvature')
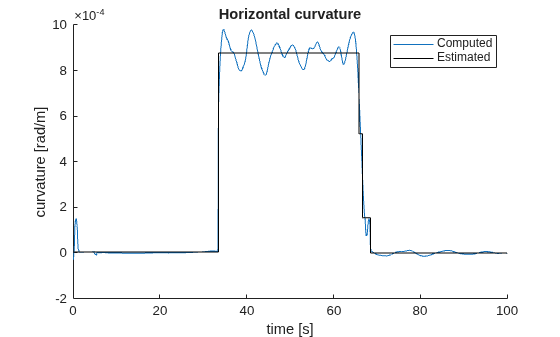
그러면 이러한 변화 지점을, 궤적의 웨이포인트를 생성하기 위한 시작점으로 사용할 수 있습니다.
idx = 1+[0 find(tf) numel(tf)-1];

waypoints = smoothPos(:,idx)';
wayvels = smoothVel(:,idx)';
timeOfArrival = time(idx);
traj = waypointTrajectory(waypoints,timeOfArrival,'Velocities',wayvels);
[wayPos, ~, wayVel] = lookupPose(traj,time(1:end-1));

clf
plot(trueState(1,:),trueState(4,:),'-');
hold on;
plot(wayPos(:,1),wayPos(:,2),'-')
plot(waypoints(:,1),waypoints(:,2),'o ');
grid on;
xlabel('X Position [m]');
ylabel('Y Position [m]');
axis equal;
legend('Truth','Waypoint Estimate', 'Waypoints', 'Location','southwest')
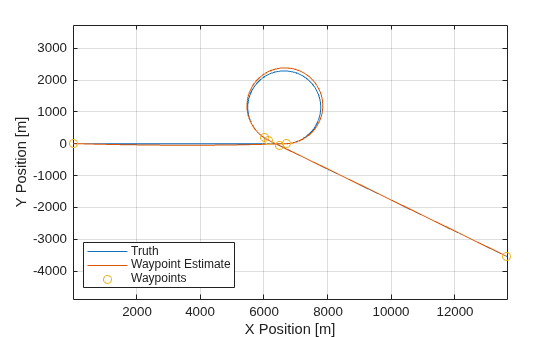
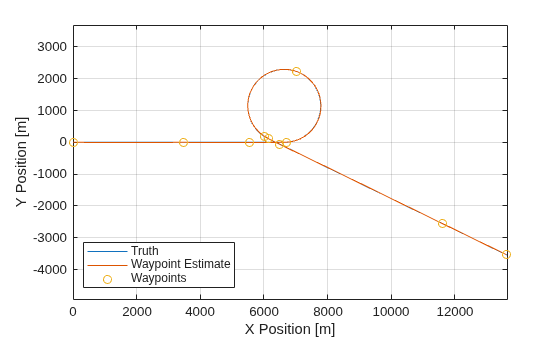
결과를 보면, 단 몇 개의 웨이포인트와 그에 대응하는 속도를 사용하여 원형 궤적을 복구했습니다. 한편, 반경은 추적 필터가 예측하기에 어려운 영역일 수 있는 천이 영역 내에서 추정된 속도의 탄젠트 각도에 민감합니다.
평활화된 추정값에 대해 복원된 궤적의 위치 오차의 크기를 플로팅하는 경우, 큰 오차가 있는 국소화된 영역들을 볼 수 있습니다.
figure;
plot(time(2:end),vecnorm(smoothPos-wayPos',2))
xlabel('time [s]')
ylabel('distance [m]')
title('Magnitude of Position Error');
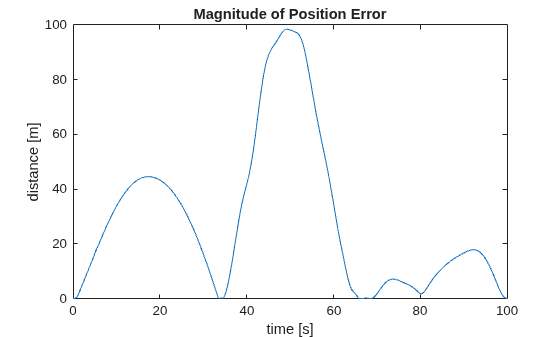
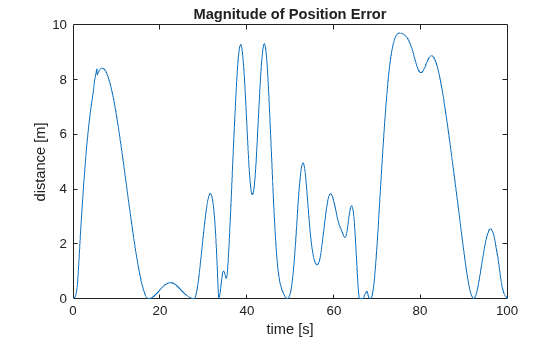
웨이포인트가 평활화된 대응 웨이포인트에 가까운 영역에서는 밀접하게 일치하고 웨이포인트에서 더 멀리 떨어진 영역에서는 편차가 더 커진다는 것을 확인할 수 있습니다. 오차를 줄이는 간단한 방법은 원하는 목표를 달성할 때까지 최대 오차 위치에 추가 웨이포인트를 반복적으로 추가하는 것입니다. 이 예제에서 최대 오차에 대해 10미터를 목표로 설정하는 경우 웨이포인트는 몇 개만 더 필요합니다.
objective = 10;  % use 10 m for objective maximal position error
maxError = Inf;  % pre-assign error to a maximal value
while maxError > objective
    [~,maxi] = max(vecnorm(smoothPos-wayPos',2));
    idx = unique(sort([maxi idx]));
    waypoints = smoothPos(:,idx)';
    wayvels = smoothVel(:,idx)';
    timeOfArrival = time(idx);
    traj = waypointTrajectory(waypoints,timeOfArrival,'Velocities',wayvels);
    [wayPos, ~, wayVel, wayAcc] = lookupPose(traj,time(1:end-1));
    maxError = max(vecnorm(smoothPos-wayPos',2));
end

figure;
plot(trueState(1,:),trueState(4,:),'-');
hold on;
plot(wayPos(:,1),wayPos(:,2),'-')
plot(waypoints(:,1),waypoints(:,2),'o ');
grid on;
xlabel('X Position [m]');
ylabel('Y Position [m]');
axis equal;
legend('Truth','Waypoint Estimate', 'Waypoints', 'Location','southwest')
그러면 감소된 위치 오차를 확인할 수 있습니다.
figure;
plot(time(2:end),vecnorm(smoothPos-wayPos',2))
xlabel('time [s]')
ylabel('distance [m]')
title('Magnitude of Position Error');
적당한 위치 프로파일이 나왔으므로 궤적에서 결과로 생성된 속도 프로파일과 가속도 프로파일을 검사할 수 있습니다. 정현파 가속도 프로파일 복구가 전반적으로 개선된 것을 확인할 수 있습니다.
fig = figure;
ax1 = subplot(2,1,1,'Parent',fig);
plot(ax1,time(1:end-1),wayVel);
title('Velocity Profile')
xlabel('time');
ylabel('velocity [m/s]')
legend('v_x','v_y','v_z')

ax2 = subplot(2,1,2,'Parent',fig);
plot(ax2,time(1:end-1),wayAcc);
title('Acceleration Profile')
xlabel('time [s]');
ylabel('acceleration [m/s^2]')
legend('a_x','a_y','a_z')
요약
이 예제에서는 IMM(Interacting Multiple Model) 스무더와 낮은 차수의 다항식을 사용하여 ground truth 궤적을 복원하는 방법을 알아보았습니다. 또한 잡음으로 마스크 처리될 수 있는 높은 차수의 도함수를 복구하기 위해 중요한 샘플링과 함께 높은 차수의 보간(waypointTrajectory 객체에 포함되어 있음)을 사용하는 간단한 방식을 사용했습니다.

