이 페이지는 기계 번역을 사용하여 번역되었습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.
제어
R2026a1차원, 2차원, 3차원 등 다양한 유형의 제어기를 시뮬레이션
구현 아키텍처가 설계에 미치는 영향을 조사합니다. 형식에는 1차원, 2차원 및 3차원 이득 스케줄링을 위한 사전 정의된 상태공간 제어기 블록, 선형 보간법, 관측기 및 자체 조건부 형태, 그리고 1차원, 2차원 및 3차원 행렬 보간법이 포함됩니다.
블록
 | 1D Controller [A(v),B(v),C(v),D(v)] | Implement gain-scheduled state-space controller depending on one scheduling parameter |
 | 1D Controller Blend u=(1-L).K1.y+L.K2.y | Implement 1-D vector of state-space controllers by linear interpolation of their outputs |
 | 1D Observer Form [A(v),B(v),C(v),F(v),H(v)] | Implement gain-scheduled state-space controller in observer form depending on one scheduling parameter |
 | 1D Self-Conditioned [A(v),B(v),C(v),D(v)] | Implement gain-scheduled state-space controller in self-conditioned form depending on one scheduling parameter |
 | 2D Controller [A(v),B(v),C(v),D(v)] | Implement gain-scheduled state-space controller depending on two scheduling parameters |
 | 2D Controller Blend | Implement 2-D vector of state-space controllers by linear interpolation of their outputs |
 | 2D Observer Form [A(v),B(v),C(v),F(v),H(v)] | Implement gain-scheduled state-space controller in observer form depending on two scheduling parameters |
 | 2D Self-Conditioned [A(v),B(v),C(v),D(v)] | Implement gain-scheduled state-space controller in self-conditioned form depending on two scheduling parameters |
 | 3D Controller [A(v),B(v),C(v),D(v)] | Implement gain-scheduled state-space controller depending on three scheduling parameters |
 | 3D Observer Form [A(v),B(v),C(v),F(v),H(v)] | Implement gain-scheduled state-space controller in observer form depending on three scheduling parameters |
 | 3D Self-Conditioned [A(v),B(v),C(v),D(v)] | Implement gain-scheduled state-space controller in self-conditioned form depending on two scheduling parameters |
 | Gain Scheduled Lead-Lag | Implement first-order lead-lag with gain-scheduled coefficients |
 | Interpolate Matrix(x) | Return interpolated matrix for given input |
 | Interpolate Matrix(x,y) | Return interpolated matrix for given inputs |
 | Interpolate Matrix(x,y,z) | Return interpolated matrix for given inputs |
 | Self-Conditioned [A,B,C,D] | Implement state-space controller in self-conditioned form |
추천 예제

경량 항공기 설계
경량 항공기 설계를 통해 항공기 설계에 수반되는 기술·공정상의 과제를 해결합니다.

Simulink Control Design를 사용한 기체 트리밍 및 선형화
Simulink® Control Design™을 사용하여 기체를 트리밍하고 선형화합니다.
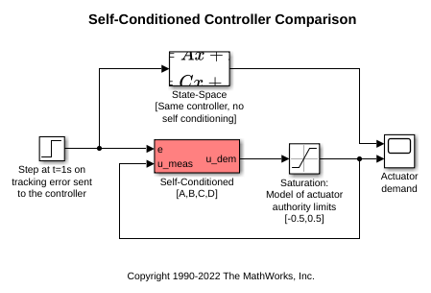
Self-Conditioned Controller Comparison
Compare the implementation of a state-space controller [A,B,C,D] in a self-conditioned form versus a typical state-space controller [A,B,C,D].

