Simulink-PS Converter
R2026bSimulink 입력 신호를 물리 신호로 변환
Simulink-PS Converter block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
라이브러리:
Simscape /
Utilities
설명
Simulink-PS Converter 블록은 입력 Simulink® 신호를 물리 신호로 변환합니다. Simulink 소스 또는 다른 Simulink 블록을 Simscape™ 물리 네트워크의 입력에 연결하려면 이 블록을 사용합니다.
모델 캔버스에서의 블록 아이콘 표시
캔버스 공간을 최소한으로 사용하면서 신호 변환을 전달하기 위해, 블록이 다른 블록에 연결되었는지 여부에 따라 블록 아이콘이 동적으로 변경됩니다.
| 블록 상태 | 블록 아이콘 |
|---|---|
연결되지 않음 |
|
다른 블록에 연결됨 |
|

또한 블록 아이콘은 필터링이 입력 신호에 적용되는지 여부를 나타내기 위해, 입력 필터링 차수 파라미터의 값에 따라 변경됩니다.
| 입력 필터링 차수 | 연결되지 않은 블록 아이콘 | 연결된 블록 아이콘 |
|---|---|---|
|
|
|
|
|
|


단위 변환 및 검사
Simscape 단위 관리자는 물리 네트워크 내에서 단위 전파 및 검사를 자동으로 처리하고 필요한 단위 변환 연산을 수행합니다.
Simulink-PS Converter 블록의 출력 포트에서의 물리 신호는 해당 블록이 연결된 Simscape 물리 네트워크의 입력 신호로 사용됩니다. 물리 신호의 단위는 대상 블록의 입력 포트, 즉 Simulink-PS Converter 블록의 출력 포트에 연결된 입력 포트에서 요구하는 단위와 호환되어야 합니다.
Simulink 신호의 단위는 물리 네트워크로 전파되지 않습니다. 입력 신호 단위 파라미터를 사용하면 입력 신호 값에 대한 물리 단위를 지정할 수 있으며, 이를 통해 Simscape 단위 관리자가 필요한 단위 변환을 수행하고 그에 맞게 출력 물리 신호를 스케일링할 수 있습니다.
참고
블록의 입력 포트에 연결된 Simulink 신호에도 물리 단위를 특성으로 지정한 경우, 두 단위가 일치하는지 검사합니다. 자세한 내용은 Working with Simulink Units 항목을 참조하십시오.
다시 말해, 입력 신호 단위 파라미터는 출력 물리 신호의 단위를 결정하지 않으며 스케일링 값만 제공합니다. 출력 물리 신호의 단위는 대상 블록으로부터 유추됩니다. 대상 블록의 디폴트 단위는 Meter-Kilogram-Second, 즉 MKS(SI)입니다. Simulink-PS Converter 블록에서 입력 신호 단위 파라미터를 1로 설정하여 단위를 지정하지 않으면, 블록이 입력 신호에 스케일링을 적용하지 않습니다. 대상 블록 입력이 요구하는 디폴트 단위와 호환되는 다른 단위를 지정하면, 단위 관리자는 입력 Simulink 신호 값에 해당 단위를 연결하고, 대상 블록에 신호를 제공할 때 필요한 단위 변환을 수행합니다.
아래 다이어그램에서 Ideal Torque Source 블록은 S 포트에서 N*m 단위의 토크 신호를 받습니다. Constant 소스 블록은 이 입력 신호에 대한 값을 제공합니다. Simulink-PS Converter 블록에 단위를 지정하지 않으면 Ideal Torque Source 블록은 1000 N*m의 토크를 생성합니다. 이 예제에서는 Ideal Torque Sensor 블록의 출력값이 Ideal Torque Source 블록에서 생성되는 토크와 동일해지도록 다른 블록들의 파라미터가 선택되어 있으며, 따라서 Display 블록에는 값 1000이 표시됩니다. Simulink-PS Converter 블록의 입력 신호 단위 파라미터 값을 N*cm로 변경하면, 단위 관리자가 변환을 수행하고 Ideal Torque Source 블록은 10N*m의 토크를 생성합니다. 따라서 다이어그램에 표시된 것처럼 Display 블록의 토크 값이 10으로 변경됩니다.

입력 신호가 열역학적 변수와 관련이 있고 온도 단위를 포함하는 경우 아핀 변환을 적용해야 할지 결정해야 합니다. 자세한 내용은 When to Apply Affine Conversion 항목을 참조하십시오. 일반적으로, 입력 신호가 상대 온도(즉, 온도의 변화량)를 나타내는 경우 선형 변환 ΔTnew = L * ΔTold(디폴트 방법)을 적용해야 합니다. 그러나 입력 신호가 절대 온도를 나타내는 경우 아핀 변환 Tnew = L * Told + O를 적용해야 합니다.
예를 들어 다음 다이어그램에 표시된 Simulink-PS Converter 블록에서, 입력 신호 단위 필드에 degC를 입력하고 아핀 변환 적용 체크박스를 선택하면 Ideal Temperature Source 블록에서 생성되는 온도가 293.15K가 됩니다. 그러나 아핀 변환 적용 체크박스의 선택을 해제된 상태로 두면 Ideal Temperature Source 블록의 출력은 20K입니다.

참고
유형이 지정되지 않은 입력은 아핀 단위를 지원하지 않습니다. Simulink-PS Converter 블록에서 아핀 단위를 지정한 다음 이를 유형이 지정되지 않은 입력 포트에 직접 연결하면, 신호 값은 해당되는 기본 단위로 변환되며 이후의 수학 연산은 그 값을 사용하여 수행됩니다.
입력 처리
모델을 시뮬레이션할 때는 일부 입력 신호의 시간 도함수를 제공해야 할 수 있으며, 특히 명시적 솔버를 사용하는 경우 더욱 그렇습니다. 필요한 입력 도함수를 제공하는 한 가지 방법은 저역통과 필터를 통해 입력을 필터링하는 것입니다. 입력 필터링은 입력 신호를 더 매끄럽게 평활화하며 일반적으로 모델 성능을 향상시킵니다. 추가적인 이점으로는 Simscape 엔진이 필터링된 입력의 시간 도함수를 계산한다는 점이 있습니다. 1차 필터는 첫 번째 도함수를 제공하고, 2차 필터는 첫 번째와 두 번째 도함수를 제공합니다. 입력 필터링을 사용하는 경우 필터 시정수에 적절한 값을 선택하는 것이 매우 중요합니다.
필터 시정수는 입력 신호의 필터링을 제어합니다. 필터링된 입력은 실제 입력(true input)을 따라가지만 평활화되며, 선택한 시정수에 해당하는 정도의 지연이 발생합니다. 시정수는 사용자가 관심 있는 시스템 내 최소 시간 간격보다 크지 않은 값으로 설정하십시오. 매우 작은 시정수를 선택하면 필터링된 입력 신호가 실제 입력 신호에 더 가까워집니다. 그러나 이 필터링된 입력 신호는 시스템의 경직성(Stiff)을 증가시키고 시뮬레이션 속도를 늦춥니다.
입력 필터링을 사용하는 대신, 입력 신호의 시간 도함수를 추가 Simulink 신호로 직접 제공할 수 있습니다. 제공된 도함수가 입력 신호와 일치하지 않으면 시뮬레이션 동안 일부 물리량이 올바르지 않을 수 있습니다.
조각별 상수 신호의 경우 입력 도함수를 0으로 명시적으로 설정할 수도 있습니다. 이 옵션은 계단 신호처럼 실제로 조각별 상수인 신호에 사용하십시오. 연속 입력 신호를 이산 샘플 시간으로 샘플링하는 경우 입력 도함수를 0으로 설정하면 잘못된 시뮬레이션 결과가 생성될 수 있습니다. 다른 두 옵션 중 하나를 사용하여 입력을 필터링하거나 시간 도함수를 별도의 신호로 제공하십시오.
참고
디폴트 구성에서 필터링 및 도함수가 신호 제공이고 제공된 신호가 입력만이면, 블록은 입력 신호의 시간 도함수를 제공하지 않으며, 따라서 선택한 솔버가 시간 도함수를 필요로 하는 경우 시뮬레이션 중 오류가 발생할 수 있습니다. 입력 필터링을 사용하려면 필터링 및 도함수 파라미터에 다른 값을 선택하거나, 제공된 신호 파라미터 값을 변경하여 추가 입력 포트를 활성화하고 시간 도함수를 별도 신호로 제공하십시오.
예제
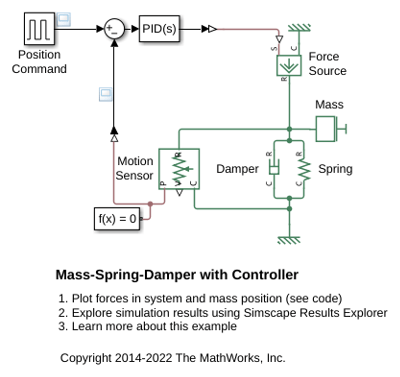
제어기가 있는 질량-스프링-댐퍼
이 예제는 제어된 질량-스프링-댐퍼를 보여줍니다. 제어기는 질량의 위치가 명령 신호를 추종할 수 있도록 질량에 가해지는 힘을 조정합니다. 질량의 초기 속도는 초당 10미터입니다. 다음과 같이 제어기는 입력 신호에 대한 단계적 변화를 추적하기 위해 Force Source에 의해 가해지는 힘을 조정합니다.
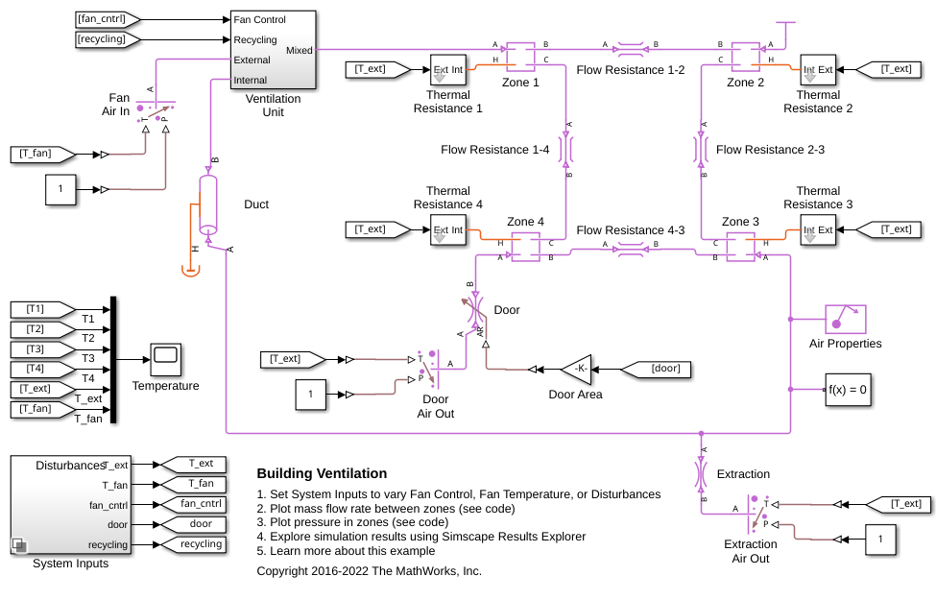
건물 환기
이 예제에서는 건물의 환기 회로를 모델링합니다. 건물 내부의 공기량은 4개 구역으로 나뉩니다. 환기 장치는 차가운 공기를 구역 1로 불어 넣고 구역 3에서 공기를 추출합니다. 추출한 공기는 선택적으로 재활용되어 구역 1로 유입될 수 있습니다. 구역 4의 문을 열어 공기를 대기로 배출할 수 있습니다.
포트
입력
출력
파라미터
확장 기능
버전 내역
R2007a에 개발됨

