DQ0 컴포넌트
R2026b회전하는 직접 축(D), 직교 축(Q), 영상 성분(0) 기준 프레임에서 전기 시스템을 모델링합니다. DQ0 기반 표현을 사용하면 평형 및 불평형 3상 시스템의 분석과 제어 설계를 단순화할 수 있으며, 특히 동기기, 전력전자, 제어 루프와 관련된 응용 분야에서 유용합니다.
DQ0 포트를 기존 abc 좌표에서 동작하는 컴포넌트에 연결할 경우, 적절한 변환을 사용하여 물리적 일관성을 유지하십시오.
Simscape 블록
 | Converter (Three-Phase, DQ0) | Three-phase bidirectional AC/DC converter in direct-quadrature-zero reference frame (R2026b 이후) |
 | Hybrid Excitation PMSM (DQ0) | Direct-quadrature-zero representation of hybrid-excitation synchronous machine with three-phase wye-wound stator (R2026b 이후) |
 | PMSM (DQ0) | Direct-quadrature-zero representation of permanent magnet synchronous machine (R2024b 이후) |
 | Dynamic Load (Three-Phase, DQ0) | Balanced three-phase dynamic load in direct-quadrature-zero reference frame (R2026b 이후) |
추천 예제
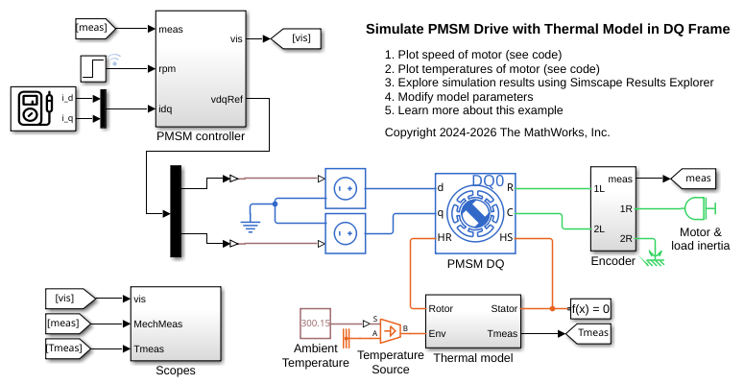
DQ 프레임에서 열 모델이 있는 PMSM 드라이브 시뮬레이션하기
이 예제에서는 DQ(직접-직교) 기준 프레임에서 PMSM(영구 자석 동기기)을 시뮬레이션하는 방법을 보여줍니다. PMSM은 열 모델과 경험적 철손을 포함합니다. PMSM 제어기를 설계하고 원하는 성능을 얻기 위해 이 모델의 아키텍처와 이득을 선택합니다. 고정자와 회전자의 초기 온도는 섭씨 25도입니다. 주변 온도는 섭씨 27도입니다. Scopes 서브시스템은 시뮬레이션 결과를 확인할 수 있는 스코프를 포함합니다.
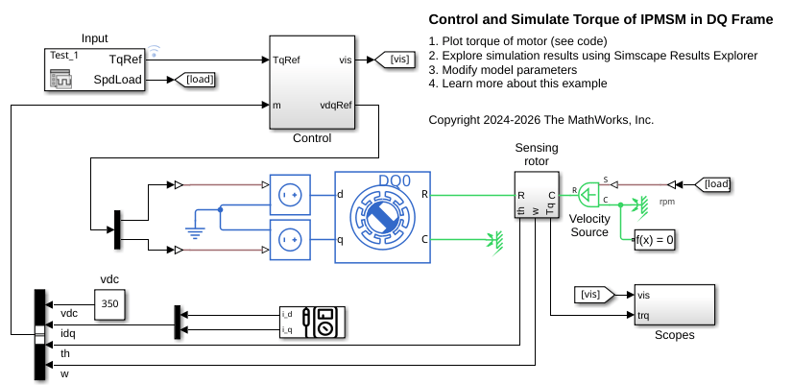
DQ 프레임에서 IPMSM의 토크를 제어하고 시뮬레이션하기
이 예제에서는 IPMSM(매립형 영구 자석 동기기)의 자동차 전기 견인 드라이브에서 토크를 제어하는 방법을 보여줍니다. 이 예제에서는 회전자 DQ(직접 직교) 기준 프레임에서 토크를 제어하고 시뮬레이션합니다. DQ 기준 프레임을 사용하여 제어기를 설계하고 시뮬레이션 속도를 높일 수 있습니다. IPMSM은 부하에 따라 모터 모드와 발전기 모드 모두에서 작동합니다. 이상적 각속도 소스가 부하를 제공합니다. Control 서브시스템은 개루프 접근법을 사용하여 IPMSM 토크를 제어하고 폐루프 접근법을 사용하여 전류를 제어합니다. 제어 알고리즘은 토크 요청을 관련된 전류 기준으로 변환합니다. 기준 DQ 전압이 IPMSM에 공급됩니다. 시뮬레이션에는 모터 모드와 발전기 모드 모두에서 몇 가지 토크 스텝이 포함됩니다.
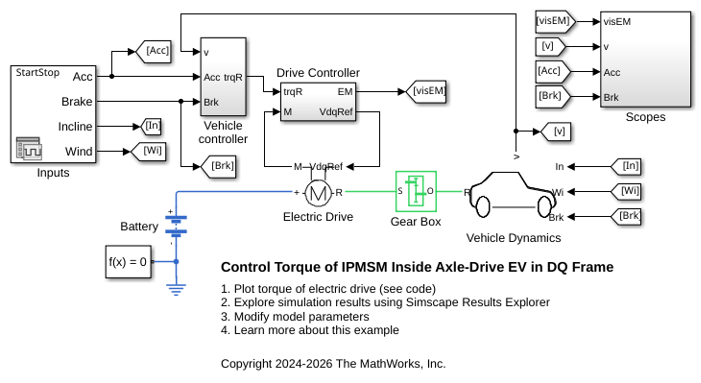
DQ 프레임에서 차축-드라이브 EV 내의 IPMSM의 토크 제어하기
이 예제에서는 단순화된 차축-드라이브 전기차를 추진하는 매립형 영구 자석 동기기(IPMSM)를 모델링합니다. 이 예제에서는 회전자 DQ(직접 직교) 기준 프레임에서 토크를 제어하고 시뮬레이션합니다. IPMSM은 모터 모드와 발전기 모드 모두에서 작동합니다. 고정 비율 기어 감속 모델은 차량 변속기와 차동 기어를 구현합니다. Vehicle Controller 서브시스템은 드라이버 입력값을 관련 토크 명령으로 변환합니다. Drive Controller 서브시스템은 IPMSM의 토크를 제어합니다. 제어 알고리즘은 연속시간으로 구현됩니다. 이 모델을 더 빠르게 시뮬레이션하기 위해 이 예제에서는 가변 스텝 솔버를 사용합니다. Scopes 서브시스템은 시뮬레이션 결과를 확인할 수 있는 스코프를 포함합니다.
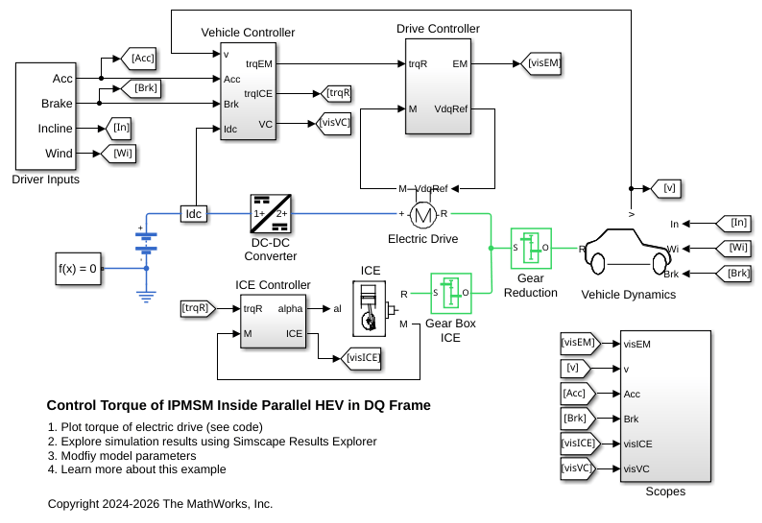
Control Torque of IPMSM Inside Parallel HEV in DQ Frame
Models a simplified parallel hybrid electric vehicle (HEV). An interior permanent magnet synchronous machine (IPMSM) and an internal combustion engine (ICE) provide the vehicle propulsion. This example controls and simulates the torque in the rotor direct-quadrature (DQ) reference frame. The IPMSM operates in both motoring and generating modes. A fixed-ratio gear-reduction model implements the vehicle transmission and differential. The Vehicle Controller subsystem converts the driver inputs into torque commands. A Stateflow® chart implements the vehicle control strategy. The ICE Controller subsystem controls the torque of the combustion engine. The EM Controller subsystem controls the torque of the IPMSM. To simulate this model faster, this example uses a variable-step solver. The Scopes subsystem contains scopes that allow you to see the simulation results.

