이 번역 페이지는 최신 내용을 담고 있지 않습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.
폐루프 제어가 있는 엔진 시간 설정 모델
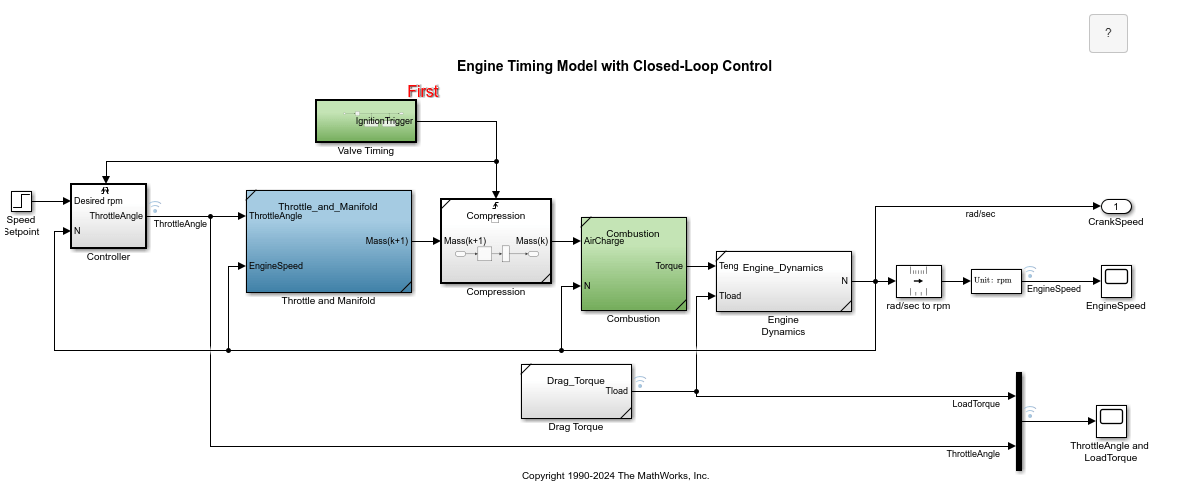
R2026a이 예제에서는 Model Engine Timing Using Triggered Subsystems 항목에서 설명되는 개루프 엔진 모델을 위한 폐루프 제어 알고리즘을 개발하고 구현하는 방법을 보여줍니다. 이 예제에서 모델 sldemo_enginewc에는 부하 토크의 변경이 최소한의 영향을 미치도록 신속 스로틀 액추에이터를 사용하여 엔진 속도를 조절하는 제어기가 포함되어 있습니다. 제어기는 이산 PI 제어기를 사용하여 구현됩니다.
폐루프 모델
제어기 수식
이 예제에서는 다음 수식의 설명과 같이 비례-적분(PI) 제어기를 사용합니다.


적분항은 설정점(set point)이 변경됨에 따라 정상 상태 스로틀을 조정하고 비례항은 적분기로 인해 생기는 위상 지연을 보상합니다. 수식의 적분항은 이산시간 근사를 사용하여 구현됩니다. 업계에서 일반적으로 볼 수 있듯이, 제어기 실행은 엔진의 크랭크샤프트 회전과 동기화됩니다. sldemo_enginewc 모델의 Controller 서브시스템은 Discrete PID controller 블록을 사용하며, 이 블록은 마이크로프로세서 구현에 적합한 이산시간으로 PI 제어기를 구현합니다. 제어기는 서브시스템이 트리거될 때마다 실행됩니다.

모델 시뮬레이션하고 결과 시각화하기
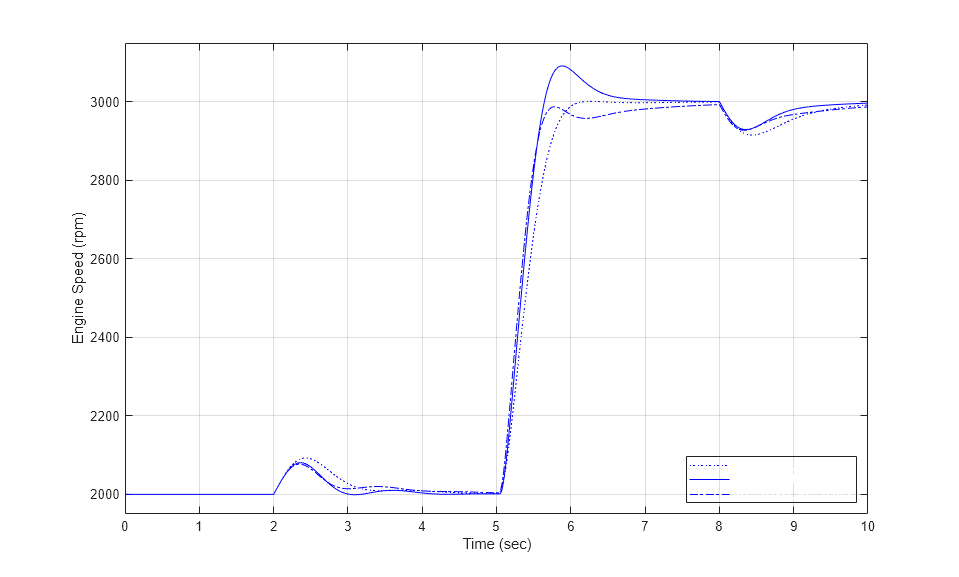
모델은 이름이 sldemo_enginewc_output인 데이터 세트의 기본 작업 공간에 출력 데이터를 기록합니다. 또는 Simulink® 데이터 인스펙터를 사용하여 기록된 신호를 시각화할 수 있습니다. 자세한 내용은 시뮬레이션 데이터 인스펙터 항목을 참조하십시오. t = 5초에서 속도 설정점은 2000rpm에서 3000rpm으로 단계적으로 증가합니다. 토크 외란은 개루프 모델 sldemo_engine에서 사용된 외란과 동일합니다. 제어기 파라미터는 정상 상태 오차가 발생하지 않고 빠른 과도 응답을 달성하도록 조정되었습니다. 정상 상태 응답은 Ki 값과 Kp 값의 서로 다른 세 가지 세트를 사용하며 표시되며, 이는 엔진 모델의 정상 상태 응답에 대한 비례 이득(Kp)과 적분 이득(Ki)의 상태적인 효과를 파악하는 데 유용합니다. PI 제어기는 MATLAB® 명령줄에서 조정할 수 있습니다.
참고 항목
Triggered Subsystem | Subsystem Reference | Discrete PID Controller | Integrator | Second-Order Integrator
도움말 항목
- Model Engine Timing Using Triggered Subsystems
- Powertrain Blockset
- Convert Between Subsystems and Referenced Subsystems
- Create and Use Referenced Subsystems in Models
- Enable Signal Logging for Model
참고 문헌
[1] Crossley, P. R., and J. A. Cook. “A Nonlinear Engine Model for Drivetrain System Development.” International Conference on Control 1991. Control ’91 1991, pp. 921–25 vol.2. IEEE Xplore, DOI.org (Crossref), https://ieeexplore.ieee.org/abstract/document/98573.
[2] The Simulink Model. Developed by Ken Butts, Ford Motor Company. Modified by Paul Barnard, Ted Liefeld and Stan Quinn, MathWorks®, 1994–7."
[3] Moskwa, John J., and J. Karl Hedrick. “Automotive Engine Modeling for Real Time Control Application.” 1987 American Control Conference, 1987, pp. 341–46. IEEE Xplore, DOIː 10.23919/ACC.1987.4789343.
[4] Powell, B. K., and J. A. Cook. “Nonlinear Low Frequency Phenomenological Engine Modeling and Analysis.” 1987 American control conference, 1987, pp. 332–40. IEEE Xplore, DOIː 10.23919/ACC.1987.4789342.
[5] Weeks, Robert W., and John J. Moskwa. “Automotive Engine Modeling for Real-Time Control Using MATLAB/SIMULINK.” SAE transactions, vol. 104, 1995, pp. 295–309. JSTOR, https://www.jstor.org/stable/44473229.

