Rotational Multibody Interface
R2026b회전 기계 네트워크와 Simscape Multibody 조인트 간 인터페이스
Rotational Multibody Interface block

To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
라이브러리:
Simscape /
Foundation Library /
Mechanical /
Multibody Interfaces
설명
Rotational Multibody Interface 블록은 회전 기계 포트가 있는 Simscape™ 블록과 회전 프리미티브가 있는 Simscape Multibody™ 조인트를 직관적으로 연결할 수 있는 방법을 구현합니다. Rotational Multibody Interface 블록에 연결할 수 있는 Simscape 블록은 다음과 같습니다.
Foundation > Mechanical > Rotational Elements 라이브러리의 블록(예: Rotational Friction 또는 Rotational Damper).
다른 Foundation 라이브러리에서 회전 기계 포트가 있는 블록(예: Rotational Mechanical Converter (G) 또는 Rotational Mechanical Converter (IL)).
애드온 제품에서 회전 기계 포트가 있는 블록(예: Simscape Fluids™ 라이브러리의 유압 액추에이터).
Rotational Multibody Interface 블록은 인터페이스 양단 간의 토크와 상대 각속도를 일치시킵니다. 이 블록은 회전 프리미티브가 있는 모든 Simscape Multibody 조인트에 연결할 수 있습니다.
조인트에서 속도 센싱 포트 w와 토크 액추에이션 포트 t를 활성화합니다. 조인트가 여러 자유도를 갖는 경우, 선택한 속도 센싱과 토크 액추에이션이 동일한 자유도에 대응하도록 하십시오.
Rotational Multibody Interface 블록의 물리 신호 포트 w와 t를 Simscape Multibody 조인트의 포트 w와 t에 연결합니다.
Rotational Multibody Interface 블록의 포트 C와 R을 Simscape 회전 기계 네트워크에 연결합니다.
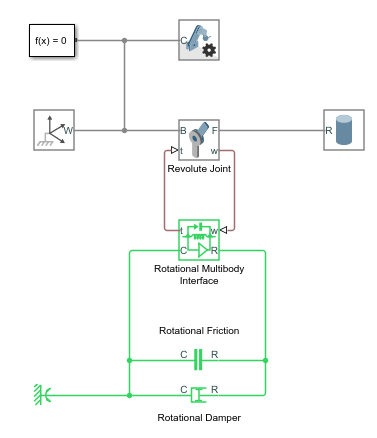
자세한 단계별 지침은 Connecting Simscape Networks to Simscape Multibody Joints 항목을 참조하십시오.
Rotational Friction 및 Rotational Damper와 같은 블록에는 위치 정보가 필요하지 않으며, 이러한 블록의 경우 토크와 상대 각속도를 기반으로 하는 인터페이스만으로 충분합니다. 유압 액추에이터와 같은 다른 블록은 해당 포트 간의 상대 위치 정보를 필요로 합니다. 이러한 블록을 Simscape Multibody 조인트에 연결하려면 다음을 수행하십시오.
Rotational Multibody Interface 블록을 사용합니다. 조인트에서 속도 센싱 포트 w와 토크 액추에이션 포트 t를 활성화하고 위에서 설명한 대로 포트를 연결합니다.
추가적으로, 조인트에서 위치 센싱 포트 q를 활성화합니다. 조인트가 여러 자유도를 갖는 경우, 위치 센싱, 속도 센싱 및 토크 액추에이션이 모두 동일한 자유도에 대응하도록 하십시오.
액추에이터 블록에서 인터페이스 회전 파라미터를
Multibody 조인트에서 입력 신호 제공으로 설정하여 위치 입력 포트 q를 활성화합니다. 액추에이터 블록의 위치 입력 포트 q를 Simscape Multibody 조인트의 위치 센싱 포트 q에 연결합니다.
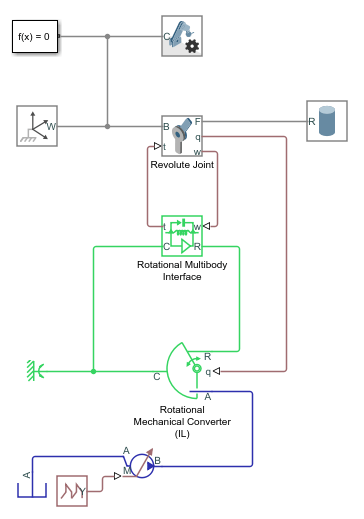
가정 및 제한 사항
Translational Multibody Interface 블록 또는 Rotational Multibody Interface 블록을 포함하는 모델의 경우, 질량 및 관성을 모델링할 때 Simscape Multibody 블록을 사용하는 것이 좋습니다. 그 이유는 Simscape 네트워크는 접지(기준) 노드가 필요하며, 네트워크 내의 모든 질량과 관성은 이 노드를 기준으로 가속되기 때문입니다. Simscape Multibody 조인트에서는 베이스 프레임과 팔로워 프레임이 모두 가속될 수 있습니다. 따라서 조인트에 연결된 Simscape 네트워크의 질량 또는 관성이 올바른 관성 기준을 갖지 못할 수 있습니다.
예제
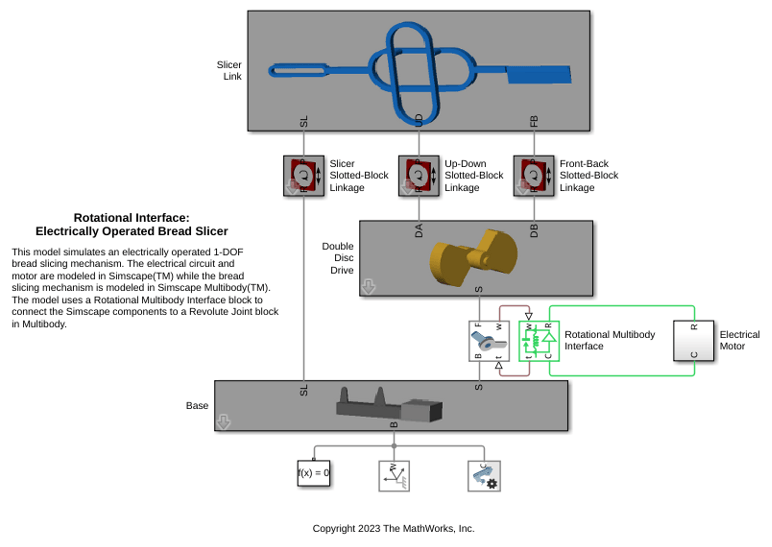
Rotational Interface: Electrically Operated Bread Slicer
This model simulates an electrically operated 1-DOF bread slicing mechanism. The electrical circuit and motor are modeled in Simscape™ while the bread slicing mechanism is modeled in Simscape Multibody™. The model uses a Rotational Multibody Interface block to connect the Simscape components to a Revolute Joint block in Multibody.
포트
입력
출력
보존
확장 기능
버전 내역
R2021a에 개발됨

