이 번역 페이지는 최신 내용을 담고 있지 않습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.
제어 기능이 있는 스테퍼 모터
R2026a이 예제에서는 Stepper Motor 블록과 Stepper Motor Driver 블록을 함께 사용하여, 제어 기능이 있는 영구 자석 스테퍼 모터를 모델링하는 방법을 보여줍니다. 모델에는 2가지 제어기 옵션, 즉 위치 제어 옵션과 속도 제어 옵션이 있습니다. 제어기 유형을 변경하려면 Controller 서브시스템을 마우스 오른쪽 버튼으로 클릭하고 Variant -> 레이블 모드 활성 선택지를 선택한 다음 위치 또는 속도를 선택합니다. 스테퍼의 풀 스텝 크기는 1.8도입니다. 위치 제어 모드에서 Ref 포트에 대한 입력은 원하는 스텝 수입니다. 속도 제어 모드에서 Ref 포트에 대한 입력은 원하는 초당 스텝 수입니다.
이 모델은 시스템 수준에서 스테퍼 모터의 동특성을 연구하고, 주어진 부하를 구동했을 때 스텝각 슬립이 일어나는지 파악하는 데 적합합니다. 스텝 성능을 개선하기 위해 스테퍼 제어기를 조정하는 데 이 모델을 사용할 수 있습니다. 이 제어기를 완제품 스테퍼 제어기 모듈에 부분적으로 또는 완전히 구현할 수도 있습니다. 이 알고리즘을 PIC(peripheral interface controller) 같은 마이크로프로세서에 구현하면 유연성을 높일 수 있으며, 시스템의 다른 부분을 제어하는 데에 이 마이크로프로세서를 사용할 수 있습니다. Stepper Motor Driver 블록의 일부를 마이크로프로세서에 구현하고 전력 증폭기 단계만 아날로그 전자 회로에 둘 수 있습니다.
모델 열기

위치 제어 테스트의 시뮬레이션 결과 보기
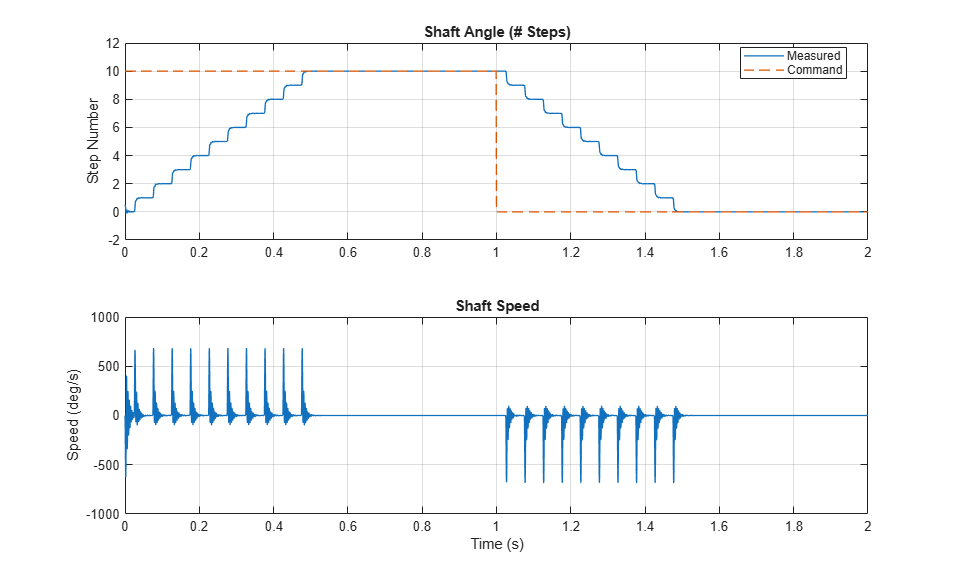
아래 플롯에서는 위치 제어기를 사용할 때 모터 샤프트 각도와 요구 신호를 비교합니다. 위치 제어 알고리즘은 위치 명령을 스텝 수로 받으며, 이 명령을 스테퍼 모터 드라이버를 제어하는 펄스 열로 변환합니다. 각속도 플롯에 표시된 스파이크는 샤프트가 명령된 위치에 정착할 때 생깁니다.
속도 제어 테스트의 시뮬레이션 결과 보기
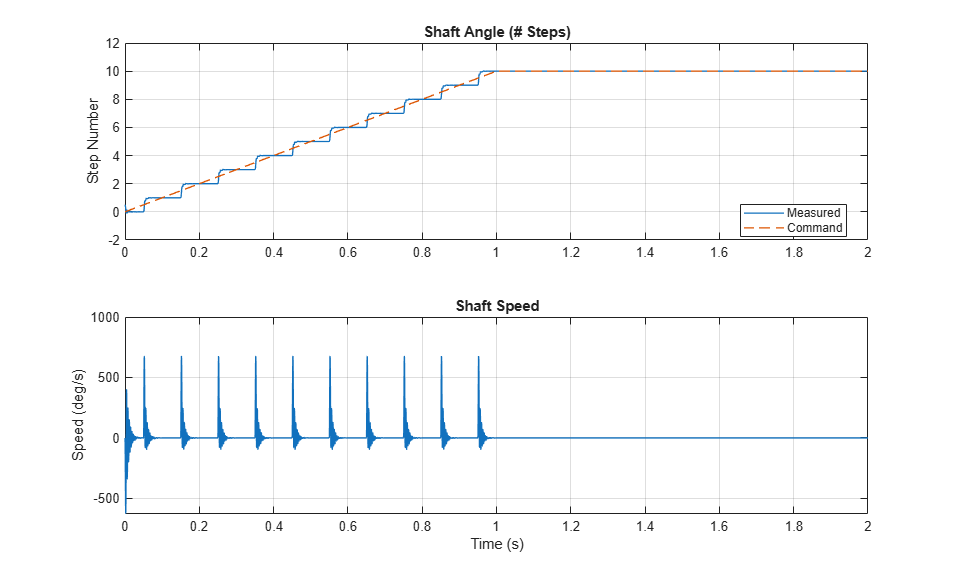
아래 플롯에서는 속도 제어기를 사용할 때 모터 샤프트 각도와 요구 신호를 비교합니다. 속도 제어 알고리즘은 속도 명령을 스텝 수로 받으며, 이 명령을 스테퍼 모터 드라이버를 제어하는 펄스 열로 변환합니다. 각속도 플롯에 표시된 스파이크는 샤프트가 현재 스텝에 정착할 때 생깁니다.
아래 플롯은 스테퍼 드라이버의 핀 상태가 스테퍼 모터의 동작에 어떤 영향을 미치는지 보여줍니다. 이 드라이버는 인에이블(ENA) 신호가 Stepper Motor Driver 블록의 인에이블 임계 전압 파라미터 값을 넘어 상승할 때마다 스텝을 시작합니다.

참고 항목
Stepper Motor | Stepper Motor Driver

