이 번역 페이지는 최신 내용을 담고 있지 않습니다. 최신 내용을 영문으로 보려면 여기를 클릭하십시오.
단상 PMSM 제어
R2026a이 예제에서는 SPPMSM(단상 영구 자석 동기 모터) 드라이브의 회전자 속도를 제어하는 방법을 보여줍니다. DC 전압원이 제어된 H-Bridge를 통해 SPPMSM에 전력을 공급합니다. Control 서브시스템이 속도 제어 전략을 구현합니다.
모델 열기

Simscape 기록의 시뮬레이션 결과 보기
다음 플롯은 측정된 회전자 속도와 요청된 회전자 속도를 보여줍니다.
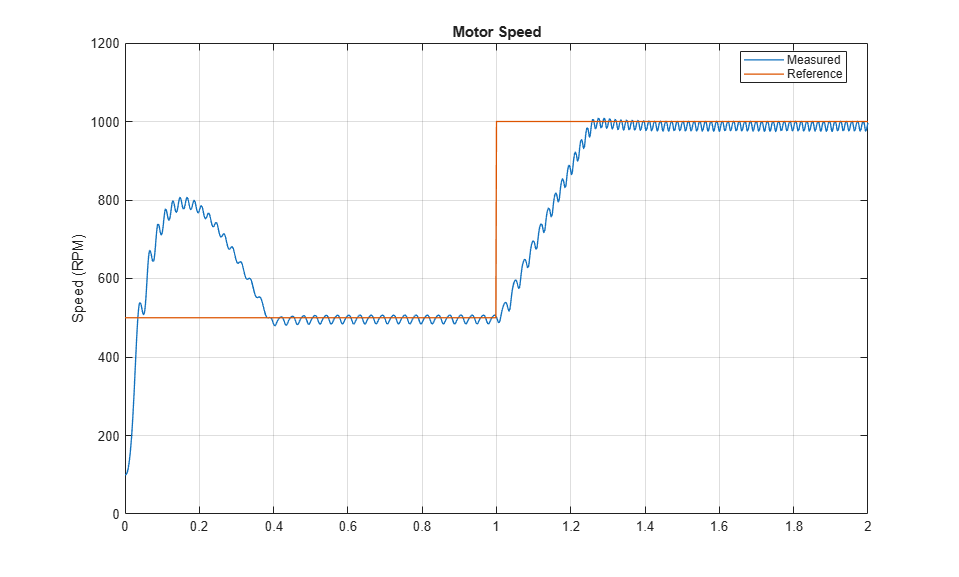
실시간 시뮬레이션의 결과
이 예제는 다음 플랫폼에서 테스트되었습니다.
Intel® 3.5 GHz i7 멀티코어 CPU 및 4GB가 탑재된 Speedgoat™ Performance 실시간 타깃 머신
Intel® Core XEON E3-1275v3 (3.5GHz) 및 4GB RAM이 탑재된 dSPACE® SCALEXIO LabBox
Simscape 로컬 솔버를 사용하면 이 모델을 10마이크로초의 스텝 크기로 실시간 실행할 수 있습니다. 샘플 레이트가 작을 경우, 콜드 캐시(cold cache)로 인해 초기 태스크 실행 중 태스크 오버런이 발생할 수 있습니다. 이러한 오버런을 방지하려면, 선택한 플랫폼에서 해당 옵션을 지원하는 경우 실시간 애플리케이션의 시작 단계에서 허용되는 태스크 오버런 수를 제한하거나 주기적 태스크의 샘플 시간 시간을 늘려서 시작 동작을 완화하십시오.

