PMSM Torque Estimator
R2026b영구 자석 동기기 토크 추정
PMSM Torque Estimator block
To add a block to a model, double-click the canvas and start typing the block name. Then, select the block from the list.
라이브러리:
Simscape /
Electrical /
Control /
PMSM Control
설명
PMSM Torque Estimator 블록은 영구 자석 동기기(PMSM)의 토크 추정기를 구현합니다.
이 블록을 사용하면 모터의 기계 토크를 직접 측정할 수 없을 때 이를 추정할 수 있습니다. 이 블록은 알려진 기계 파라미터와 dq0 기준 프레임에서 측정된 상 전류 벡터를 사용하여 토크를 추정합니다.
측정된 상 전류 벡터를 abc 기준 프레임에서 dq0 기준 프레임으로 변환하려면 Park Transform 블록을 사용하십시오.
방정식
이 블록은 d-q 회전자 기준 프레임에서 다음 토크 방정식을 사용하여 PMSM의 기계 토크 Te를 추정합니다.
여기서 각각은 다음과 같습니다.
p는 PMSM의 극쌍 개수입니다.
ψm은 영구 자석의 쇄교 자속입니다.
Ld와 Lq는 PMSM의 d축 인덕턴스와 q축 인덕턴스입니다.
id와 iq는 PMSM의 d축 전류와 q축 전류입니다.
실제로 기계 파라미터는 상수가 아니며 몇몇 물리적 현상에 따라 달라집니다. 이러한 파라미터를 간단히 상수로 정의하거나, 좀더 현실적으로 룩업 테이블을 사용하여 전류의 함수로 정의할 수 있습니다.
가정
기계 파라미터가 알려져 있습니다.
예제
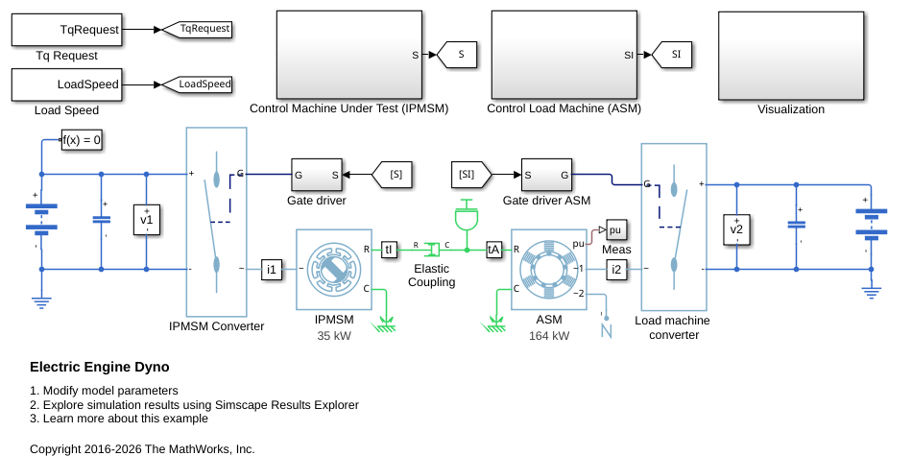
전기 엔진 다이노
이 예제에서는 전기차 동력계 테스트를 모델링하는 방법을 보여줍니다. 테스트 환경에는 기계 샤프트를 통해 연이어 연결된 비동기기(ASM)와 매립형 영구 자석 동기기(IPMSM)가 포함되어 있습니다. 고전압 배터리가 제어된 3상 컨버터를 통해 이 두 머신에 전력을 공급합니다. 164kW ASM은 부하 토크를 생성합니다. 35kW IPMSM은 테스트 대상 전기 기기입니다. Control Machine Under Test(IPMSM) 서브시스템은 IPMSM의 토크를 제어합니다. 제어기는 멀티레이트 PI 기반 제어 구조를 포함하고 있습니다. 개루프 토크 제어의 속도는 폐루프 전류 제어의 속도보다 느립니다. 제어기에 대한 작업 스케줄링은 Stateflow® 상태 머신으로 구현됩니다. Control Load Machine(ASM) 서브시스템은 싱글레이트를 사용하여 ASM의 속도를 제어합니다. Visualization 서브시스템은 시뮬레이션 결과를 확인할 수 있는 스코프를 포함합니다.
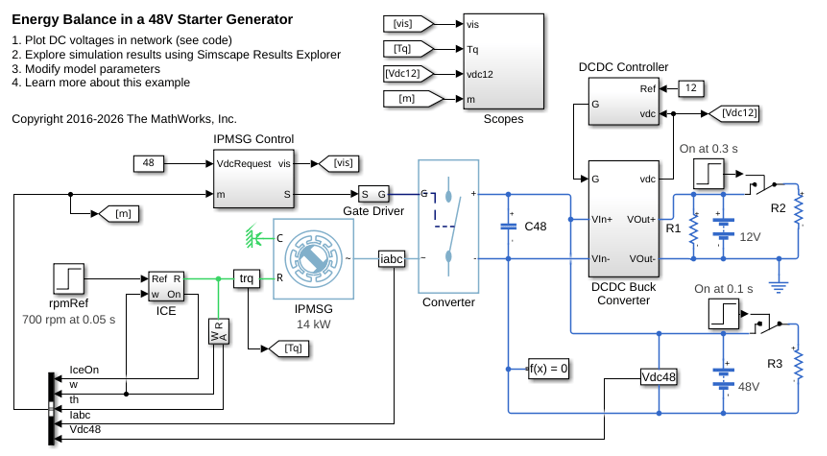
48V 스타터 발전기에서의 에너지 평형
An interior permanent magnet synchronous machine (IPMSM) used as a starter/generator in a simplified 48V automotive system. The system contains a 48V electric network and a 12V electric network. The internal combustion engine (ICE) is represented by basic mechanical blocks. The IPMSM operates as a motor until the ICE reaches the idle speed and then it operates as a generator. The IPMSM supplies power to the 48V network, which contains the R3 power consumer. The 48V network supplies power to the 12V network which has two consumers: R1 and R2. The total simulation time (t) is 0.5 seconds. At t = 0.05 seconds, the ICE turns on. At t = 0.1 seconds, R3 switches on. At t = 0.3 seconds, R2 switches on and increases the load on the 12V electric network. The EM Controller subsystem includes a multi-rate PI-based cascade control structure which has an outer voltage-control loop and two inner current-control loops. The task scheduling in the Control subsystem is implemented as a Stateflow® state machine. The DCDC Controller subsystem implements a simple PI controller for the DC-DC Buck converter, which feeds the 12V network. The Scopes subsystem contains scopes that allow you to see the simulation results.
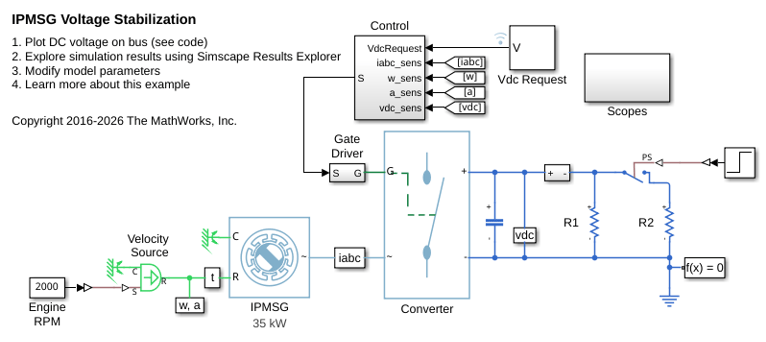
IPMSG 전압 안정화
Control an Interior Permanent Magnet Synchronous Generator (IPMSG) based low voltage generator system for a hybrid electric vehicle (HEV). The Control subsystem includes a multi-rate PI-based cascade control structure which has an outer voltage-control loop and two inner current-control loops. The task scheduling in the Control subsystem is implemented as a Stateflow® state machine. The Scopes subsystem contains scopes that allow you to see the simulation results. An ideal angular velocity source, which represents a combustion engine, drives the IPMSG. The IPMSG supplies low-voltage power to loads R1 and R2. At t = 0.4 seconds, the switch closes, increasing the load.
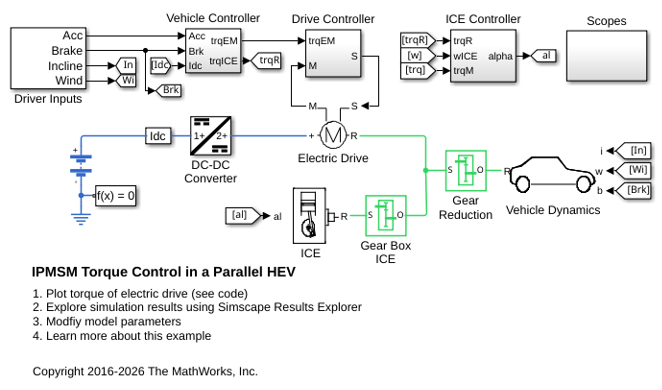
병렬 HEV에서의 IPMSM 토크 제어
이 예제에서는 단순화된 병렬 하이브리드 전기차(HEV)를 보여줍니다. IPMSM(내부 영구 자석 동기기)과 ICE(내연 기관)는 차량에 추진력을 제공합니다. IPMSM은 모터 모드와 발전기 모드 모두에서 작동합니다. 차량 변속기와 차동 기어는 고정 비율 기어 감속 모델을 사용하여 구현됩니다. Vehicle Controller 서브시스템은 드라이버 입력값을 토크 명령으로 변환합니다. 차량 제어 전략은 Stateflow® 상태 머신으로 구현됩니다. ICE Controller 서브시스템은 내연 기관의 토크를 제어합니다. Drive Controller 서브시스템은 IPMSM의 토크를 제어합니다. Scopes 서브시스템은 시뮬레이션 결과를 확인할 수 있는 스코프를 포함합니다.
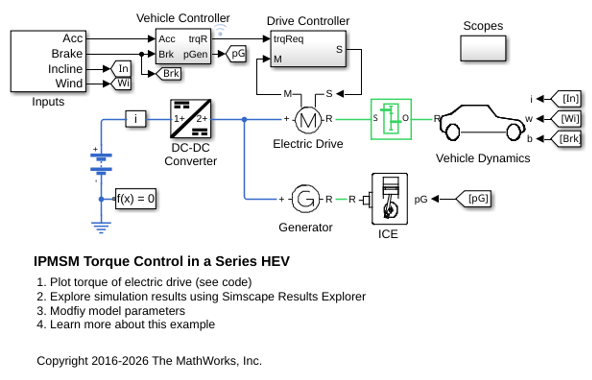
직렬 HEV에서의 IPMSM 토크 제어
이 예제에서는 단순화된 직렬 HEV(하이브리드 전기차)를 추진하는 IPMSM(매립형 영구 자석 동기기)을 보여줍니다. 고전압 배터리에 연결된 이상적인 DCDC 컨버터는 제어된 3상 컨버터를 통해 IPMSM에 전력을 공급합니다. 연소 기관으로 구동되는 발전기가 고전압 배터리를 충전합니다. 차량 변속기와 차동 기어는 고정 비율 기어 감속 모델을 사용하여 구현됩니다. Vehicle Controller 서브시스템은 운전자 입력을 IPMSM과 발전기에 대한 명령으로 변환합니다. Drive Controller 서브시스템은 IPMSM의 토크를 제어합니다. 제어기는 멀티레이트 PI 기반 제어 구조를 포함하고 있습니다. 개루프 토크 제어의 속도는 폐루프 전류 제어의 속도보다 느립니다. 제어기에 대한 작업 스케줄링은 Stateflow® 상태 머신으로 구현됩니다. Scopes 서브시스템은 시뮬레이션 결과를 확인할 수 있는 스코프를 포함합니다.
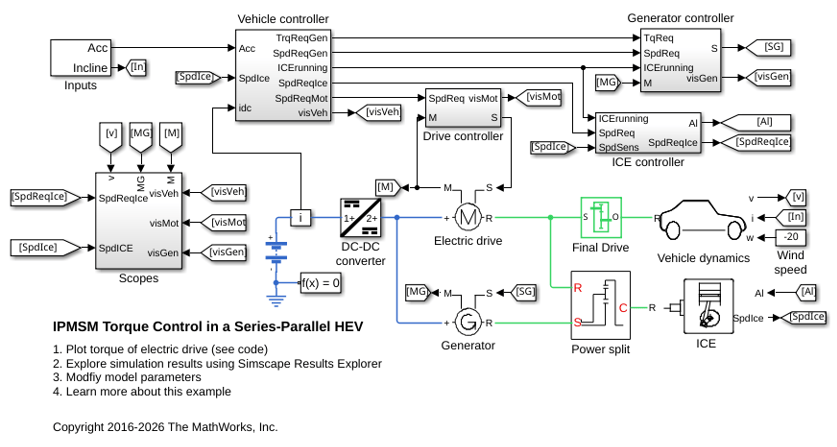
직렬-병렬 HEV에서의 IPMSM 토크 제어
이 예제에서는 단순화된 직렬-병렬 하이브리드 전기차(HEV)를 보여줍니다. IPMSM(내부 영구 자석 동기기)과 ICE(내연 기관)는 차량에 추진력을 제공합니다. ICE는 또한 전기 발전기를 사용하여 주행 중에 고전압 배터리를 충전합니다. 차량 변속기와 차동 기어는 고정 비율 기어 감속 모델을 사용하여 구현됩니다. Vehicle Controller 서브시스템은 드라이버 입력값을 토크 명령으로 변환합니다. 차량 제어 전략은 Stateflow® 상태 머신으로 구현됩니다. ICE Controller 서브시스템은 내연 기관의 토크를 제어합니다. Generator Controller 서브시스템은 전기 발전기의 토크를 제어합니다. Drive Controller 서브시스템은 IPMSM의 토크를 제어합니다. Scopes 서브시스템은 시뮬레이션 결과를 확인할 수 있는 스코프를 포함합니다.
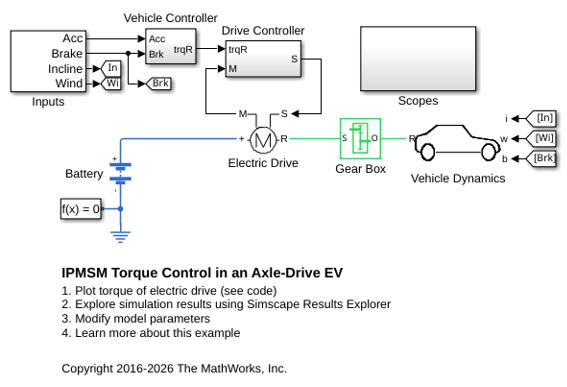
차축-드라이브 HEV에서의 IPMSM 토크 제어
이 예제에서는 단순화된 차축-드라이브 전기차를 추진하는 매립형 영구 자석 동기기(IPMSM)를 보여줍니다. 고전압 배터리가 제어된 3상 컨버터를 통해 IPMSM에 전력을 공급합니다. IPMSM은 모터 모드와 발전기 모드 모두에서 작동합니다. 차량 변속기 및 차동 기어는 고정 비율 기어 감속 모델을 사용하여 구현됩니다. Vehicle Controller 서브시스템은 드라이버 입력값을 이에 대응하는 토크 명령으로 변환합니다. Drive Controller 서브시스템은 IPMSM의 토크를 제어합니다. 제어기는 멀티레이트 PI 기반 제어 구조를 포함하고 있습니다. 개루프 토크 제어의 속도는 폐루프 전류 제어의 속도보다 느립니다. 제어기에 대한 작업 스케줄링은 Stateflow® 상태 머신으로 구현됩니다. Scopes 서브시스템은 시뮬레이션 결과를 확인할 수 있는 스코프를 포함합니다.
포트
입력
출력
파라미터
확장 기능
버전 내역
R2017b에 개발됨

