이 페이지는 기계 번역을 사용하여 번역되었습니다. 영어 원문을 보려면 여기를 클릭하십시오.
Embedded Coder 사전의 스토리지 클래스를 사용하여 함수를 통해 데이터에 접근하기
R2026b생성 코드에서 데이터에 직접 접근하는 방식을, 사용자 지정 방식으로 데이터를 읽고 쓰는 사용자 고유의 함수나 레거시 함수로 대체하려면 스토리지 클래스에서 함수 액세스를 활성화할 수 있습니다. 이러한 스토리지 클래스는 Embedded Coder® 사전에서 생성합니다. 사용자의 스토리지 클래스를 사용하는 루트 레벨 인포트, 루트 레벨 아웃포트 및 모델 파라미터는 생성 코드에서 지정된 함수에 대한 호출 형태로 나타납니다. 함수 선언과 정의는 스토리지 클래스가 가리키는 별도의 헤더 파일과 소스 파일에 사용자가 제공합니다.
Embedded Coder 사전 열기
루트 레벨 인포트, 루트 레벨 아웃포트 및 모델 파라미터에 스토리지 클래스를 정의하고 적용하여, 사용자 정의 가능한 get 및 set 함수를 통해 이에 접근할 수 있도록 할 수 있습니다. 이러한 사용자 지정 기능은 예를 들어, 소프트웨어 계층을 추상화하거나, 외부 파일의 데이터에 접근하거나, 코드의 임계 섹션에 대한 접근을 제어하는 데 유용할 수 있습니다.
이 예제는 Embedded Coder 사전에서 스토리지 클래스를 설정하고, 코드 매핑 편집기에서 해당 스토리지 클래스를 루트 레벨의 인포트/아웃포트 및 모델 파라미터에 매핑하는 방법을 보여줍니다.
예제 모델 RollAxisAutopilot을 엽니다.
open_system('RollAxisAutopilot')
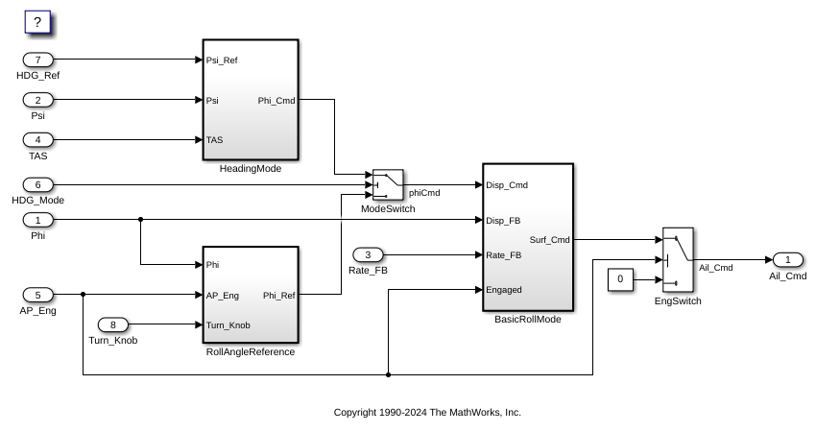
이 예제를 통해 예제에 필요한 get 및 set 함수를 정의하는 보조 파일인 RollAxisAutopilot_Value.h, RollAxisAutopilot_Value.c, RollAxisAutopilot_Pointer.h 및 RollAxisAutopilot_Pointer.c에 접근할 수 있습니다.
앱 갤러리에서 코드 생성 항목 아래에 있는 Embedded Coder를 클릭하세요.
Embedded Coder 사전(Dictionary)을 열려면, C 코드 탭에서 코드 인터페이스 > Embedded Coder 사전을 클릭하십시오.
값을 기준으로 레거시 데이터에 접근하기
값을 사용하여 데이터에 액세스하려면 다음 단계를 따르십시오:
Embedded Coder 사전에서 왼쪽 창에서 스토리지 클래스를 클릭합니다.
RollAxisAutopilot모델에는SignalStruct와ParamStruct라는 두 가지 스토리지 클래스가 있습니다. 이들은 만들기 버튼을 사용하여 이미 생성되어 있습니다. 이 예제에서는 다음과 같은 스토리지 클래스를 사용합니다. 직접 생성한 스토리지 클래스에 대해서도 다음 단계를 수행할 수 있습니다.SignalStruct스토리지 클래스의 경우, 속성 인스펙터 패널에서 다음 속성 값을 업데이트하십시오:데이터 액세스를
함수로헤더 파일을
$R_Value.h로
액세스 모드가
값로 설정되어 있는지 확인하십시오. 데이터 범위는 기본적으로가져옴로 설정되어 있으며 변경할 수 없습니다.
ParamStruct스토리지 클래스의 경우, 속성 인스펙터 패널에서 다음 속성 값을 업데이트하십시오:데이터 액세스를
함수로헤더 파일을
$R_Value.h로
다음 속성은 이미 설정되어 있습니다:
액세스 모드를
값으로데이터 초기화를
Static으로
파라미터에 사용되는 스토리지 클래스의 데이터 초기화는
자동,Static또는None로 설정될 수 있습니다.구성 파라미터 대화 상자를 엽니다. 툴스트립의 C 코드 탭에서 설정을 클릭합니다. 코드 생성 > 사용자 지정 코드 > 코드 정보 > 소스 파일를 선택하고 다음을 지정하십시오:
RollAxisAutopilot_Value.c
Embedded Coder 앱에서 코드 매핑 편집기를 엽니다. Data Defaults 탭에서 다음 모델 요소 범주를 매핑하십시오:
Inports를
SignalStruct로아웃포트를
SignalStruct로모델 파라미터를
ParamStruct로

모델을 빌드하고 코드를 생성합니다.
생성된 코드에서 RollAxisAutopilot.c 파일을 확인해 보세요. step 모델 함수는 지정된 get 및 set 함수를 사용하여 알고리즘을 실행합니다. 생성 코드는 직접 작성한 사용자 지정 함수인 get와 set를 호출하여 레거시 데이터에 접근합니다. 예를 들어, 다음은 HDG_Ref 인포트에 대한 코드 조각입니다:
if (get_HDG_Mode()) {
    /* Outputs for Atomic SubSystem: '<Root>/HeadingMode' */
    rtb_Sum1 = (get_HDG_Ref() - get_Psi()) * 0.015F * get_TAS();

    /* End of Outputs for SubSystem: '<Root>/HeadingMode' */
  } else {
    /* Outputs for Atomic SubSystem: '<Root>/RollAngleReference' */
    if ((real32_T)fabs(get_Turn_Knob()) >= 3.0F) {
      rtb_Sum1 = get_Turn_Knob();
}get 및 set 함수가 예상된 값을 입력으로 받아 예상된 값을 반환한다면, 해당 함수를 호출하는 코드를 생성할 수 있습니다.포인터를 통해 레거시 데이터에 접근하기
포인터를 사용하여 데이터에 접근하려면 앞서 설명한 모든 단계를 따르되, 다음 사항을 변경하십시오:
Embedded Coder 사전에서, 스토리지 클래스
SignalStruct및ParamStruct에 대해서는 다음을 지정하십시오:액세스 모드를
Pointer로헤더 파일을
$R_Pointer.h로
구성 파라미터 > 코드 생성 > 사용자 지정 코드 > 코드 정보 > 소스 파일를 선택하고
RollAxisAutopilot_Value.c를 다음으로 바꾸세요:RollAxisAutopilot_Pointer.c
포인터 액세스를 통해, get 함수는 이제 포인터를 반환하며, 이 포인터의 값은 사용하기 전에 *를 사용하여 간접 참조해야 합니다. 예를 들어, HDG_Ref 인포트에 대해 생성된 코드는 이제 다음과 같이 보입니다:
if (*get_HDG_Mode()) {
    /* Outputs for Atomic SubSystem: '<Root>/HeadingMode' */
    rtb_Sum1 = (*get_HDG_Ref() - *get_Psi()) * 0.015F * *get_TAS();

    /* End of Outputs for SubSystem: '<Root>/HeadingMode' */
  } else {
    /* Outputs for Atomic SubSystem: '<Root>/RollAngleReference' */
    if ((real32_T)fabs(tmp_1) >= 3.0F) {
      rtb_Sum1 = tmp_1;
    }
Embedded Coder Dictionary에서 자신만의 스토리지 클래스를 생성하면 함수 이름과 반환 유형을 유연하게 사용자 지정할 수 있습니다. 또한 GetSet 스토리지 클래스를 사용하여 get 및 set 함수를 통해 데이터에 접근할 수도 있습니다. 자세한 내용은 Access Data Through Functions with Storage Class GetSet 항목을 참조하십시오.

